Der Chirurgische Roboter: Innovationen, die die Medizin Veränderten
Jahrhundertelang waren die Hände des Chirurgen, geleitet von scharfem Verstand und jahrelanger Ausbildung, die einzigen Interventionsinstrumente. Doch selbst die geschicktesten menschlichen Hände besaßen inhärente Einschränkungen: Zittern, Ermüdung und die physischen Grenzen des Operierens innerhalb des menschlichen Körpers. Verfahren wie die Neurochirurgie erforderten ein Maß an Präzision, das diese Grenzen bis zum absoluten Bruchpunkt ausreizte und oft große, invasive Schnitte erforderte, um überhaupt einen rudimentären Zugang zu erhalten. Diese grundlegende Herausforderung löste eine revolutionäre Suche aus: die menschliche Fähigkeit mit mechanischer Exaktheit zu erweitern. „Der filigrane Tanz der Neurochirurgie war schon immer ein Kampf gegen das Winzige“, erklärt Dr. Kwoh und deutet auf ein Schema. „Ein einziger Millimeter kann den Unterschied zwischen Heilung und tiefgreifender Verletzung bedeuten. Die traditionelle offene Chirurgie, obwohl effektiv, verursachte oft selbst erhebliche Traumata, nur um den Zielbereich zu erreichen. Wir brauchten einen besseren Weg, um die unglaublich komplexe Landschaft des Gehirns zu navigieren.“
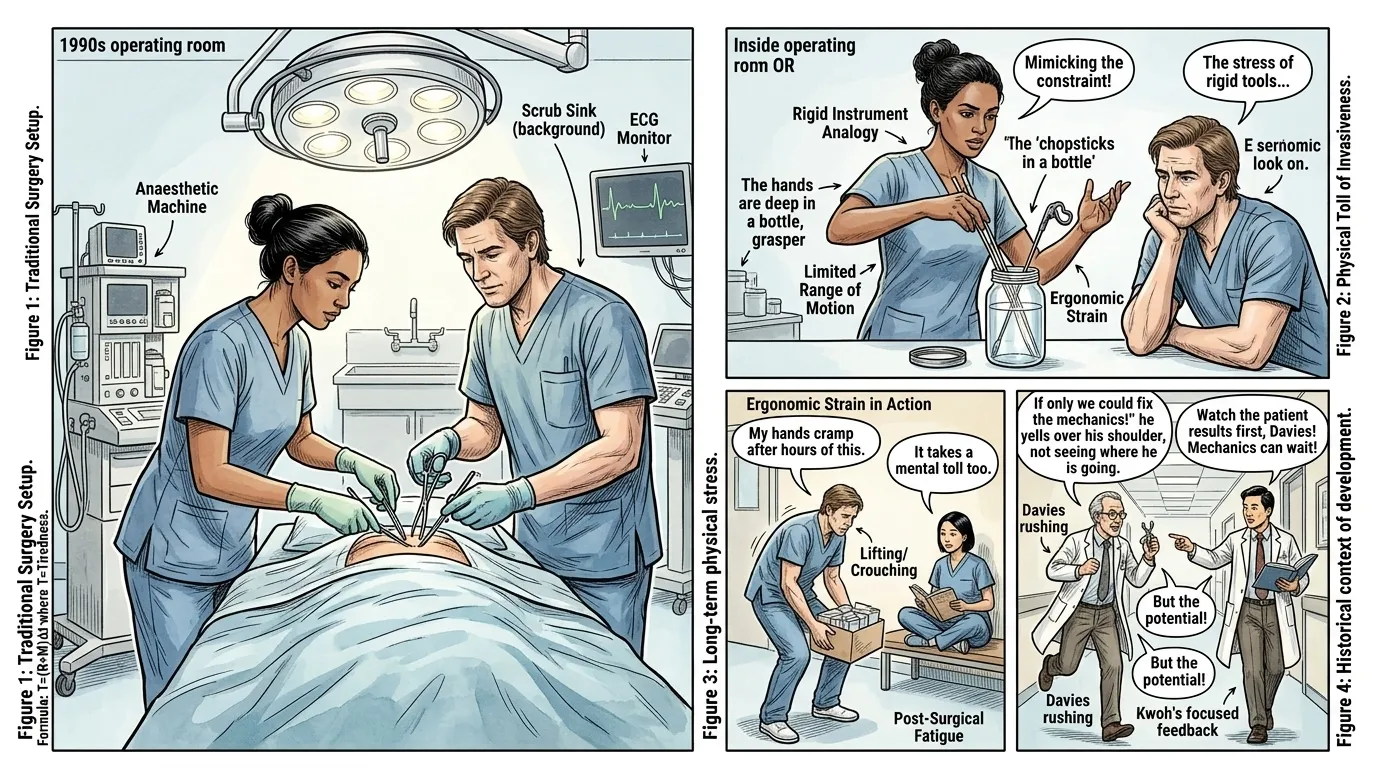
Vor der robotergestützten Unterstützung verließen sich Chirurgen auf ihre angeborenen motorischen Fähigkeiten, oft bei langen, anstrengenden Operationen. Die menschliche Hand, obwohl bemerkenswert vielseitig, ist anfällig für unwillkürliches Zittern, besonders bei längeren, komplizierten Aufgaben. Darüber hinaus boten traditionelle chirurgische Instrumente, die für offene Felder konzipiert waren, nur eine begrenzte Artikulation in engen anatomischen Räumen. Der Zugang zu tief liegenden Pathologien erforderte oft ausgedehnte Schnitte, was zu erheblichen Genesungszeiten für die Patienten und einem erhöhten Komplikationsrisiko führte. Die Herausforderung bestand darin, diese physiologischen und mechanischen Barrieren zu überwinden. „Stellen Sie sich vor, Sie versuchen, komplizierte Reparaturen in einer Glasflasche mit Essstäbchen durchzuführen“, bemerkt Dr. Anya Sharma, eine erfahrene Chirurgin, ihr dunkles Haar zu einem ordentlichen Dutt zurückgebunden, ihr Ausdruck ernst. „So fühlte es sich oft an, tief im Bauch oder Brustkorb zu arbeiten. Unsere Instrumente waren starr, unsere Sicht auf zwei Dimensionen beschränkt, und jede Bewegung, jedes Zittern, war eine kritische Variable.“ Dr. Ben Carter, ein jüngerer Kollege mit kurzen braunen Haaren und nachdenklicher Stirn, nickt zustimmend. „Und die Ausdauer, die für einen zwölfstündigen Eingriff erforderlich ist, um absolute Präzision zu wahren ... das ist eine enorme körperliche und geistige Belastung. Die Genesung der Patienten wurde direkt durch das Ausmaß unseres Zugangsschnitts beeinflusst.“
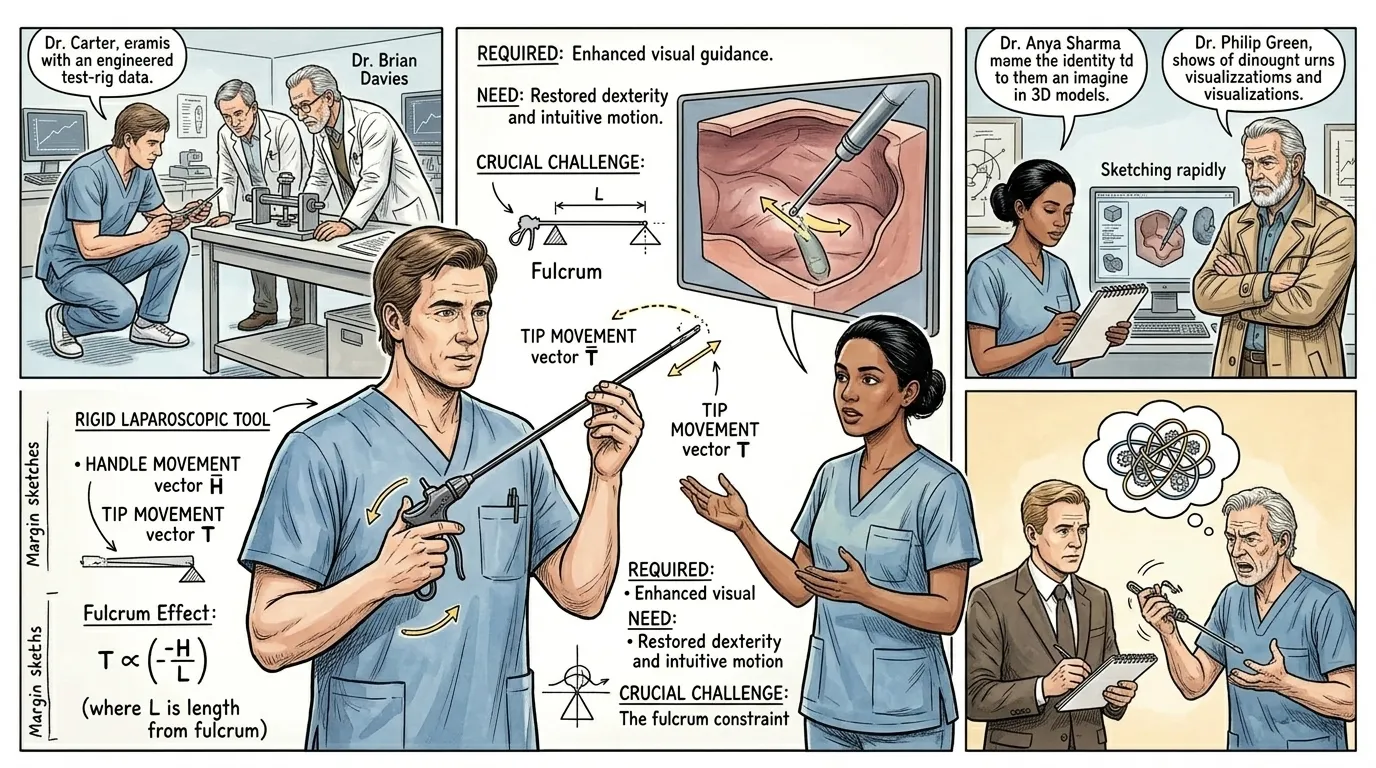
Während die Laparoskopie einen bedeutenden Fortschritt darstellte und große Schnitte durch kleine Schlüssellöcher ersetzte, brachte sie doch ihre eigenen Einschränkungen mit sich. Chirurgen manövrierten gerade, starre Instrumente durch winzige Zugänge, was bedeutete, dass ihre Handbewegungen an der Konsole oft nicht intuitiv auf die Instrumentenspitzen im Körper übertragen wurden. Dieser „Drehpunkt-Effekt“ kehrte Bewegungen um und beraubte die Chirurgen der natürlichen Handgelenksartikulation. Der entscheidende nächste Schritt bestand darin, die Geschicklichkeit des menschlichen Handgelenks wiederherzustellen, jedoch in miniaturisiertem Maßstab, tief im Körper des Patienten und unter verbesserter visueller Führung. „Die Ironie der frühen minimalinvasiven Chirurgie war, dass wir Invasivität gegen einen Verlust an Geschicklichkeit eintauschten“, erklärt Dr. Carter und nimmt ein gerades Laparoskopie-Instrument in die Hand. „Sehen Sie, das Instrument dreht sich an der Zugangsöffnung und kehrt Ihre Handbewegungen um. Wenn ich meine Hand nach links bewege, geht die Spitze nach rechts. Das ist kontraintuitiv und schränkt unsere Artikulation stark ein. Wir brauchten Instrumente, die sich biegen, drehen und greifen konnten, mit der gleichen Freiheit wie ein menschliches Handgelenk, aber durch einen winzigen Schnitt operieren.“ Dr. Sharma fügt hinzu: „Und mit einer klaren, vergrößerten, dreidimensionalen Ansicht, nicht den flachen, oft verdeckten Zwei-D-Bildern, mit denen wir angefangen haben. Diese Herausforderung – die Überwindung des Drehpunkt-Effekts und die Wiederherstellung der natürlichen Artikulation – wurde zu einem primären Ziel für die nächste Generation chirurgischer Instrumente.“
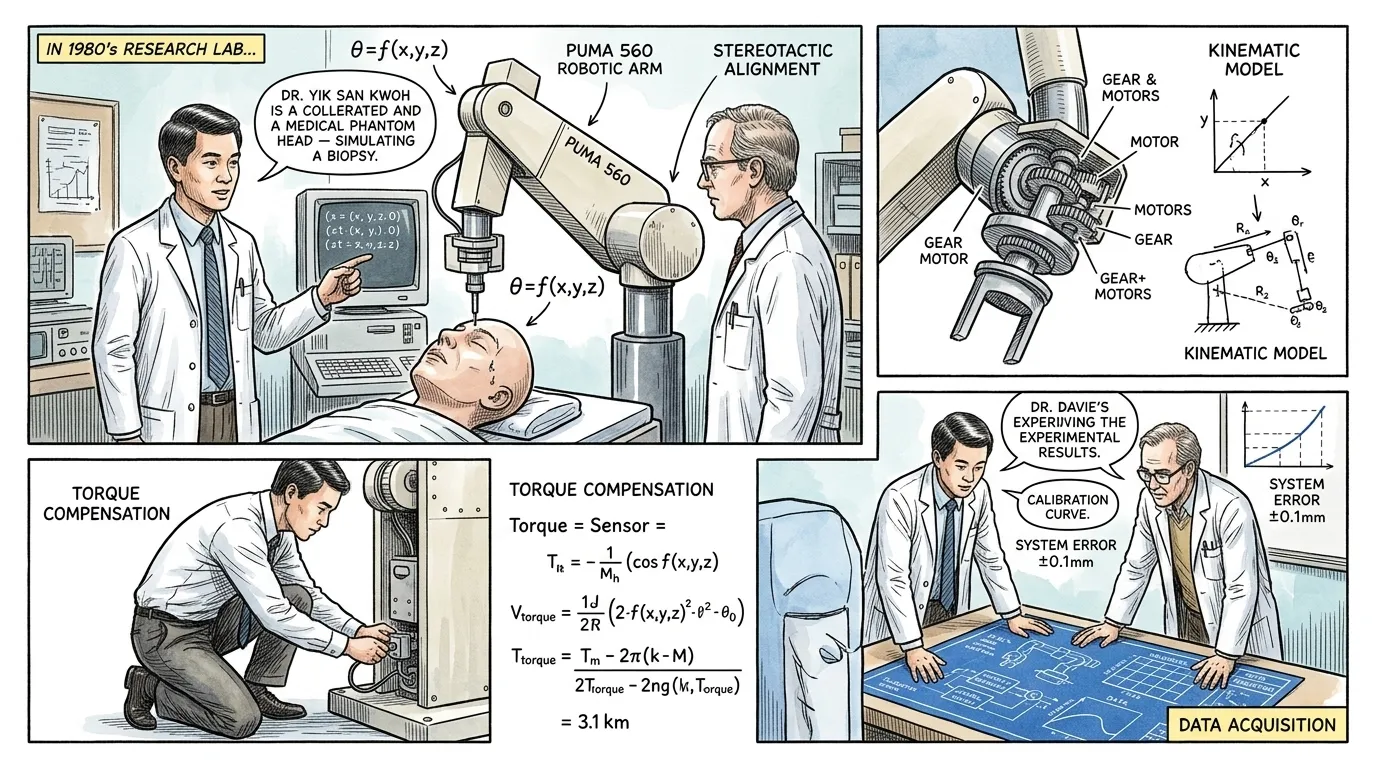
Der konzeptionelle Sprung von menschlichen Händen zu robotergestützter Assistenz begann nicht in einem Krankenhaus, sondern in der Industrieautomation. Frühe Industrieroboter, die für repetitive Aufgaben mit hoher Präzision entwickelt wurden, boten eine verlockende Möglichkeit. Im Jahr neunzehnhundertfünfundachtzig adaptierten Dr. Yik San Kwoh und sein Team am Memorial Medical Center in Long Beach, Kalifornien, einen industriellen Roboterarm vom Typ PUMA fünfhundertsechzig, um bei neurochirurgischen Biopsien zu assistieren. Dies markierte den weltweit ersten dokumentierten Einsatz eines Roboters in der Chirurgie, nicht als autonomer Chirurg, sondern als hochpräziser Führer, der das Potenzial von Maschinen demonstrierte, die menschlichen Fähigkeiten zu verbessern, anstatt sie zu ersetzen. „Unser anfänglicher Gedanke war einfach: Könnte ein bestehender Industrieroboter, bekannt für seine Genauigkeit, eine Nadel für eine Gehirnbiopsie führen?“, erzählt Dr. Kwoh, seine Stimme erfüllt von einer stillen Intensität. „Der PUMA fünfhundertsechzig wurde für die Fabrikmontage entwickelt, um Komponenten mit unglaublicher Wiederholgenauigkeit zu handhaben. Wir erkannten, dass, wenn wir ihn mit präoperativen CT-Scan-Daten programmieren könnten, er eine Biopsienadel mit Submillimeter-Präzision zu einem Tumorziel führen könnte, weit über das hinaus, was eine menschliche Hand allein erreichen könnte. Dies war ein Machbarkeitsnachweis, eine Demonstration dessen, was möglich war, wenn Ingenieurwesen auf Medizin traf.“ Er gestikuliert stolz auf den ursprünglichen PUMA fünfhundertsechzig.
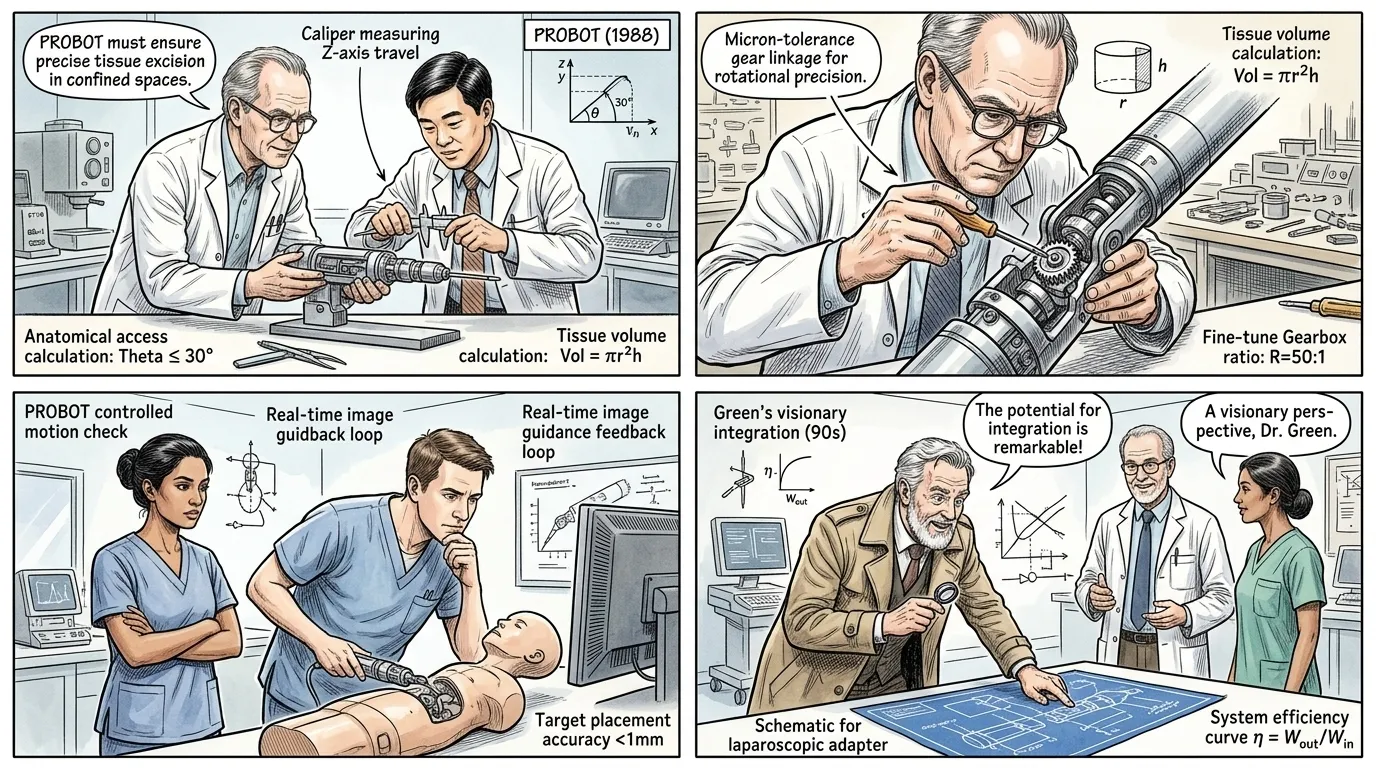
Nach Kwohs wegweisender Arbeit verlagerte sich der Fokus von der Anpassung von Industrierobotern auf die Entwicklung von Maschinen, die speziell für chirurgische Aufgaben konzipiert waren. Im Jahr neunzehnhundertachtundachtzig entwickelte ein Team am Imperial College London PROBOT, ein spezialisiertes Robotersystem für die Prostatachirurgie. Im Gegensatz zum PUMA wurde PROBOT von Grund auf mit Blick auf chirurgische Einschränkungen konzipiert, um transurethrale Resektionen der Prostata mit beispielloser Genauigkeit durchzuführen. Dieser Übergang markierte einen entscheidenden Paradigmenwechsel: Roboter waren nicht länger nur Führer, sondern begannen, spezifische, heikle operative Aufgaben unter Aufsicht des Chirurgen auszuführen. „Der PUMA zeigte uns das „Was“, aber PROBOT zielte auf das „Wie“ in einem dedizierten medizinischen Kontext ab“, erklärt ein britischer Ingenieur, Dr. Brian Davies, ein Mann in seinen Fünfzigern mit zurückweichendem grauem Haar und Brille, der einen Laborkittel trägt. Er zeigt auf ein Diagramm des PROBOT-Systems. „Die Prostatachirurgie ist unglaublich beengt und erfordert eine gleichmäßige, präzise Gewebeentfernung. Wir haben PROBOT entwickelt, um die anatomischen Herausforderungen und menschlichen Einschränkungen zu überwinden und eine stabile, wiederholbare Resektion zu ermöglichen. Unser Ziel war es, die Bildführung direkt in die Funktion des Roboters zu integrieren, damit er Aufgaben ausführen konnte, die für einen menschlichen Chirurgen über längere Zeiträume sowohl schwierig als auch ermüdend waren. Es ging um ein dediziertes Design für spezifische klinische Bedürfnisse.“
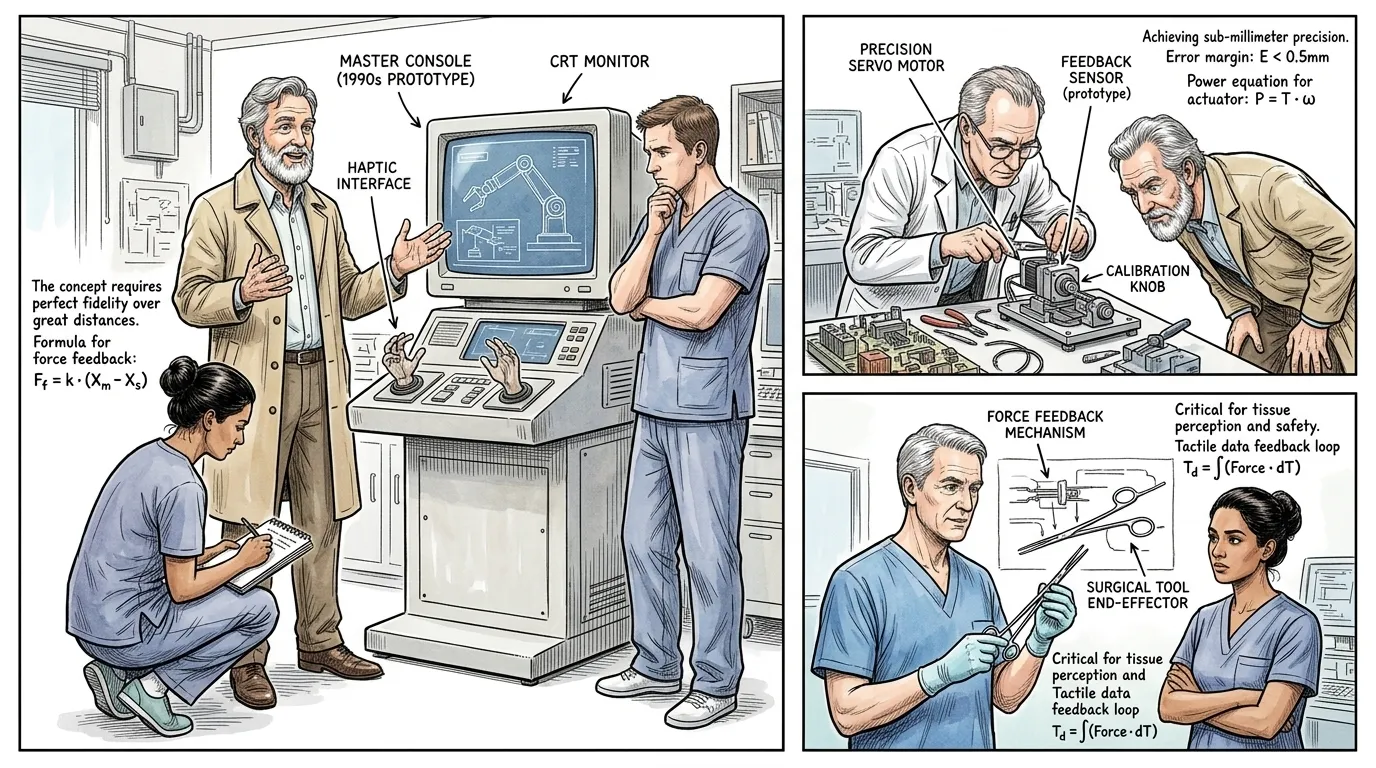
Als der Kalte Krieg zu Ende ging, entstanden neue militärische Anwendungen für die Technologie. Die Defense Advanced Research Projects Agency (DARPA) stellte sich die „Telesurgery“ vor – die Möglichkeit für einen Chirurgen, verwundete Soldaten aus sicherer Entfernung fernzusteuern. Dieses ehrgeizige Konzept, das in den Neunzigerjahren bei SRI International entwickelt wurde, wurde zum Schmelztiegel für viele Kerntechnologien, die in modernen Operationsrobotern zu finden sind. Der Fokus verlagerte sich auf die Schaffung eines Master-Slave-Systems, bei dem die Hände des Chirurgen Roboterarme steuerten, komplexe Bewegungen mit hoher Präzision übersetzten und gleichzeitig ein immersives visuelles Feedback lieferten. „Der ursprüngliche Impuls für unsere Arbeit bei SRI kam von einem militärischen Bedürfnis: Wie könnte ein Chirurg einen Soldaten auf dem Schlachtfeld operieren, ohne physisch anwesend zu sein?“, erklärt Dr. Philip Green, ein visionärer amerikanischer Ingenieur mit einem markanten grauen Bart und hellen, intelligenten Augen, der einen beigen Trenchcoat über einem Hemd trägt. Er steht vor einer Prototyp-Konsole. „Dies führte uns zum Master-Slave-Konzept. Der Chirurg bedient einen ‚Master‘-Controller, und ein Roboterarm, der ‚Slave‘, repliziert diese Bewegungen präzise am Patientenbett. Die Herausforderung bestand darin, diese Übersetzung nahtlos, intuitiv und sicher zu gestalten, unter Einbeziehung von Kraftrückkopplung und einem immersiven visuellen Erlebnis. Wir entwarfen für eine Zukunft, in der Entfernung kein Hindernis mehr für eine fachkundige chirurgische Versorgung sein würde.“
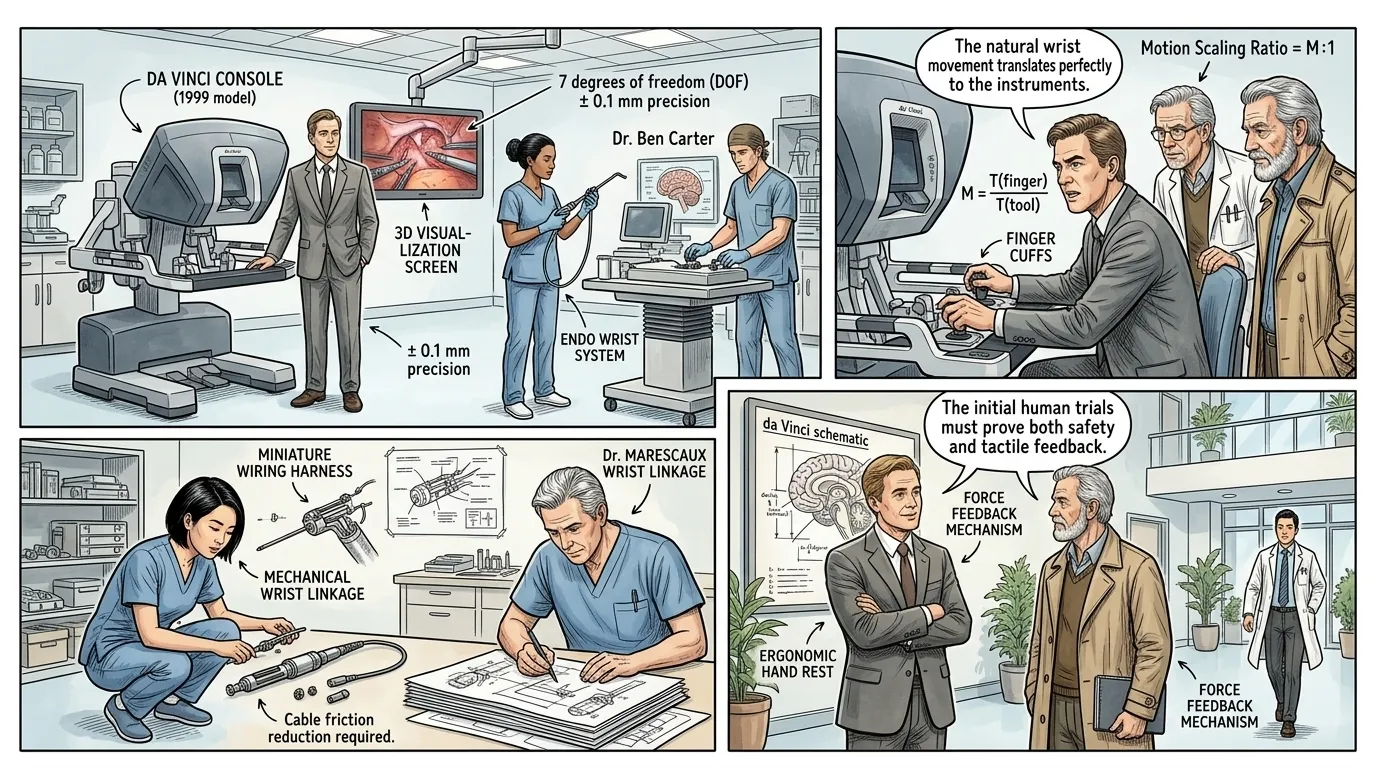
Der Höhepunkt dieser früheren Bemühungen wurde mit dem da Vinci Chirurgiesystem erreicht, das 1999 von Intuitive Surgical eingeführt wurde. Das da Vinci System nutzte die Telesurgery-Forschung des SRI und revolutionierte die minimal-invasive Chirurgie. Zu seinen wichtigsten Innovationen gehörten die "EndoWrist"-Instrumente, die die volle Artikulation eines menschlichen Handgelenks nachahmten, und ein hochauflösendes 3D-Visionssystem, das den Chirurgen in das Operationsfeld eintauchen ließ. Diese Kombination bot eine unübertroffene Geschicklichkeit und Visualisierung und begegnete direkt den Einschränkungen starrer Instrumente und zweidimensionaler Ansichten, mit denen Chirurgen jahrzehntelang konfrontiert waren. „Das da Vinci System war nicht nur eine Evolution; es war eine Revolution", sagt Dr. Frederic Moll, Mitbegründer von Intuitive Surgical, ein selbstbewusster kaukasischer Mann Ende Vierzig mit kurzen, hellbraunen Haaren, gekleidet in einen Geschäftsanzug, der neben einer da Vinci Chirurgenkonsole steht. „Wir haben diese 3D-Vision integriert, die eine Tiefenwahrnehmung ermöglichte, die in der traditionellen Laparoskopie fehlte. Aber der eigentliche Wendepunkt war der EndoWrist. Erinnern Sie sich an die starren Instrumente? Jetzt artikulieren diese winzigen Instrumente in sieben Freiheitsgraden und geben Chirurgen eine natürliche Handgelenksbewegung im Körper des Patienten, durch winzige Einschnitte. Das ist es, was wirklich eine intuitive Steuerung und unübertroffene Präzision ermöglicht und das, was einst unglaublich schwierig war, in eine beherrschbare, reproduzierbare Aufgabe verwandelt."
Die ersten klinischen Studien und die anschließende kommerzielle Einführung des da Vinci-Systems wurden mit vorsichtigem Optimismus und strenger Evaluierung aufgenommen. Frühe Verfahren, insbesondere in der Herz- und urologischen Chirurgie, zeigten das transformative Potenzial des Systems. Chirurgen stellten fest, dass die Tremorfilterung, die skalierten Bewegungen und die verbesserte Visualisierung des Roboters es ihnen ermöglichten, komplexe Operationen mit größerer Präzision und weniger Patiententrauma als je zuvor durchzuführen. Die überlegenen Patientenergebnisse – geringerer Blutverlust, kürzere Krankenhausaufenthalte und schnellere Genesung – begannen, seine Akzeptanz in führenden medizinischen Zentren weltweit voranzutreiben, obwohl die Lernkurve und die anfänglichen Kosten erhebliche Faktoren waren. „Unsere ersten Fälle, insbesondere bei der Prostatektomie, waren aufschlussreich“, erinnert sich Dr. Jacques Marescaux, ein prominenter französischer Chirurg, ein distinguierter Mann in seinen Sechzigern mit sauber gekämmtem grauem Haar, der blaue Operationskleidung trägt und neben einem da Vinci-Patientenwagen steht. „Die verbesserte Geschicklichkeit und die kristallklare 3D-Sicht bedeuteten, dass wir mit beispielloser Genauigkeit sezieren konnten, wodurch Nervenschäden und Blutverlust minimiert wurden. Wie Leonardo da Vinci selbst einmal bemerkte: ‚Einfachheit ist die höchste Form der Raffinesse.‘ Das System, obwohl komplex, ermöglichte es uns, unglaublich raffinierte Manöver mit intuitiver Leichtigkeit durchzuführen. Es vereinfachte wirklich die Interaktion des Chirurgen mit komplizierter Anatomie, was zu deutlich besseren Patientenergebnissen führte. Die Anfangsinvestition war beträchtlich, aber die langfristigen Vorteile für die Patienten waren unbestreitbar.“
Als Chirurgen die neue Technologie beherrschten, erweiterten sich die Anwendungen des Operationsroboters rasch über die Urologie und Kardiologie hinaus. Gynäkologie, Allgemeinchirurgie, Kopf- und Halschirurgie und sogar Thoraxeingriffe begannen von der erhöhten Präzision und dem minimalinvasiven Charakter der Roboterassistenz zu profitieren. Das System ermöglichte komplexe Resektionen und Rekonstruktionen durch kleine Schnitte, was die Ergebnisse für Millionen von Patienten weltweit veränderte. Die fortlaufende Verfeinerung der Roboterplattformen, gepaart mit umfangreichen Schulungsprogrammen für Chirurgen, festigte den Platz des Operationsroboters als unverzichtbares Werkzeug in der modernen Medizin und verschob kontinuierlich die Grenzen des chirurgisch Machbaren. „Es ging nicht mehr nur um Prostatektomien; die Fähigkeiten diversifizierten sich schnell“, erklärt Dr. Sarah Chen, eine führende gynäkologische Chirurgin, eine selbstbewusste ostasiatische Frau in ihren Fünfzigern mit stilvollem kurzem schwarzem Haar, die professionelle blaue OP-Kleidung trägt und auf einen an der Wand montierten Bildschirm zeigt, der verschiedene vom Roboter durchgeführte chirurgische Eingriffe darstellt. „Wir konnten Hysterektomien, Myomektomien und komplexe Endometriose-Resektionen mit weitaus geringerem Blutverlust und schnelleren Genesungszeiten durchführen als bei offenen Operationen. Die Präzision bei der Manipulation von empfindlichem Gewebe ist einfach unübertroffen. Es ist ein Beweis für nachhaltige Innovation und Ausbildung, dass diese komplexen Verfahren heute routinemäßig robotisch durchgeführt werden und einer viel breiteren Patientenpopulation zugutekommen, als ursprünglich angenommen.“
Der Operationsroboter hat die moderne Chirurgie grundlegend neu gestaltet und neue Standards für Präzision, minimalinvasive Eingriffe und die Genesung von Patienten gesetzt. Sein Erbe reicht über den Operationssaal hinaus und beeinflusst die chirurgische Ausbildung, die Innovation von Medizinprodukten und sogar die Wirtschaft des Gesundheitswesens. Da die Technologie weiter voranschreitet, versprechen zukünftige Robotersysteme noch größere Autonomie, haptisches Feedback und die Integration mit künstlicher Intelligenz, wodurch die Grenzen dessen, was Mensch und Maschine in der feinen Kunst der Heilung gemeinsam erreichen können, weiter verschoben werden. Die Reise vom Industrie-Arm zu einem unverzichtbaren Partner in der Chirurgie geht weiter, angetrieben von einem unerschütterlichen Engagement für das Wohlergehen der Patienten. „Die Auswirkungen waren tiefgreifend, wirklich transformativ“, reflektiert eine erfahrene Medizinhistorikerin, Dr. Evelyn Reed, eine würdevolle afroamerikanische Frau in ihren Sechzigern mit silbergrauem Haar, während sie eine Ausstellung verschiedener robotergestützter chirurgischer Werkzeuge betrachtet. „Wir haben einen Wandel von hochinvasiven Interventionen zu Verfahren erlebt, die eine schnelle Genesung des Patienten priorisieren. Der Roboter hat den Chirurgen nicht ersetzt; er hat seine Fähigkeiten erweitert und ihm ermöglicht, mit einer beispiellosen Präzision zu operieren. Die Zukunft verspricht noch mehr: haptisches Feedback, das Chirurgen wirklich Gewebe ‚fühlen‘ lässt, KI-gestützte Führung und miniaturisierte Systeme für noch empfindlichere Eingriffe. Der Operationsroboter ist ein Zeugnis menschlichen Erfindungsreichtums – unseres unermüdlichen Bestrebens, das Leben zu verbessern, eine präzise Bewegung nach der anderen.“