Le Robot Chirurgical : Innovations qui ont Transformé la Médecine
Pendant des siècles, les mains du chirurgien, guidées par un intellect aiguisé et des années de formation, furent les seuls instruments d'intervention. Pourtant, même les mains humaines les plus habiles possédaient des limites inhérentes : tremblements, fatigue et contraintes physiques liées à l'opération à l'intérieur du corps humain. Des procédures comme la neurochirurgie exigeaient un niveau de précision qui poussait ces limites à leur point de rupture absolu, nécessitant souvent de grandes incisions invasives pour obtenir un accès même rudimentaire. Ce défi fondamental a stimulé une quête révolutionnaire : augmenter la capacité humaine par l'exactitude mécanique. « La danse délicate de la neurochirurgie a toujours été une bataille contre le minuscule », explique le docteur Kwoh, en désignant un schéma. « Un seul millimètre peut faire la différence entre la guérison et une blessure profonde. La chirurgie ouverte traditionnelle, bien qu'efficace, infligeait souvent son propre traumatisme significatif juste pour atteindre la zone cible. Nous avions besoin d'une meilleure façon de naviguer dans le paysage incroyablement complexe du cerveau. »
Avant l'assistance robotique, les chirurgiens s'appuyaient sur leurs compétences motrices innées, souvent au cours d'opérations longues et ardues. La main humaine, bien que remarquablement polyvalente, est sujette à des tremblements involontaires, surtout lors de tâches complexes et prolongées. De plus, les instruments chirurgicaux traditionnels, conçus pour des champs ouverts, offraient une articulation limitée dans des espaces anatomiques confinés. L'accès aux pathologies profondes nécessitait souvent des incisions étendues, entraînant des temps de récupération importants pour les patients et un risque accru de complications. Le défi était de surmonter ces barrières physiologiques et mécaniques. « Imaginez essayer d'effectuer des réparations complexes à l'intérieur d'une bouteille en verre à l'aide de baguettes », fait remarquer la docteure Anya Sharma, chirurgienne expérimentée, ses cheveux foncés tirés en un chignon soigné, son expression sérieuse. « C'est souvent ce que l'on ressentait en travaillant profondément dans l'abdomen ou la poitrine. Nos instruments étaient rigides, notre vision limitée à deux dimensions, et chaque mouvement, chaque tremblement, était une variable critique. » Le docteur Ben Carter, un jeune collègue aux cheveux bruns courts et au front pensif, hoche la tête en signe d'accord. « Et l'endurance requise pour une procédure de douze heures, en maintenant une précision absolue... c'est un énorme tribut physique et mental. La récupération du patient était directement impactée par l'ampleur de notre incision d'accès. »
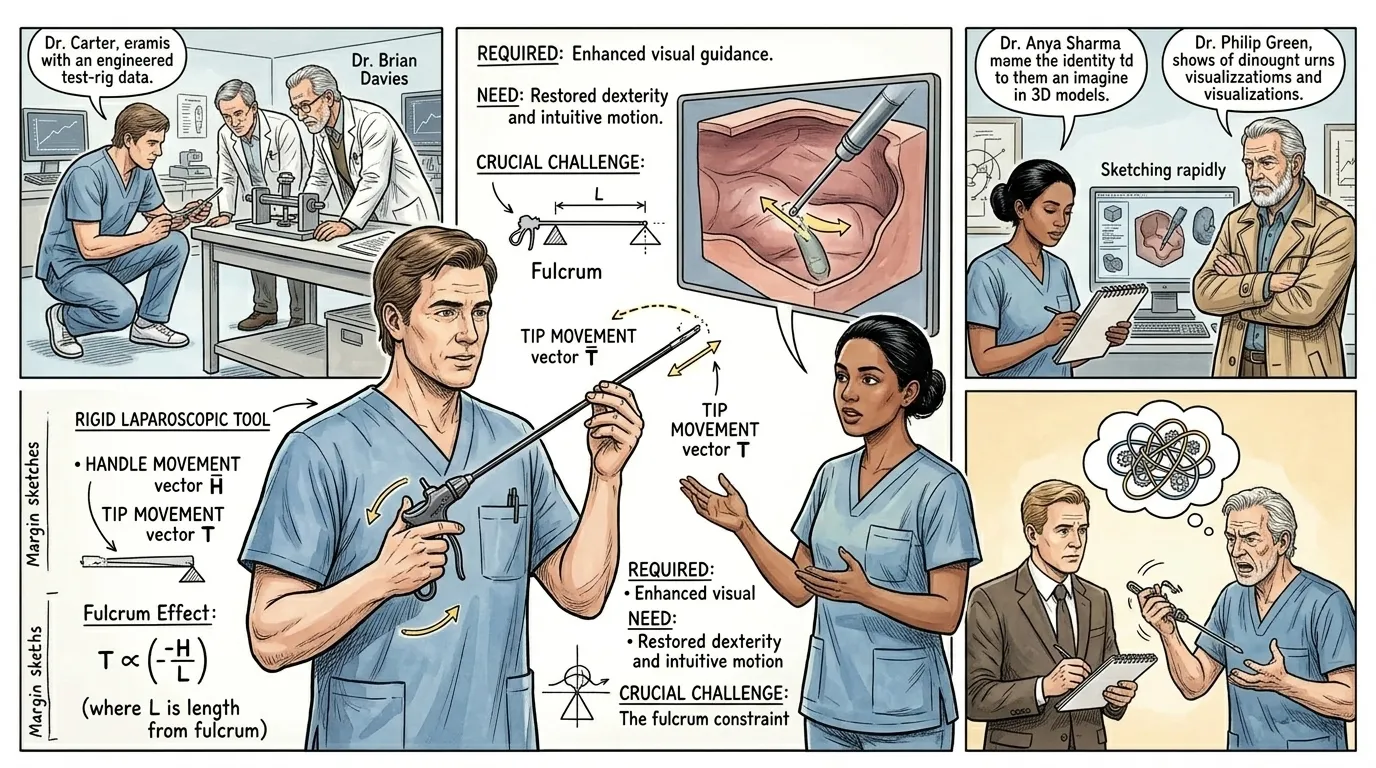
Alors que la laparoscopie marquait un bond en avant significatif, remplaçant les grandes incisions par de petits trous de serrure, elle introduisait son propre ensemble de limitations. Les chirurgiens manœuvraient des instruments droits et rigides à travers de minuscules orifices, ce qui signifiait que leurs mouvements de main à la console ne se traduisaient souvent pas intuitivement aux extrémités des instruments à l'intérieur du corps. Cet « effet de point d'appui » inversait les mouvements et privait les chirurgiens de l'articulation naturelle du poignet. L'étape cruciale suivante impliquait de restaurer la dextérité du poignet humain, mais à une échelle miniature, profondément à l'intérieur du corps du patient, et sous une guidance visuelle améliorée. « L'ironie de la chirurgie mini-invasive précoce était que nous échangions l'invasivité contre une perte de dextérité », explique le docteur Carter, en prenant un outil laparoscopique droit. « Vous voyez, l'instrument pivote au niveau du site du port, inversant les mouvements de votre main. Si je bouge ma main à gauche, la pointe va à droite. C'est contre-intuitif et cela limite sévèrement notre articulation. Nous avions besoin d'instruments capables de se plier, de se tordre et de saisir avec la même liberté qu'un poignet humain, mais d'opérer à travers une minuscule incision. » Le docteur Sharma ajoute : « Et avec une vue claire, agrandie et tridimensionnelle, et non les images deux D plates, souvent obscurcies, avec lesquelles nous avons commencé. Ce défi – surmonter l'effet de point d'appui et restaurer l'articulation naturelle – est devenu un objectif principal pour la prochaine génération d'outils chirurgicaux. »
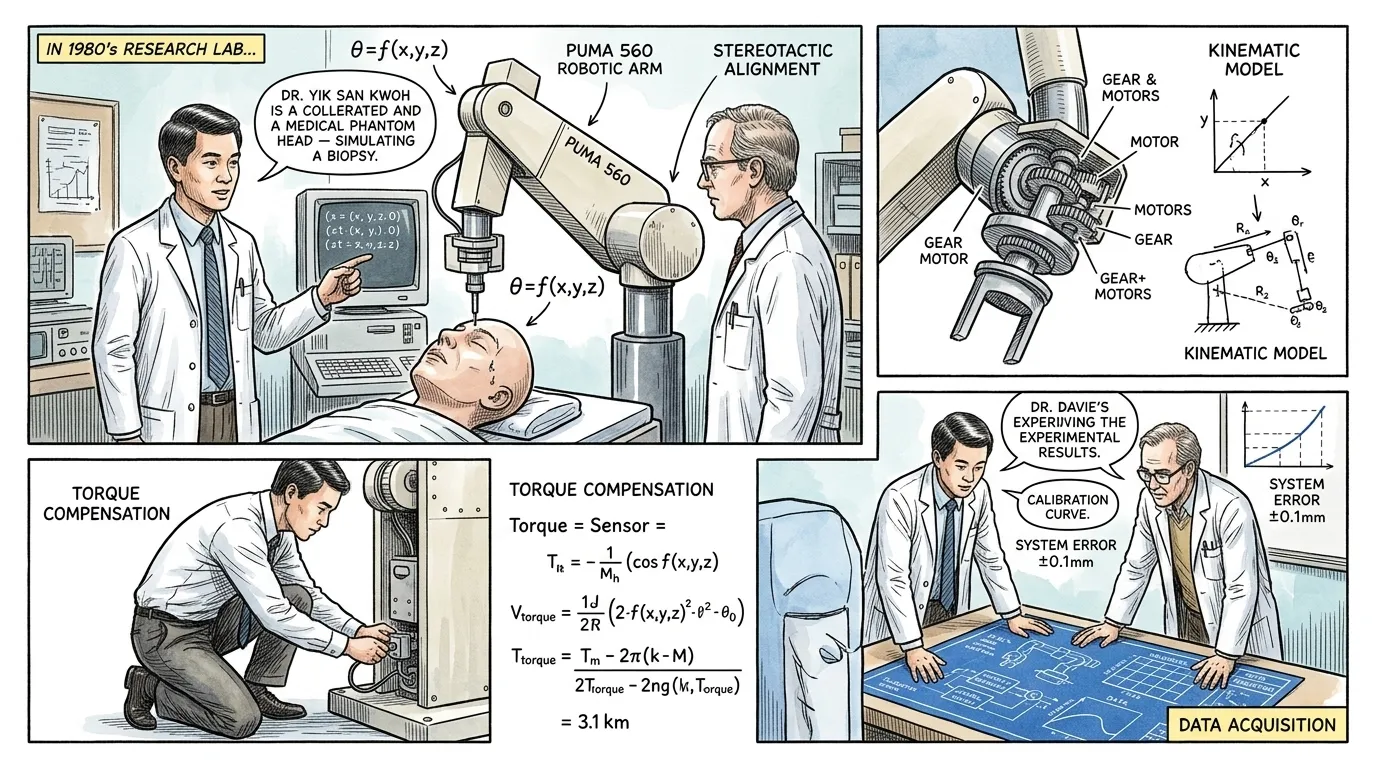
Le saut conceptuel des mains humaines à l'assistance robotique a commencé non pas dans un hôpital, mais dans l'automatisation industrielle. Les premiers robots industriels, conçus pour des tâches répétitives de haute précision, offraient une possibilité alléchante. En mille neuf cent quatre-vingt-cinq, le docteur Yik San Kwoh et son équipe du Memorial Medical Center de Long Beach, en Californie, ont adapté un bras robotique industriel PUMA cinq cent soixante pour aider aux biopsies neurochirurgicales. Cela a marqué la première utilisation documentée d'un robot en chirurgie, non pas comme un chirurgien autonome, mais comme un guide hyper-précis, démontrant le potentiel des machines à améliorer les capacités humaines plutôt qu'à les remplacer. « Notre idée initiale était simple : un robot industriel existant, connu pour sa précision, pourrait-il guider une aiguille pour une biopsie cérébrale ? » raconte le docteur Kwoh, sa voix empreinte d'une intensité tranquille. « Le PUMA cinq cent soixante était conçu pour l'assemblage en usine, manipulant des composants avec une répétabilité incroyable. Nous avons réalisé que si nous pouvions le programmer avec des données de tomodensitométrie préopératoires, il pourrait guider une aiguille de biopsie vers une cible tumorale avec une précision submillimétrique, dépassant de loin ce qu'une main humaine seule pourrait accomplir. C'était une preuve de concept, une démonstration de ce qui était possible lorsque l'ingénierie rencontrait la médecine. » Il désigne fièrement le PUMA cinq cent soixante original.
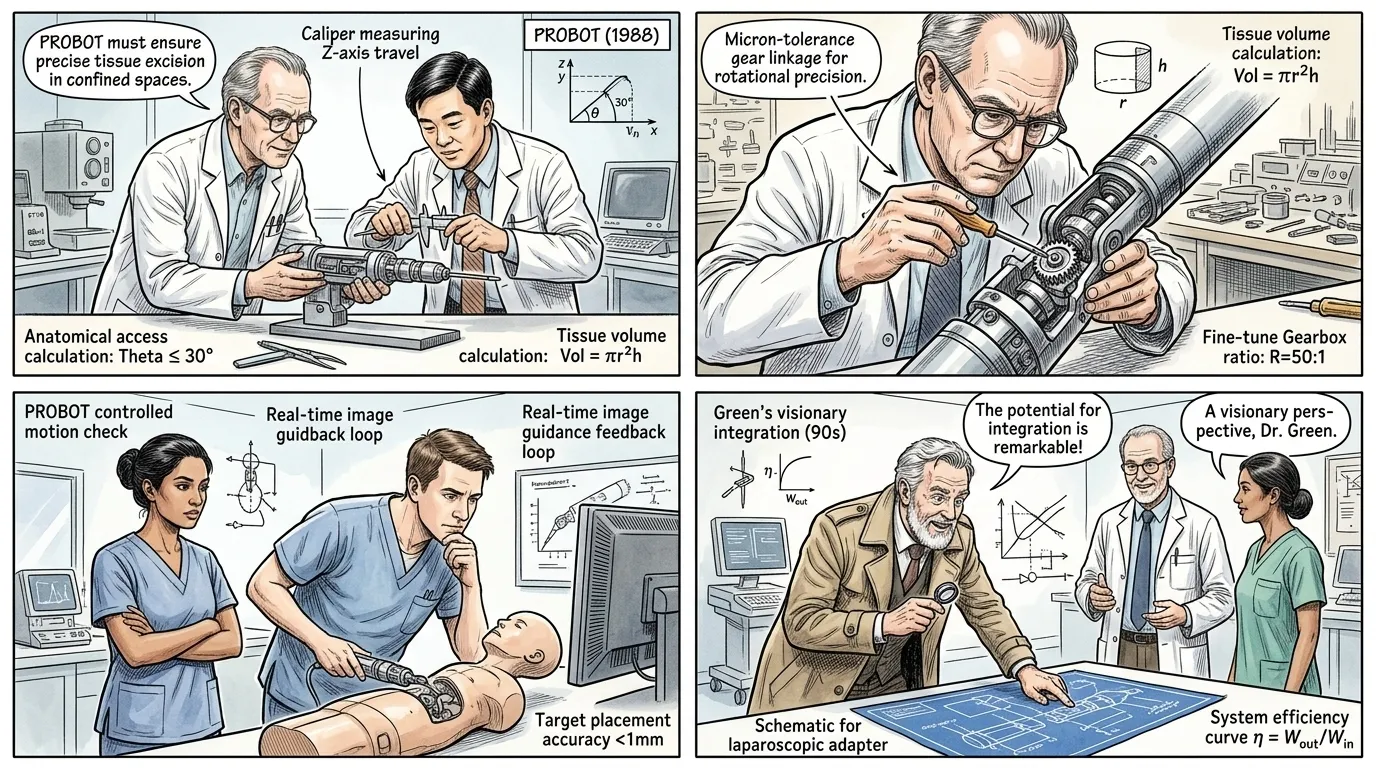
Suite au travail de pionnier de Kwoh, l'attention s'est déplacée de l'adaptation de robots industriels vers le développement de machines spécifiquement conçues pour des tâches chirurgicales. En mille neuf cent quatre-vingt-huit, une équipe de l'Imperial College de Londres a développé PROBOT, un système robotique spécialisé pour la chirurgie de la prostate. Contrairement au PUMA, PROBOT a été conçu dès le départ en tenant compte des contraintes chirurgicales, visant à réaliser des résections transurétrales de la prostate avec une précision sans précédent. Cette transition a marqué un changement de paradigme crucial : les robots n'étaient plus seulement des guides, mais commençaient à effectuer des tâches opératoires spécifiques et délicates sous la supervision du chirurgien. « Le PUMA nous a montré le "quoi", mais PROBOT visait le "comment" dans un contexte médical dédié », explique un ingénieur britannique, le docteur Brian Davies, un homme d'une cinquantaine d'années aux cheveux gris clairsemés et portant des lunettes, vêtu d'une blouse de laboratoire. Il pointe du doigt un diagramme du système PROBOT. « La chirurgie de la prostate est incroyablement confinée, exigeant une ablation tissulaire constante et précise. Nous avons conçu PROBOT pour surmonter les défis anatomiques et les limitations humaines, offrant une résection stable et reproductible. Notre objectif était d'intégrer le guidage par imagerie directement dans la fonction du robot, lui permettant d'effectuer des tâches qui étaient à la fois difficiles et fatigantes pour un chirurgien humain à maintenir pendant de longues périodes. Il s'agissait d'une conception dédiée à des besoins cliniques spécifiques. »
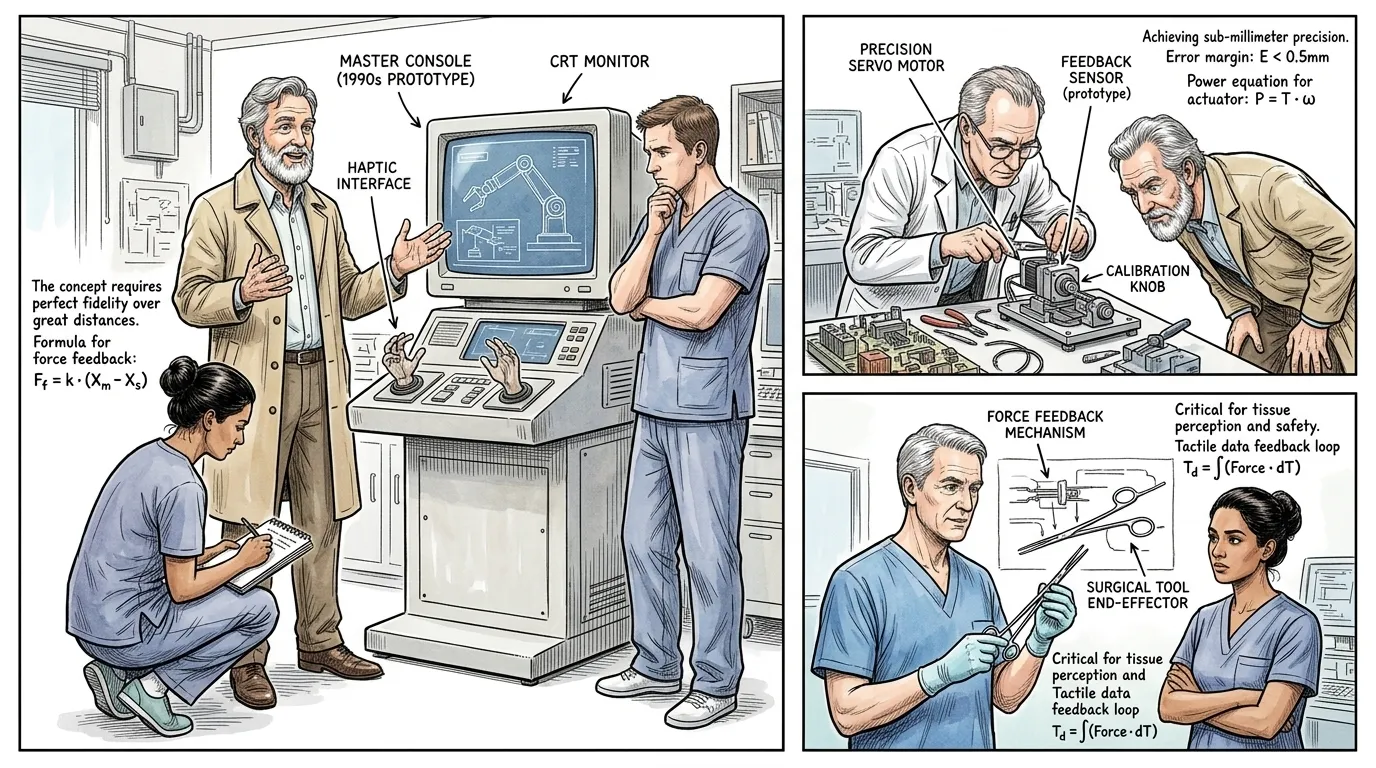
Alors que la Guerre Froide touchait à sa fin, de nouvelles applications militaires pour la technologie ont émergé. La Defense Advanced Research Projects Agency (DARPA) a imaginé la « téléchirurgie » — permettant à un chirurgien d'opérer à distance des soldats blessés depuis un endroit sûr. Ce concept ambitieux, développé au SRI International dans les années mille neuf cent quatre-vingt-dix, est devenu le creuset de nombreuses technologies fondamentales que l'on retrouve dans les robots chirurgicaux modernes. L'accent a été mis sur la création d'un système maître-esclave où les mains du chirurgien contrôlaient des bras robotiques, traduisant des mouvements complexes avec une grande fidélité, tout en offrant un retour visuel immersif. « L'étincelle initiale de notre travail au SRI est venue d'un besoin militaire : comment un chirurgien pourrait-il opérer un soldat sur le champ de bataille sans être physiquement présent ? » explique le docteur Philip Green, un ingénieur américain visionnaire avec une barbe grise distinguée et des yeux vifs et intelligents, portant un trench-coat beige sur une chemise à col. Il se tient devant une console prototype. « Cela nous a menés au concept maître-esclave. Le chirurgien opère un contrôleur "maître", et un bras robotique, l'"esclave", reproduit précisément ces mouvements au chevet du patient. Le défi était de rendre cette traduction transparente, intuitive et sûre, en incorporant un retour de force et une expérience visuelle immersive. Nous concevions pour un avenir où la distance ne serait plus un obstacle aux soins chirurgicaux experts. »
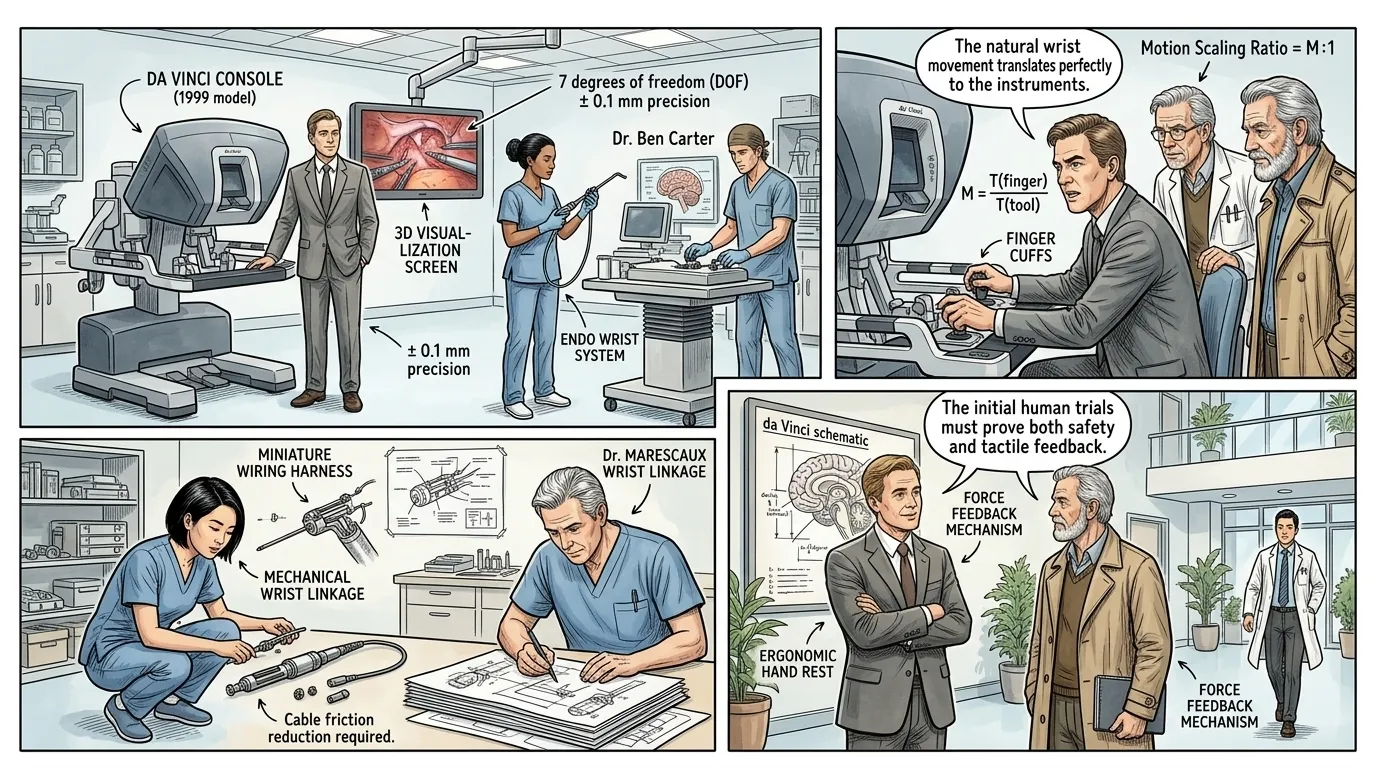
L'aboutissement de ces efforts antérieurs est arrivé avec le système chirurgical da Vinci, introduit par Intuitive Surgical en mille neuf cent quatre-vingt-dix-neuf. S'appuyant sur la recherche en téléchirurgie du SRI, le da Vinci a transformé la chirurgie mini-invasive. Ses innovations clés comprenaient les instruments « EndoWrist », qui imitaient l'articulation complète d'un poignet humain, et un système de vision trois D haute définition qui plongeait le chirurgien dans le champ opératoire. Cette combinaison offrait une dextérité et une visualisation inégalées, répondant directement aux limitations des instruments rigides et des vues bidimensionnelles auxquelles les chirurgiens étaient confrontés depuis des décennies. « Le système da Vinci n'était pas seulement une évolution ; c'était une révolution », déclare le docteur Frederic Moll, cofondateur d'Intuitive Surgical, un homme caucasien confiant, à la fin de la quarantaine, aux cheveux courts et châtains clairs, vêtu d'un costume, debout à côté d'une console de chirurgien da Vinci. « Nous avons intégré cette vision trois D, offrant une perception de la profondeur qui manquait à la laparoscopie traditionnelle. Mais le véritable tournant a été l'EndoWrist. Vous vous souvenez des instruments rigides ? Maintenant, ces minuscules instruments s'articulent sur sept degrés de liberté, donnant aux chirurgiens un mouvement de poignet naturel à l'intérieur du corps du patient, à travers de minuscules incisions. C'est ce qui permet véritablement un contrôle intuitif et une précision inégalée, transformant ce qui était autrefois incroyablement difficile en une tâche gérable et reproductible. »
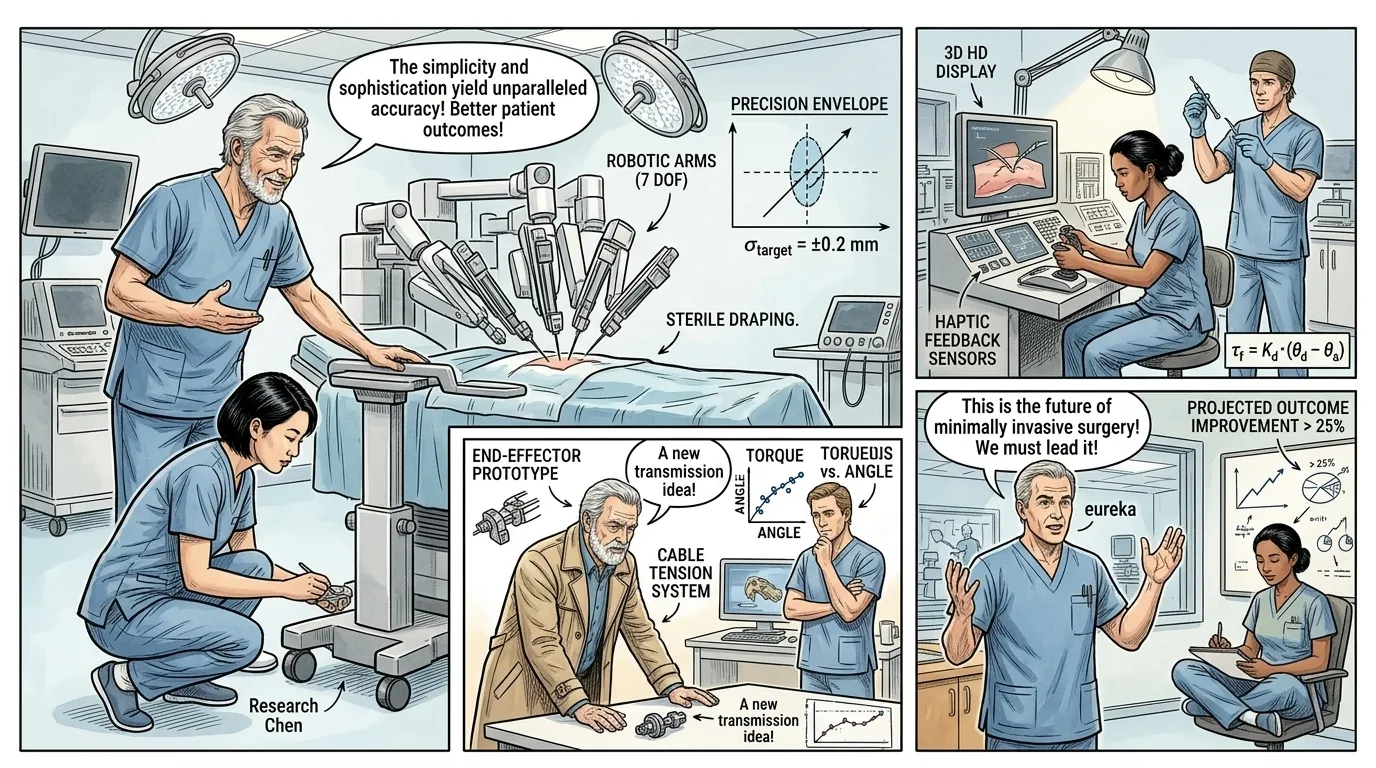
Les premiers essais cliniques et la commercialisation subséquente du système da Vinci ont été accueillis avec un optimisme prudent et une évaluation rigoureuse. Les premières procédures, notamment en chirurgie cardiaque et urologique, ont démontré le potentiel transformateur du système. Les chirurgiens ont constaté que la filtration des tremblements du robot, ses mouvements mis à l'échelle et sa visualisation améliorée leur permettaient d'effectuer des opérations complexes avec une plus grande précision et moins de traumatismes pour le patient que jamais auparavant. Les résultats supérieurs pour les patients – réduction des pertes sanguines, séjours hospitaliers plus courts et récupérations plus rapides – ont commencé à stimuler son adoption dans les principaux centres médicaux du monde entier, bien que la courbe d'apprentissage et le coût initial aient été des considérations importantes. « Nos premiers cas, en particulier en prostatectomie, ont été révélateurs », se souvient le docteur Jacques Marescaux, éminent chirurgien français, homme distingué d'une soixantaine d'années aux cheveux gris soigneusement peignés, vêtu d'une blouse chirurgicale bleue, debout à côté d'un chariot patient da Vinci. « La dextérité améliorée et la vision trois D d'une clarté cristalline nous ont permis de disséquer avec une précision sans précédent, minimisant les lésions nerveuses et les pertes sanguines. Comme Léonard de Vinci lui-même l'a un jour fait remarquer : « La simplicité est la sophistication suprême. » Le système, bien que complexe, nous a permis d'effectuer des manœuvres incroyablement sophistiquées avec une facilité intuitive. Il a véritablement simplifié l'interaction du chirurgien avec une anatomie complexe, conduisant à des résultats nettement meilleurs pour les patients. L'investissement initial était substantiel, mais les bénéfices à long terme pour les patients étaient indéniables. »
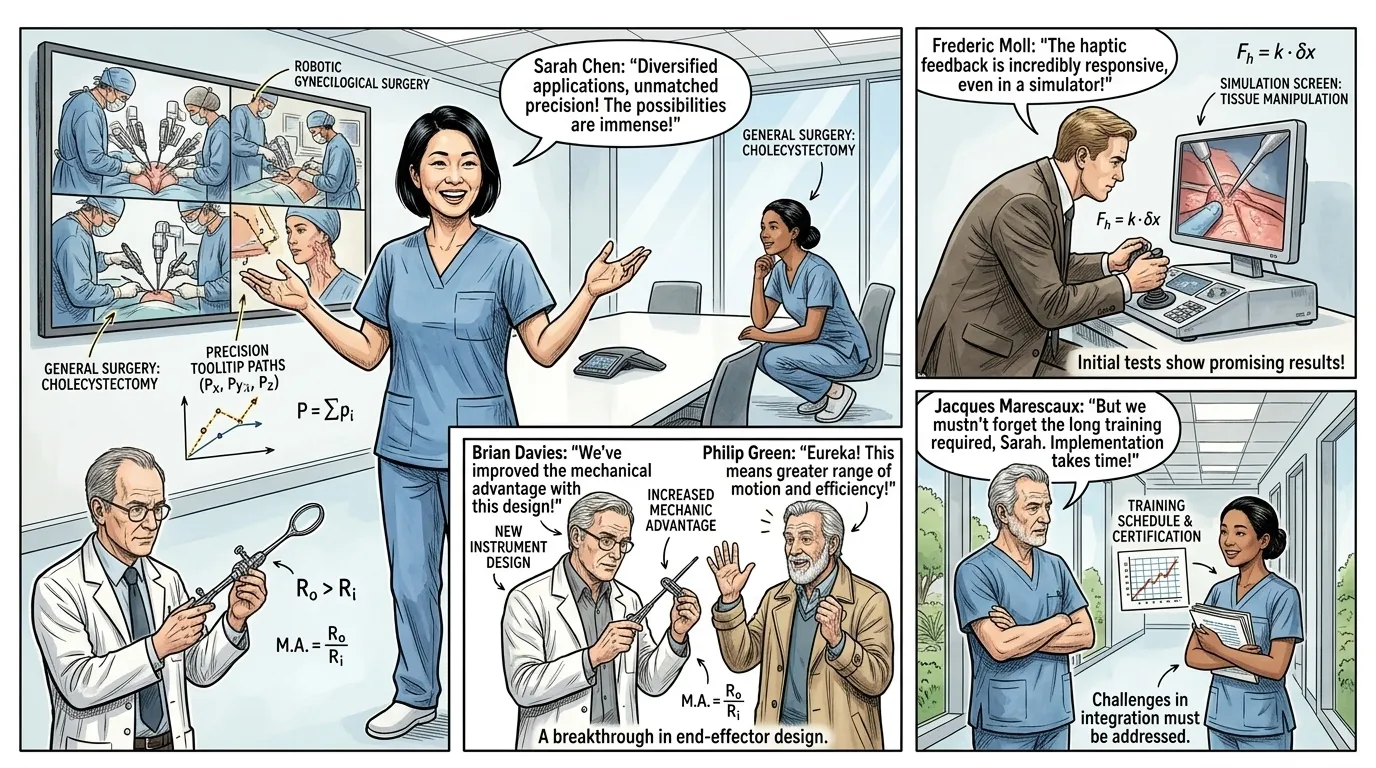
Alors que les chirurgiens maîtrisaient la nouvelle technologie, les applications du robot chirurgical se sont rapidement étendues au-delà de l'urologie et de la cardiologie. La gynécologie, la chirurgie générale, la chirurgie de la tête et du cou, et même les procédures thoraciques ont commencé à bénéficier de la précision accrue et de la nature mini-invasive de l'assistance robotique. Le système a permis des résections et des reconstructions complexes par de petites incisions, transformant les résultats pour des millions de patients dans le monde entier. Le perfectionnement continu des plateformes robotiques, associé à de vastes programmes de formation des chirurgiens, a consolidé la place du robot chirurgical comme un outil indispensable en médecine moderne, repoussant continuellement les limites de ce qui était chirurgicalement possible. « Il ne s'agissait plus seulement de prostatectomies ; les capacités se sont rapidement diversifiées », explique la docteure Sarah Chen, une chirurgienne gynécologique de premier plan, une femme est-asiatique confiante dans la cinquantaine, aux cheveux noirs courts et élégants, vêtue d'une blouse bleue professionnelle, gesticulant vers un écran mural affichant différentes procédures chirurgicales effectuées par le robot. « Nous pouvions effectuer des hystérectomies, des myomectomies et des résections complexes d'endométriose avec beaucoup moins de perte de sang et des temps de récupération plus rapides que la chirurgie ouverte. La précision pour la manipulation délicate des tissus est tout simplement inégalée. C'est un témoignage d'innovation et de formation soutenues que ces procédures complexes sont maintenant effectuées de manière robotique, bénéficiant à une population de patients beaucoup plus large que ce qui était initialement imaginé. »
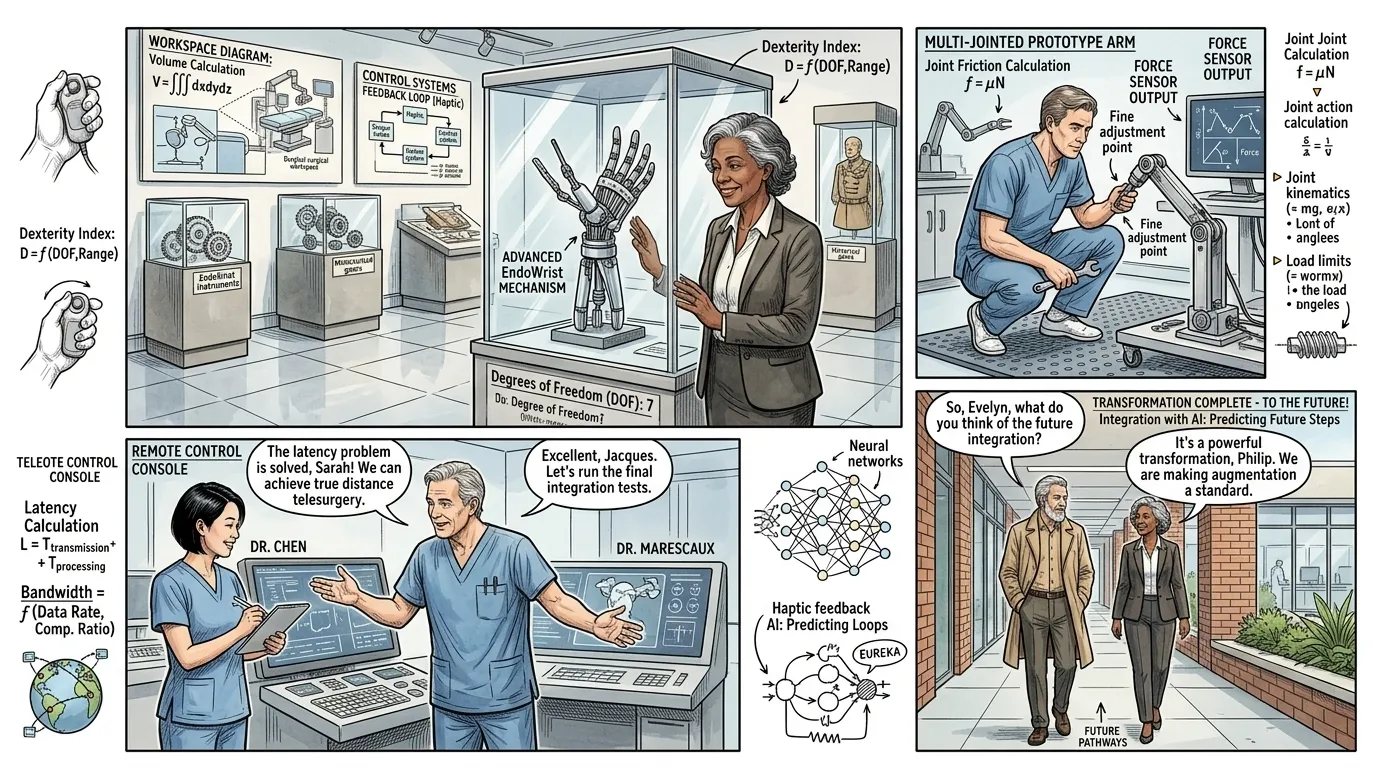
Le robot chirurgical a fondamentalement remodelé la chirurgie moderne, établissant de nouvelles normes en matière de précision, de minimalité invasive et de rétablissement du patient. Son héritage s'étend au-delà de la salle d'opération, influençant la formation chirurgicale, l'innovation en matière de dispositifs médicaux et même l'économie des soins de santé. À mesure que la technologie continue de progresser, les futurs systèmes robotiques promettent une autonomie encore plus grande, un retour haptique et une intégration avec l'intelligence artificielle, repoussant ainsi les frontières de ce que l'humain et la machine peuvent accomplir ensemble dans l'art délicat de la guérison. Le cheminement du bras industriel à un partenaire chirurgical indispensable se poursuit, animé par un engagement indéfectible envers le bien-être du patient. « L'impact a été profond, vraiment transformationnel », réfléchit une historienne médicale chevronnée, la docteure Evelyn Reed, une femme afro-américaine digne d'une soixantaine d'années aux cheveux argentés, observant une exposition de divers outils chirurgicaux robotiques. « Nous avons assisté à un passage d'interventions très invasives à des procédures qui privilégient un rétablissement rapide du patient. Le robot n'a pas remplacé le chirurgien ; il a augmenté ses capacités, lui permettant de travailler à un niveau de précision sans précédent. L'avenir promet encore plus : un retour haptique qui permet vraiment aux chirurgiens de « sentir » les tissus, une assistance guidée par l'IA et des systèmes miniaturisés pour des procédures encore plus délicates. Le robot chirurgical témoigne de l'ingéniosité humaine — notre volonté implacable d'améliorer la vie, un mouvement précis à la fois. »