स्वचालन वाहन प्रणाली
पहिए पर मानवीय त्रुटि लंबे समय से एक गंभीर चुनौती रही है, जिसने सड़क पर खतरों और अक्षमताओं के एक युग को परिभाषित किया है। फिर भी, दशकों से, दूरदर्शी लोगों ने एक क्रांतिकारी समाधान की कल्पना की है: ऐसे वाहन जो स्वयं नेविगेट करते हैं, जो अभूतपूर्व सुरक्षा और सुव्यवस्थित दक्षता के भविष्य का वादा करते हैं। यह महत्वाकांक्षी अवधारणा, जो कभी विज्ञान कथा तक ही सीमित थी, स्मार्ट गतिशीलता की अथक खोज से प्रेरित होकर, सैद्धांतिक आरेखों से ठोस इंजीनियरिंग वास्तविकता की ओर लगातार बढ़ी है।
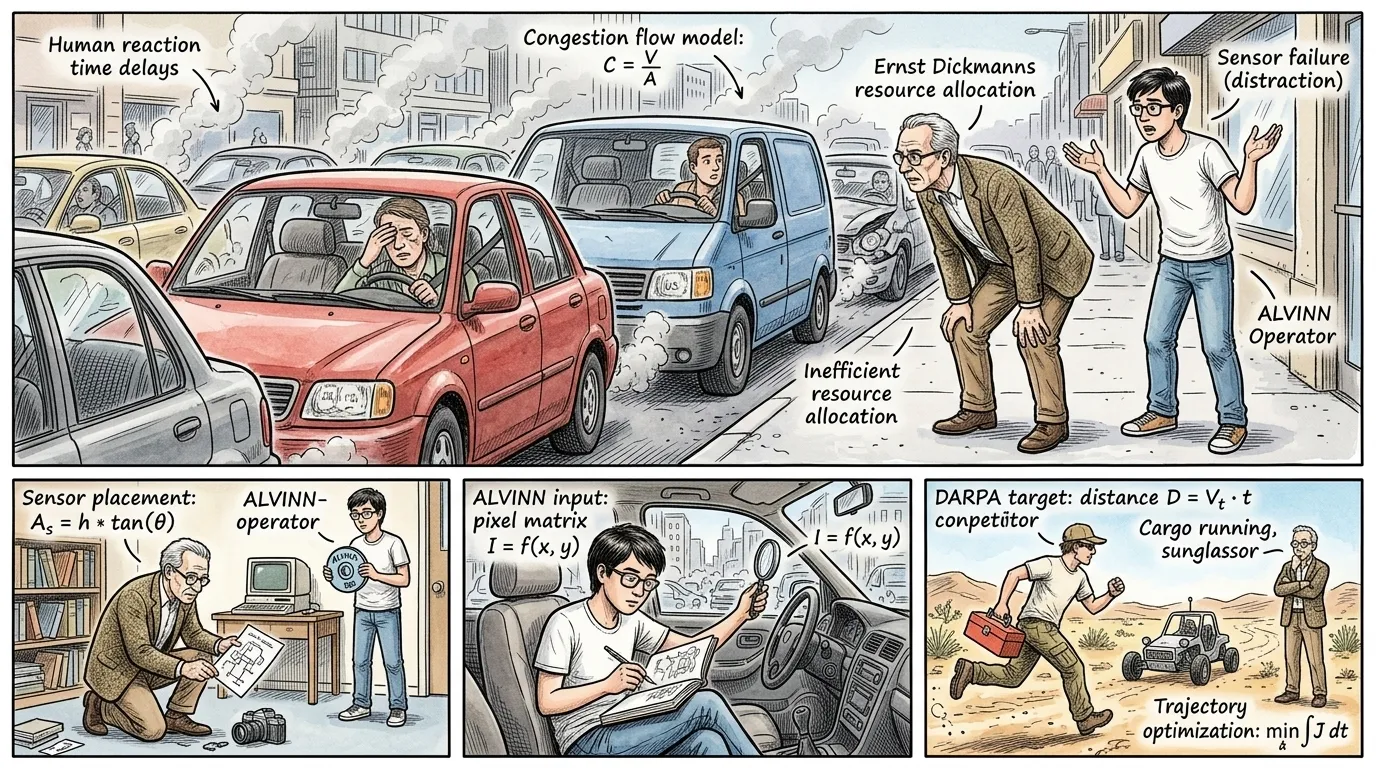
उन्नत स्वचालन के आगमन से पहले, वैश्विक परिवहन प्रणालियाँ विशेष रूप से मानवीय सतर्कता और निर्णय लेने पर निर्भर करती थीं। इस निर्भरता के साथ महत्वपूर्ण सीमाएँ भी थीं: व्यापक यातायात भीड़, अक्षम ड्राइविंग से हानिकारक पर्यावरणीय प्रभाव, और, सबसे महत्वपूर्ण, दुर्घटनाओं का एक विनाशकारी टोल। मानवीय कारक जैसे थकान, व्याकुलता और विलंबित प्रतिक्रिया समय ने हर यात्रा को एक संभावित जोखिम बना दिया, जिससे एक अधिक विश्वसनीय विकल्प की तत्काल आवश्यकता रेखांकित हुई।
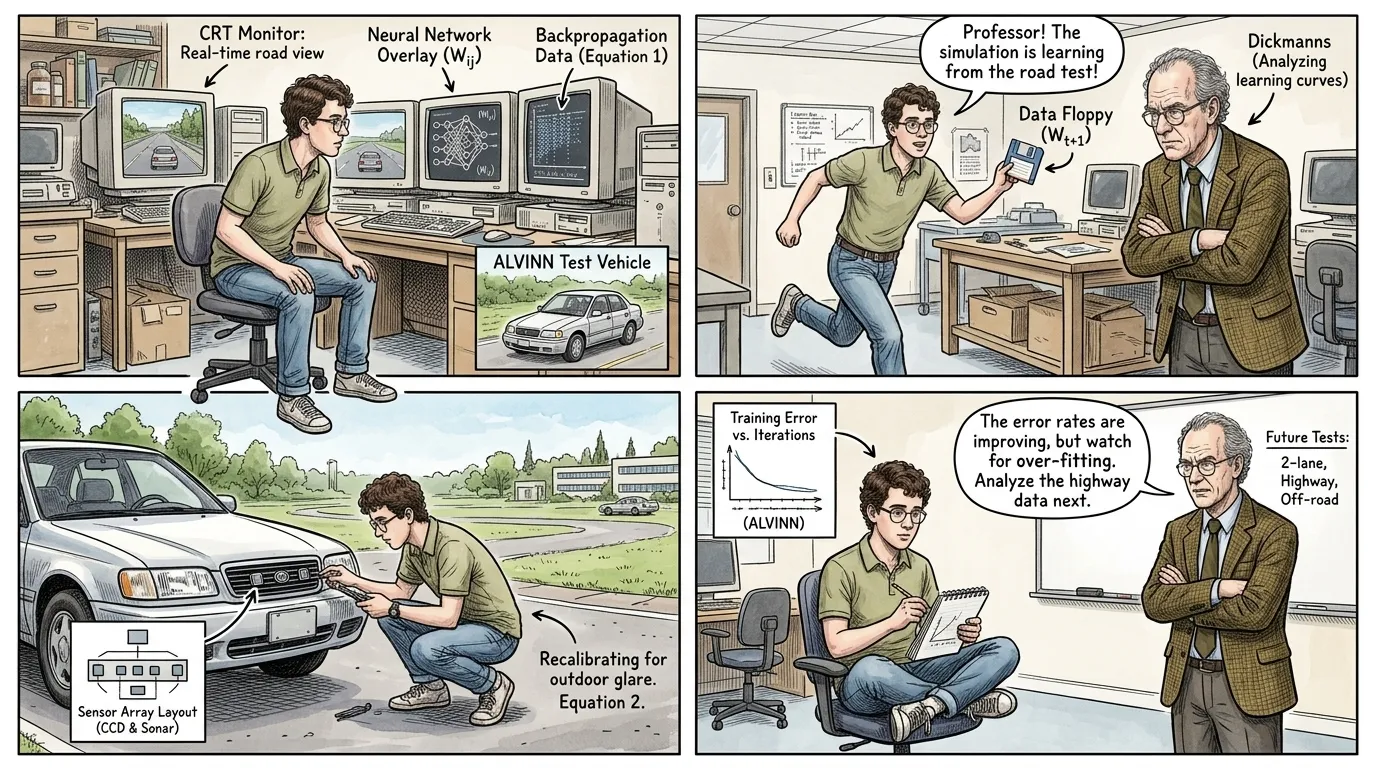
सच्ची स्वायत्त ड्राइविंग प्रणालियों की दिशा में मूलभूत कार्य किसी एक आविष्कारक से शुरू नहीं हुआ, बल्कि दुनिया भर में समर्पित अनुसंधान टीमों के सहयोगात्मक प्रयासों से हुआ। उन्नीस सौ अस्सी के दशक के अंत और उन्नीस सौ नब्बे के दशक की शुरुआत में, कार्नेगी मेलन विश्वविद्यालय के एल्विन (ऑटोनॉमस लैंड व्हीकल इन अ न्यूरल नेटवर्क) परियोजना ने एक महत्वपूर्ण प्रारंभिक मील का पत्थर चिह्नित किया। इस अभूतपूर्व पहल ने मानव ऑपरेटरों का अवलोकन करके ड्राइविंग व्यवहार सीखने की एक वाहन की क्षमता का प्रदर्शन किया, जो अनुकूली स्वायत्त प्रणालियों के विकास में एक महत्वपूर्ण कदम था।
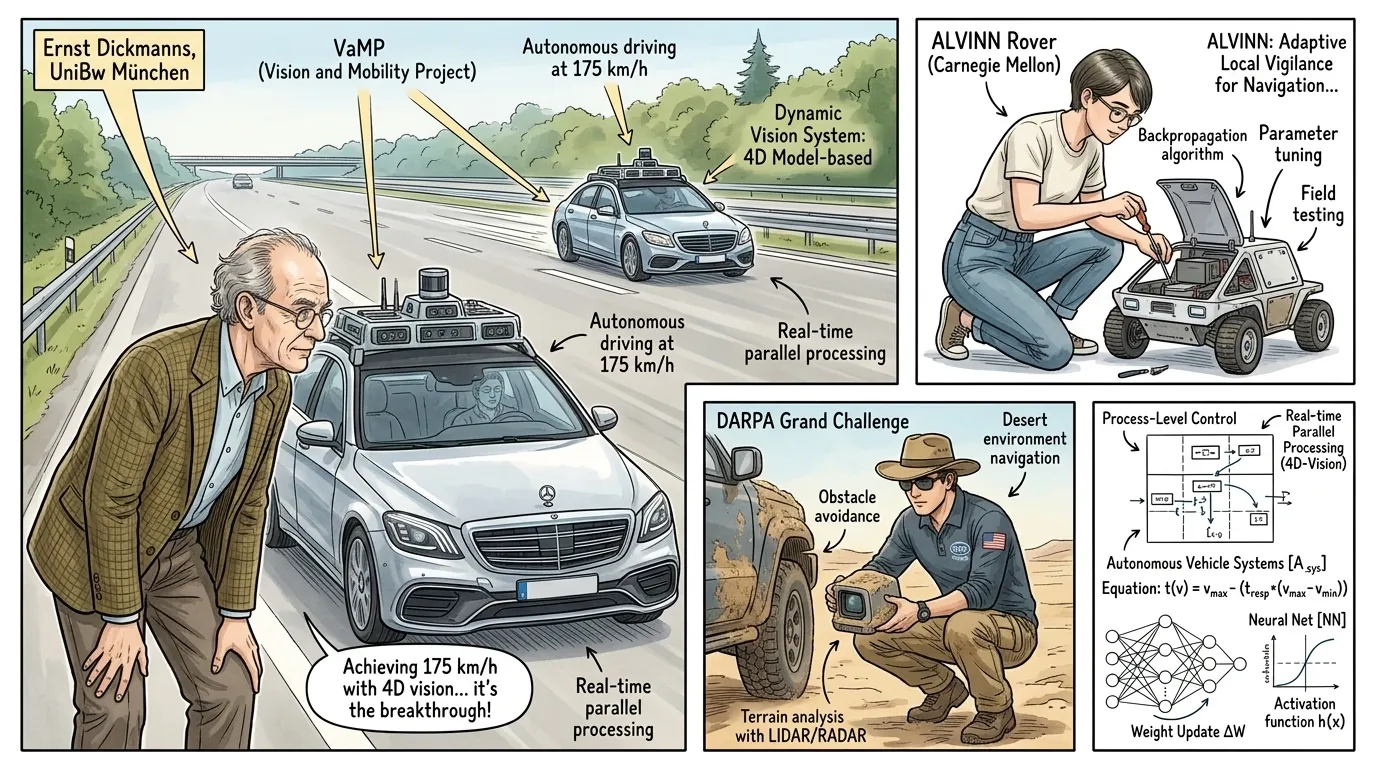
इसी दौरान जर्मनी में, प्रोफेसर अर्न्स्ट डिकमैन्स और उनकी टीम ने बुंडेसवेहर यूनिवर्सिटी म्यूनिख में अपने वैम्प (वर्सुच्सफ़ार्ज़ॉयग फ़्यूर ऑटोनोमे मोबिलिटैट अंड प्फ़ाडप्लानुंग) प्रोजेक्ट के साथ स्वायत्त वाहन प्रौद्योगिकी में एक बड़ी छलांग लगाई। उन्नीस सौ नब्बे के दशक की शुरुआत तक, वैम्प, जो एक भारी संशोधित मर्सिडीज-बेंज थी, ने एक सौ पचहत्तर किलोमीटर प्रति घंटे तक की गति से सामान्य जर्मन ऑटोबान पर चलने, स्वायत्त रूप से लेन बदलने और यातायात पर प्रतिक्रिया करने की क्षमता का प्रदर्शन करके दुनिया को चकित कर दिया। यह अग्रणी डायनामिक विजन सिस्टम और मजबूत रियल-टाइम पैरेलल प्रोसेसिंग के माध्यम से हासिल किया गया था।
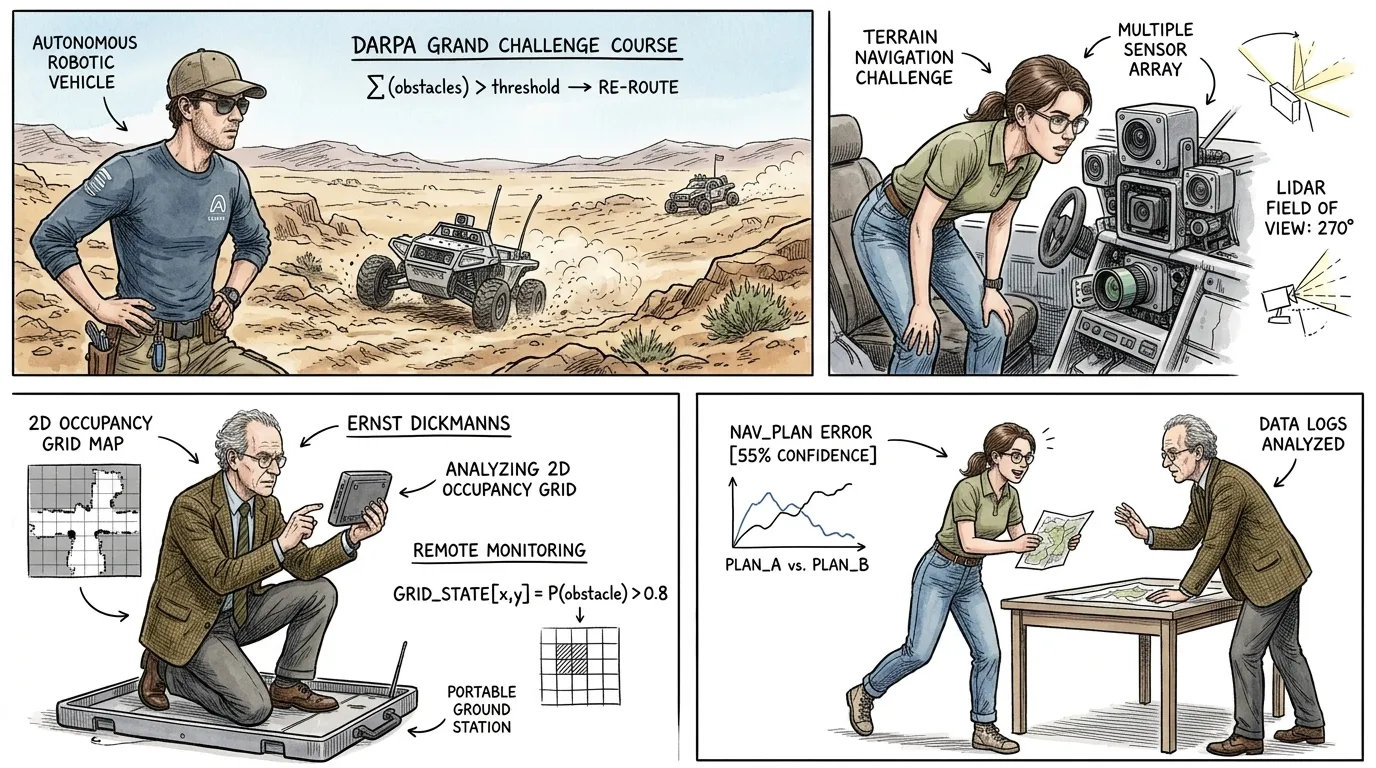
यू.एस. डिफेंस एडवांस्ड रिसर्च प्रोजेक्ट्स एजेंसी (DARPA) ने दो हज़ार के दशक के मध्य में अपनी ग्रैंड चैलेंजेस की श्रृंखला के साथ स्वायत्त वाहन अनुसंधान को नाटकीय रूप से तेज़ किया। इन अभूतपूर्व प्रतियोगिताओं ने विश्वविद्यालय और निजी क्षेत्र की टीमों को ऐसे वाहन विकसित करने का काम सौंपा जो बिना मानचित्र वाले रेगिस्तानी इलाकों और जटिल शहरी वातावरण में पूरी तरह से मानवीय हस्तक्षेप के बिना नेविगेट करने में सक्षम हों। इन चुनौतियों ने एक शक्तिशाली उत्प्रेरक के रूप में काम किया, जिससे सेंसर प्रौद्योगिकी, कृत्रिम बुद्धिमत्ता और मज़बूत सॉफ्टवेयर इंजीनियरिंग में गहन नवाचार हुआ, जिसने स्वायत्त ड्राइविंग को मौलिक रूप से एक उच्च-दांव वाली वैश्विक दौड़ में बदल दिया।
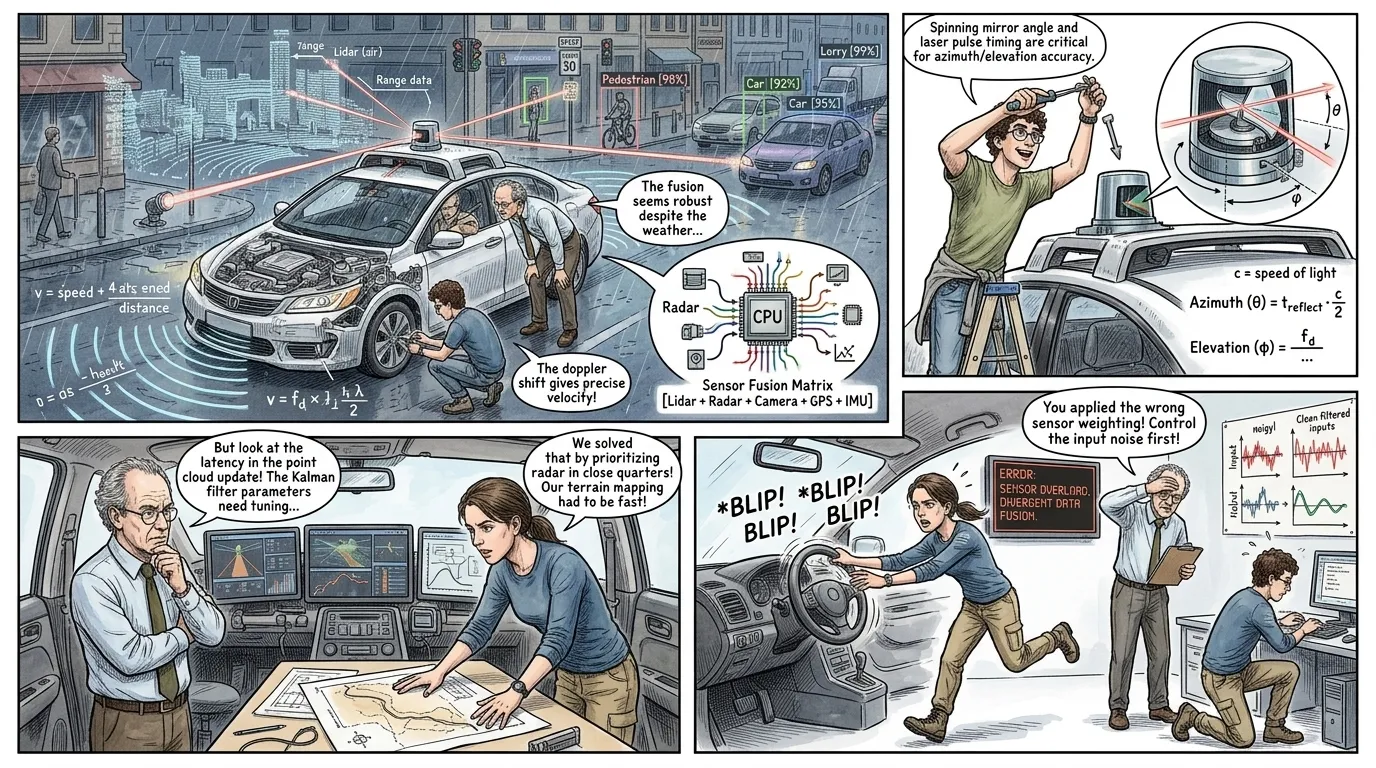
एक आधुनिक स्वायत्त वाहन की अपने परिवेश को समझने की मूलभूत क्षमता उन्नत सेंसरों के एक जटिल तालमेल के माध्यम से प्राप्त की जाती है। लिडार सिस्टम अत्यधिक सटीक थ्री-डी पॉइंट क्लाउड मैप उत्पन्न करते हैं, जबकि रडार प्रतिकूल मौसम की स्थिति में भी वस्तु की गति और दूरी का विश्वसनीय रूप से पता लगाता है। साथ ही, उच्च-रिज़ॉल्यूशन वाले कैमरे समृद्ध दृश्य डेटा प्रदान करते हैं, ट्रैफ़िक संकेतों, सड़क चिह्नों की व्याख्या करते हैं और विस्तृत वस्तु वर्गीकरण करते हैं। इस विविध सेंसर डेटा का सहज संलयन गतिशील वातावरण की एक व्यापक, वास्तविक समय की समझ बनाता है।
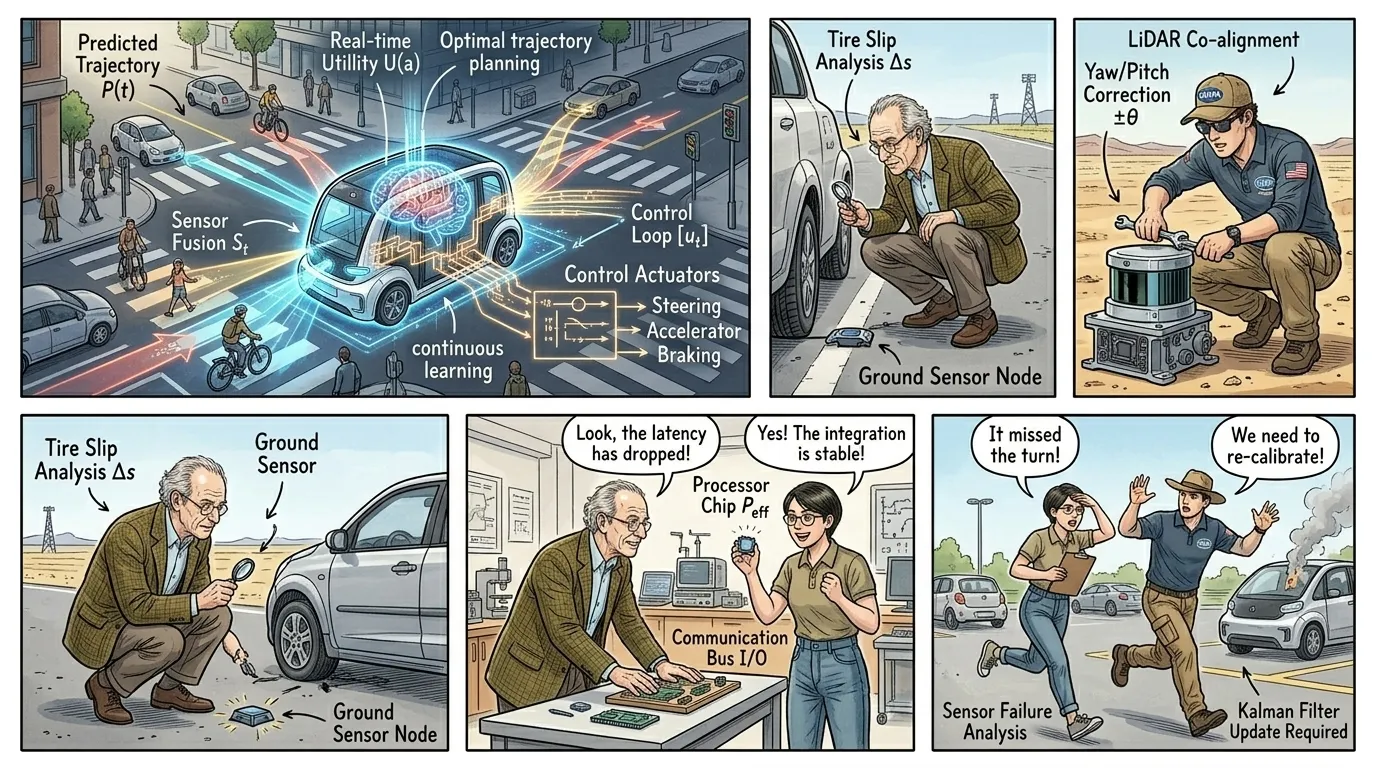
डेटा को केवल समझने से परे, एक स्वायत्त वाहन की बुद्धिमत्ता उसके परिष्कृत एल्गोरिदम में निहित है जो कथित वातावरण की व्याख्या करते हैं, सड़क के अन्य उपयोगकर्ताओं की गतिविधियों की भविष्यवाणी करते हैं, और सुरक्षित, कुशल ड्राइविंग निर्णय लेते हैं। यह कम्प्यूटेशनल 'मस्तिष्क' सावधानीपूर्वक इष्टतम प्रक्षेपवक्र की योजना बनाता है, जटिल चौराहों को नेविगेट करता है, और स्टीयरिंग, त्वरण और ब्रेकिंग के लिए वाहन के एक्चुएटर्स को सटीक रूप से कमांड करता है। निरंतर सीखने और वास्तविक समय की गणना के माध्यम से, सिस्टम एक गतिशील जागरूकता बनाए रखता है, जिससे सुचारू और प्रतिक्रियाशील संचालन सुनिश्चित होता है।
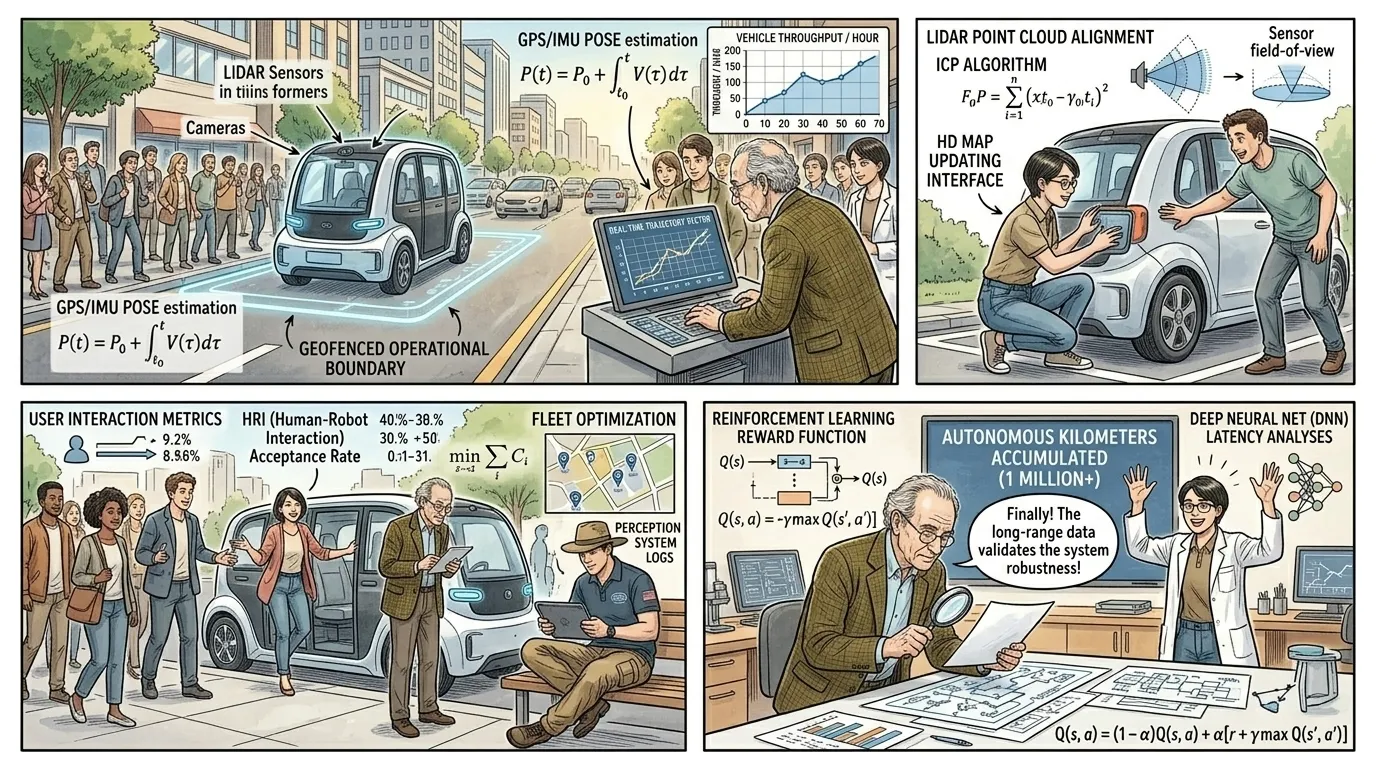
दो हज़ार दस का दशक एक महत्वपूर्ण युग था, क्योंकि व्यावसायिक संस्थाएँ अनुसंधान प्रयोगशालाओं से आगे बढ़कर सार्वजनिक स्वायत्त वाहन परिनियोजन के क्षेत्र में उतर गईं। वेमो जैसी कंपनियों ने सावधानीपूर्वक भू-बाड़ वाले क्षेत्रों में पूरी तरह से चालक रहित राइड-हेलिंग सेवाएँ संचालित करना शुरू किया, जिससे लाखों मील का अमूल्य वास्तविक दुनिया का डेटा एकत्र हुआ। ये शुरुआती सार्वजनिक परीक्षण एक महत्वपूर्ण चरण के रूप में कार्य करते थे, जिन्होंने समाज को चालक रहित गतिशीलता की व्यावहारिक क्षमता से परिचित कराया, साथ ही ऐसे उन्नत प्रणालियों को एकीकृत करने की लगातार तकनीकी और सामाजिक चुनौतियों पर भी प्रकाश डाला।
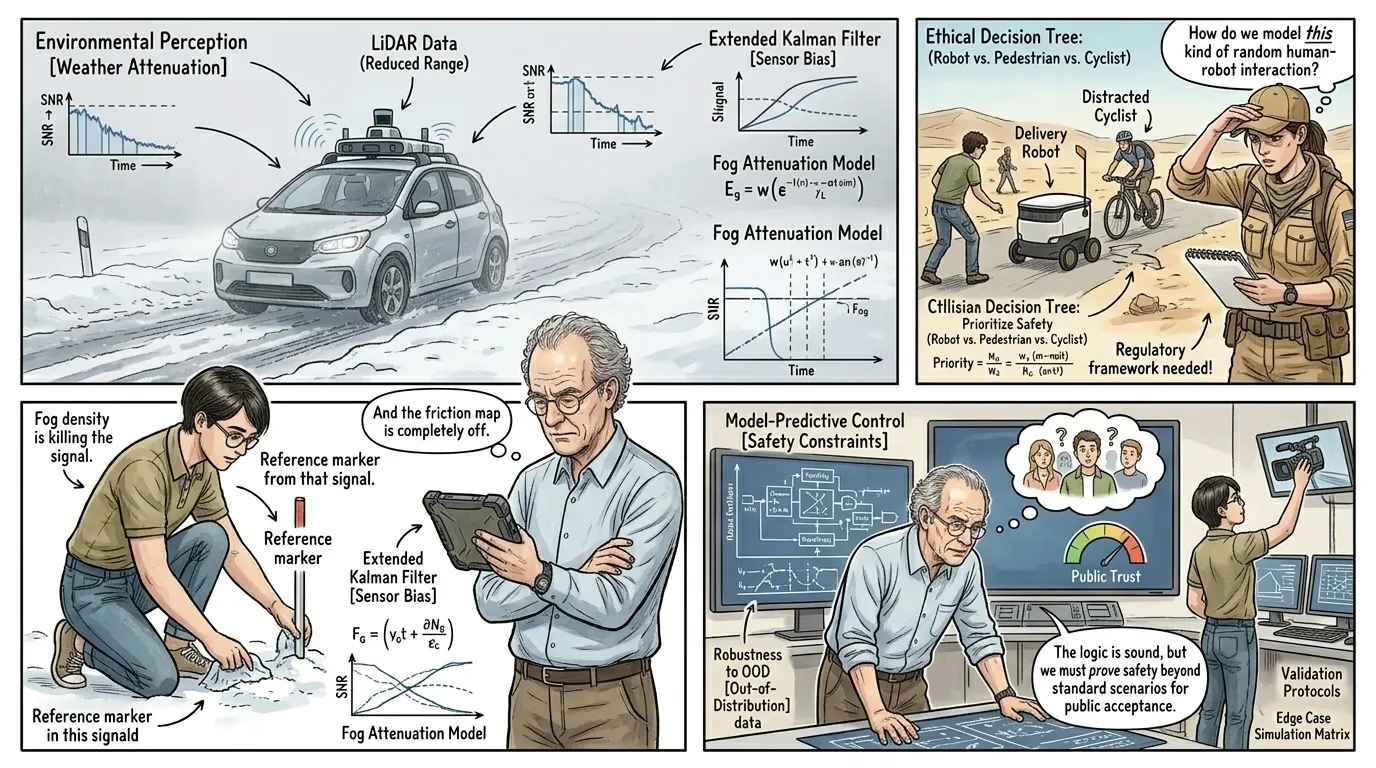
काफ़ी प्रगति के बावजूद, व्यापक स्वायत्त वाहन एकीकरण की यात्रा को कई चुनौतियों का सामना करना पड़ रहा है। अत्यधिक मौसम की स्थितियाँ, अत्यधिक जटिल 'एज केस' - असामान्य और अप्रत्याशित परिदृश्य - और दुर्घटना की ज़िम्मेदारी से जुड़े गहरे नैतिक दुविधाएँ गहन शोध की माँग करती रहती हैं। सार्वजनिक विश्वास बनाना और मज़बूत, अनुकूली नियामक ढाँचे स्थापित करना सहज एकीकरण के लिए सर्वोपरि है, जो डेवलपर्स को एआई की मज़बूती को लगातार बढ़ाने और सभी परिचालन डोमेन के लिए परिष्कृत फ़ेल-सेफ़ तंत्र लागू करने के लिए प्रेरित करता है।
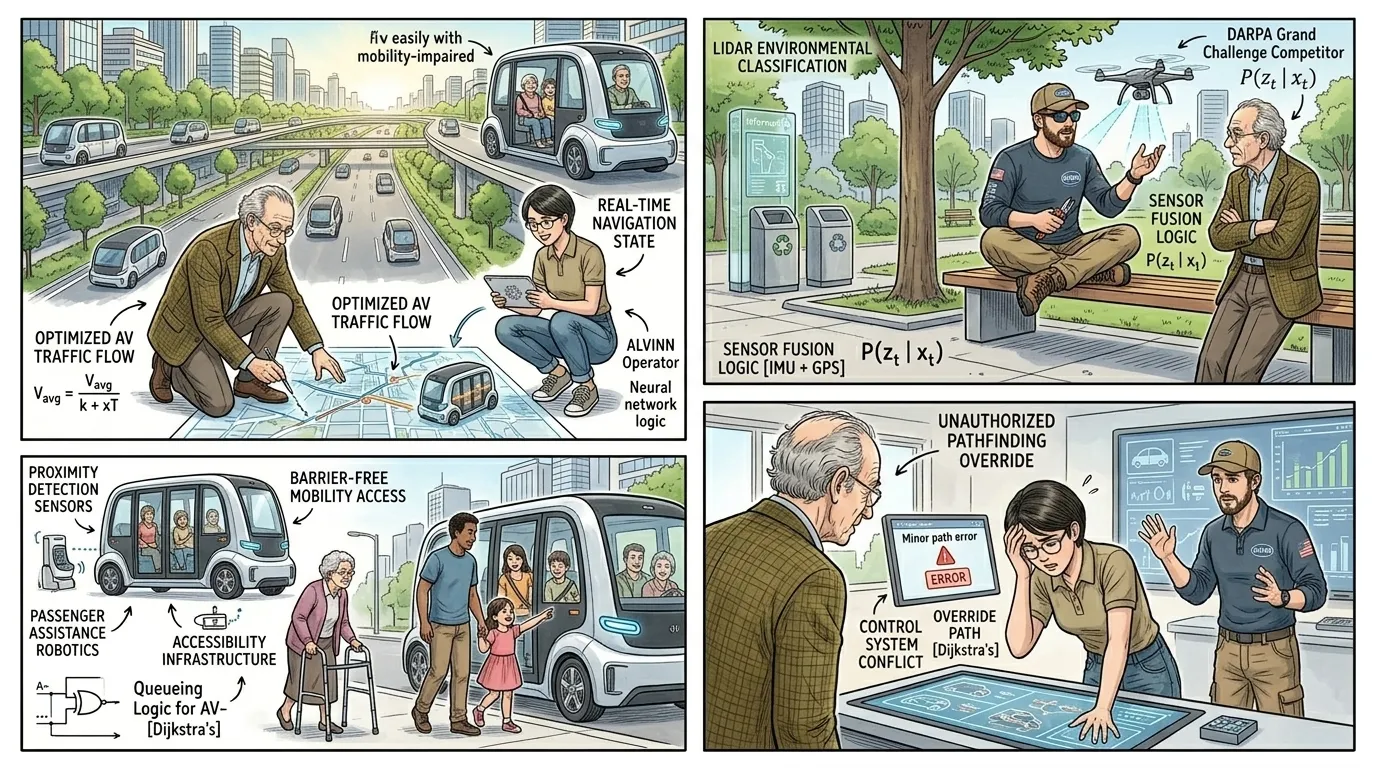
स्वायत्त वाहन प्रणालियों का दीर्घकालिक प्रभाव वैश्विक परिवहन, शहरी नियोजन और दैनिक मानव जीवन में एक गहरा और दूरगामी परिवर्तन लाने का वादा करता है। सड़क सुरक्षा में नाटकीय वृद्धि और यातायात की भीड़ में उल्लेखनीय कमी से लेकर विविध आबादी के लिए पहुंच में बहुत वृद्धि और क्रांतिकारी नई लॉजिस्टिकल दक्षता तक, पूरी तरह से स्वायत्त भविष्य गतिशीलता को देखने और अनुभव करने के तरीके को मौलिक रूप से फिर से परिभाषित करने के लिए तैयार है, जिससे मानव समय मुक्त होगा और दुर्घटना की रोकथाम के माध्यम से संभावित रूप से लाखों लोगों की जान बचेगी।