Il Robot Chirurgico: Innovazioni che Hanno Trasformato la Medicina
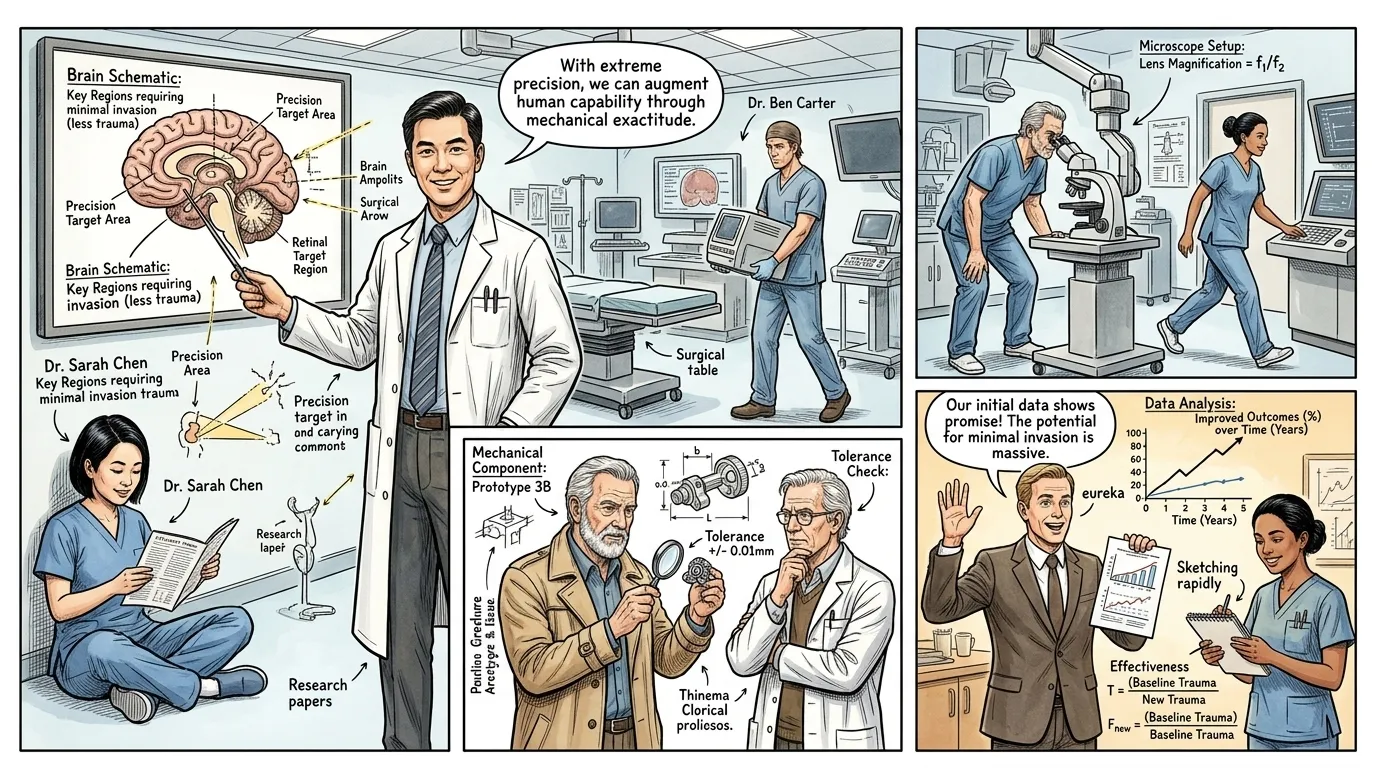
Per secoli, le mani del chirurgo, guidate da un acuto intelletto e anni di formazione, sono state gli unici strumenti di intervento. Eppure, anche le mani umane più abili possedevano limitazioni intrinseche: tremore, affaticamento e i vincoli fisici dell'operare all'interno del corpo umano. Procedure come la neurochirurgia richiedevano un livello di precisione che spingeva questi limiti al loro punto di rottura assoluto, spesso richiedendo incisioni ampie e invasive per ottenere anche un accesso rudimentale. Questa sfida fondamentale ha stimolato una ricerca rivoluzionaria: aumentare la capacità umana con l'esattezza meccanica. "La delicata danza della neurochirurgia è sempre stata una battaglia contro il minuscolo," spiega il dottor Kwoh, indicando uno schema. "Un singolo millimetro può significare la differenza tra guarigione e lesione profonda. La chirurgia a cielo aperto tradizionale, sebbene efficace, spesso infliggeva il proprio significativo trauma solo per raggiungere l'area bersaglio. Avevamo bisogno di un modo migliore per navigare nell'incredibilmente complesso paesaggio del cervello."
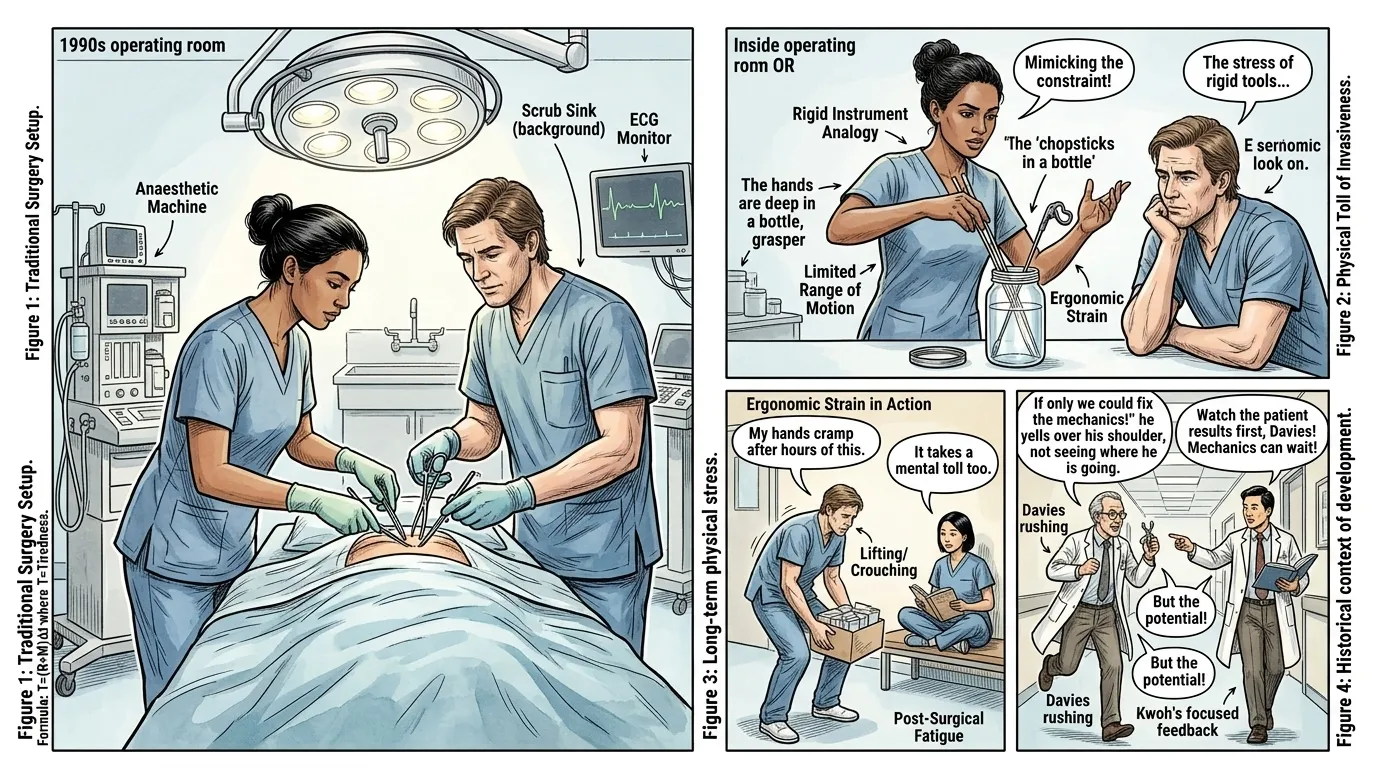
Prima dell'assistenza robotica, i chirurghi si affidavano alle loro innate capacità motorie, spesso attraverso operazioni lunghe e ardue. La mano umana, sebbene straordinariamente versatile, è suscettibile a tremori involontari, specialmente durante compiti prolungati e complessi. Inoltre, gli strumenti chirurgici tradizionali, progettati per campi aperti, offrivano un'articolazione limitata all'interno di spazi anatomici confinati. L'accesso a patologie profonde spesso richiedeva incisioni estese, con conseguenti tempi di recupero significativi per il paziente e un aumento del rischio di complicanze. La sfida era superare queste barriere fisiologiche e meccaniche. "Immaginate di cercare di eseguire riparazioni complesse all'interno di una bottiglia di vetro usando le bacchette", osserva la dottoressa Anya Sharma, una chirurga esperta, i suoi capelli scuri raccolti in uno chignon ordinato, la sua espressione seria. "Spesso era così che ci si sentiva a lavorare in profondità nell'addome o nel torace. I nostri strumenti erano rigidi, la nostra visione limitata a due dimensioni, e ogni movimento, ogni tremore, era una variabile critica". Il dottor Ben Carter, un collega più giovane con capelli castani corti e una fronte pensierosa, annuisce in segno di accordo. "E la resistenza richiesta per una procedura di dodici ore, mantenendo una precisione assoluta... è un enorme tributo fisico e mentale. Il recupero del paziente era direttamente influenzato dalla dimensione della nostra incisione di accesso".
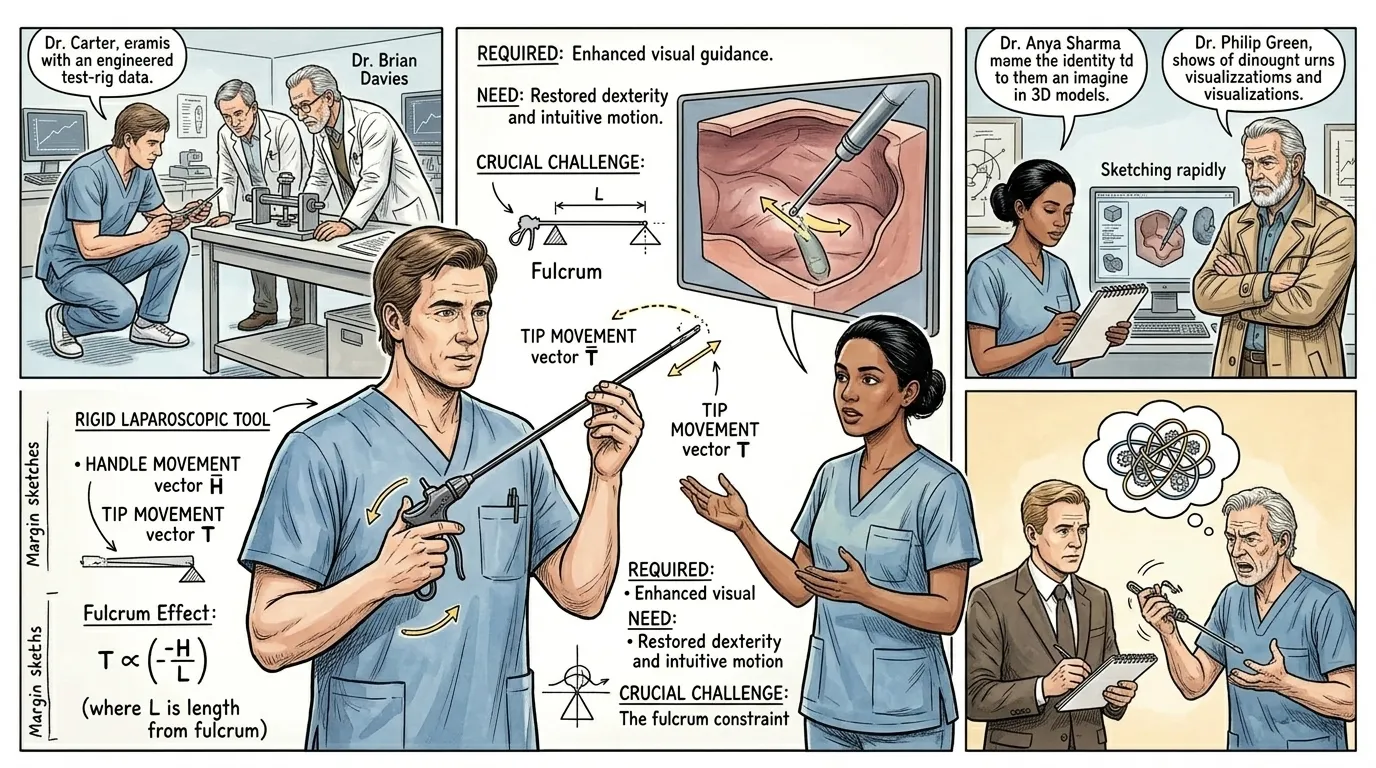
Mentre la laparoscopia ha segnato un significativo passo avanti, sostituendo grandi incisioni con piccoli fori, ha introdotto una serie di limitazioni proprie. I chirurghi manovravano strumenti dritti e rigidi attraverso minuscoli orifizi, il che significava che i movimenti delle loro mani alla console spesso non si traducevano intuitivamente nelle punte degli strumenti all'interno del corpo. Questo "effetto fulcro" invertiva i movimenti e privava i chirurghi della naturale articolazione del polso. Il passo cruciale successivo prevedeva il ripristino della destrezza del polso umano, ma su scala miniaturizzata, in profondità nel corpo del paziente e sotto una guida visiva migliorata. "L'ironia della chirurgia mininvasiva iniziale era che abbiamo scambiato l'invasività con una perdita di destrezza", spiega il dottor Carter, prendendo in mano uno strumento laparoscopico dritto. "Vedete, lo strumento ruota nel punto di accesso, invertendo i movimenti della mano. Se muovo la mano a sinistra, la punta va a destra. È controintuitivo e limita gravemente la nostra articolazione. Avevamo bisogno di strumenti che potessero piegarsi, torcersi e afferrare con la stessa libertà di un polso umano, ma operare attraverso una minuscola incisione." Il dottor Sharma aggiunge: "E con una visione chiara, ingrandita e tridimensionale, non le immagini bidimensionali piatte e spesso oscurate con cui abbiamo iniziato. Questa sfida — superare l'effetto fulcro e ripristinare l'articolazione naturale — è diventata un obiettivo primario per la prossima generazione di strumenti chirurgici."
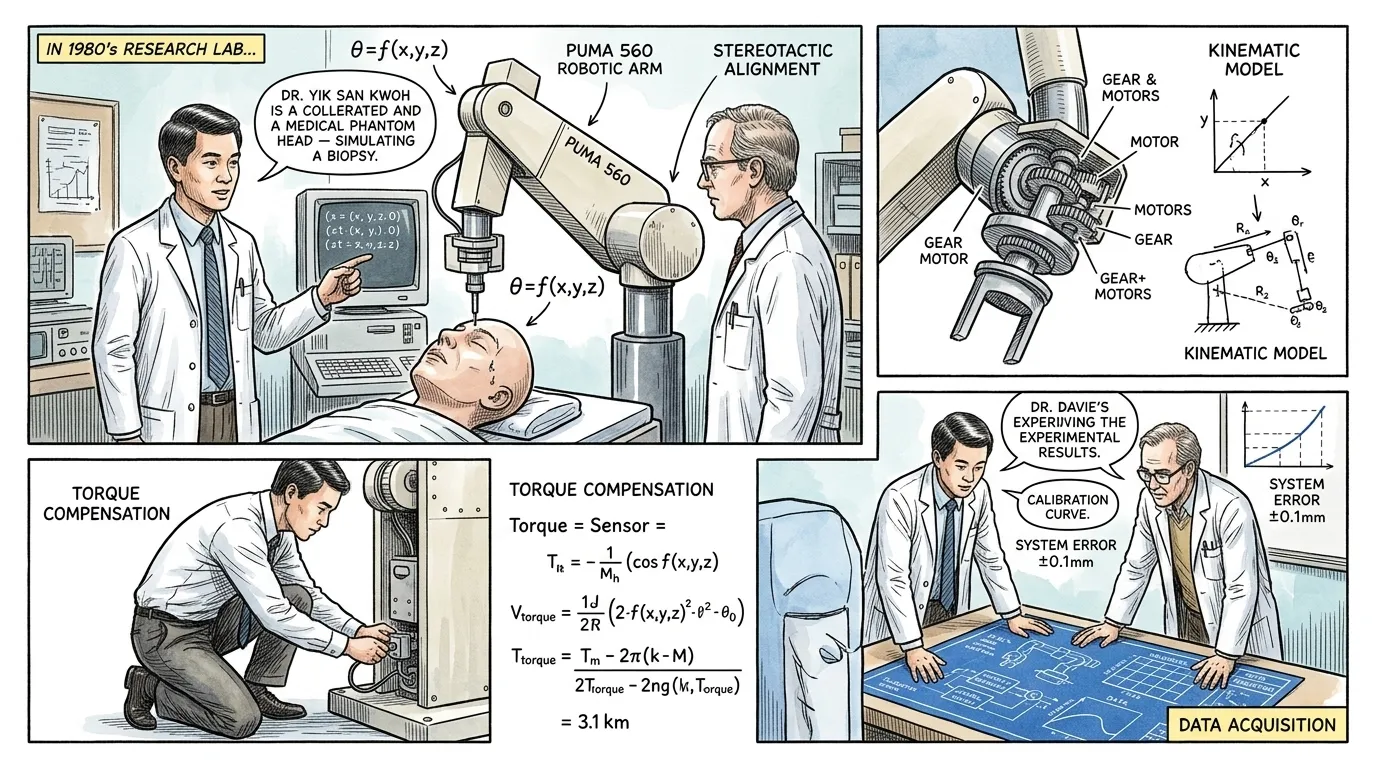
Il salto concettuale dalle mani umane all'assistenza robotica non iniziò in un ospedale, ma nell'automazione industriale. I primi robot industriali, progettati per compiti ripetitivi con alta precisione, offrivano una possibilità allettante. Nel millenovecentottantacinque, il dottor Yik San Kwoh e il suo team al Memorial Medical Center di Long Beach, California, adattarono un braccio robotico industriale PUMA cinquecentosessanta per assistere nelle biopsie neurochirurgiche. Questo segnò il primo uso documentato al mondo di un robot in chirurgia, non come chirurgo autonomo, ma come guida iper-precisa, dimostrando il potenziale delle macchine per migliorare la capacità umana piuttosto che sostituirla. "Il nostro pensiero iniziale era semplice: un robot industriale esistente, noto per la sua precisione, potrebbe guidare un ago per una biopsia cerebrale?" racconta il dottor Kwoh, la sua voce piena di una tranquilla intensità. "Il PUMA cinquecentosessanta era stato progettato per l'assemblaggio in fabbrica, maneggiando componenti con incredibile ripetibilità. Ci rendemmo conto che se avessimo potuto programmarlo con i dati della TAC preoperatoria, avrebbe potuto guidare un ago da biopsia verso un bersaglio tumorale con una precisione sub-millimetrica, superando di gran lunga ciò che una mano umana da sola avrebbe potuto ottenere. Questa fu una prova di concetto, una dimostrazione di ciò che era possibile quando l'ingegneria incontrava la medicina." Gesticola con orgoglio verso il PUMA cinquecentosessanta originale.
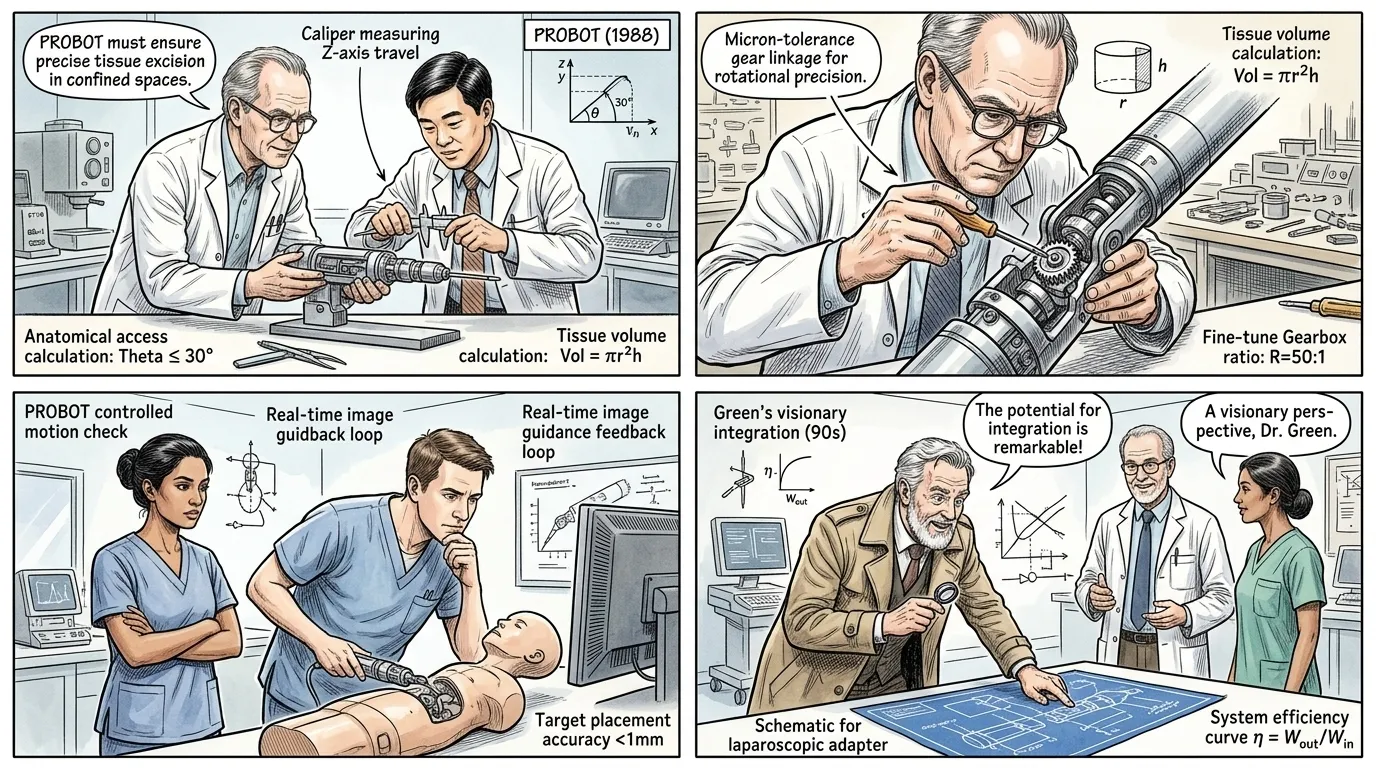
A seguito del lavoro pionieristico di Kwoh, l'attenzione si è spostata dall'adattamento di robot industriali allo sviluppo di macchine specificamente progettate per compiti chirurgici. Nel millenovecentottantotto, un team dell'Imperial College di Londra ha sviluppato PROBOT, un sistema robotico specializzato per la chirurgia prostatica. A differenza del PUMA, PROBOT è stato concepito da zero tenendo conto dei vincoli chirurgici, con l'obiettivo di eseguire resezioni transuretrali della prostata con una precisione senza precedenti. Questa transizione ha segnato un cruciale cambiamento di paradigma: i robot non erano più solo delle guide, ma iniziavano a eseguire compiti operativi specifici e delicati sotto la supervisione del chirurgo. "Il PUMA ci ha mostrato il 'cosa', ma PROBOT mirava al 'come' all'interno di un contesto medico dedicato", spiega un ingegnere britannico, il dottor Brian Davies, un uomo sulla cinquantina con capelli grigi e stempiati e occhiali, che indossa un camice da laboratorio. Indica un diagramma del sistema PROBOT. "La chirurgia prostatica è incredibilmente ristretta, richiede una rimozione costante e precisa dei tessuti. Abbiamo progettato PROBOT per superare le sfide anatomiche e i limiti umani, fornendo una resezione stabile e ripetibile. Il nostro obiettivo era integrare la guida per immagini direttamente nella funzione del robot, permettendogli di eseguire compiti che erano sia difficili che faticosi per un chirurgo umano da sostenere per lunghi periodi. Si trattava di un design dedicato per specifiche esigenze cliniche."
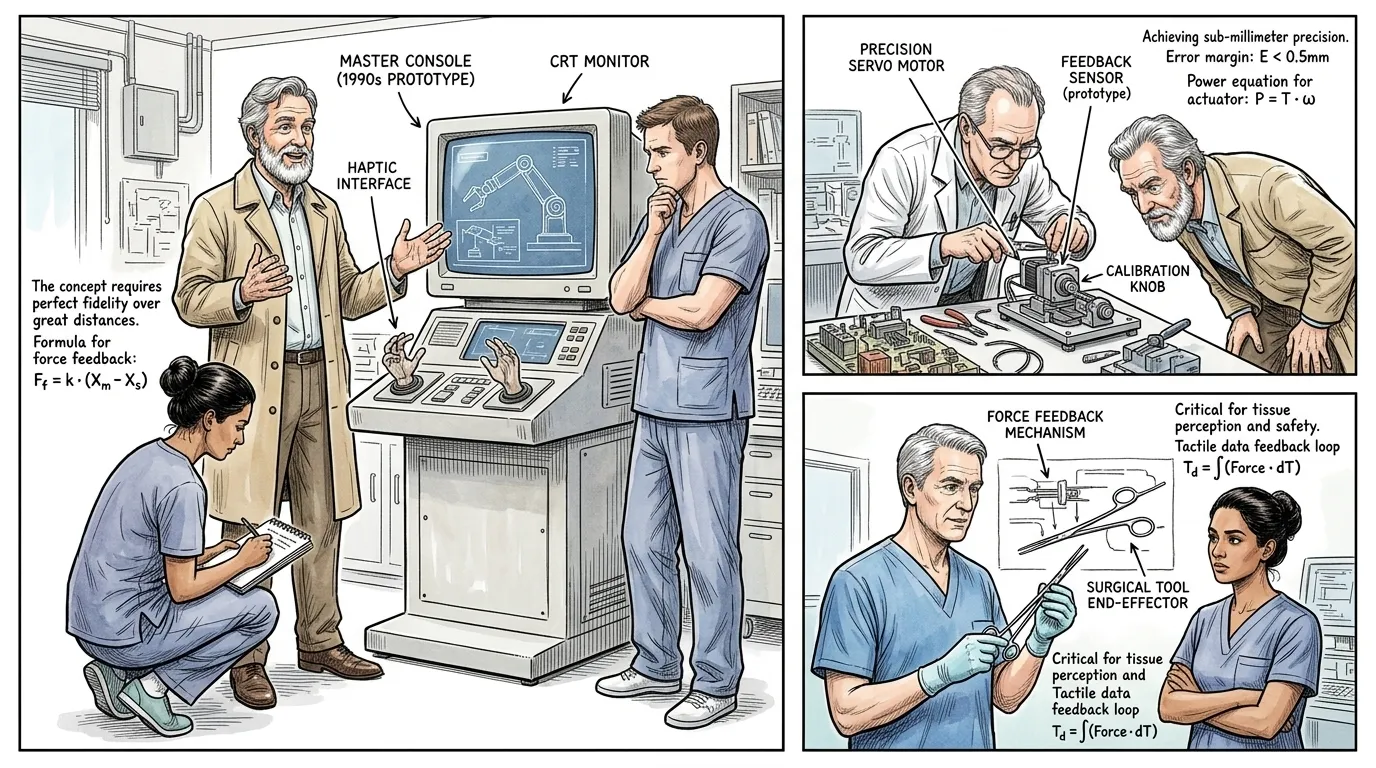
Mentre la Guerra Fredda volgeva al termine, emersero nuove applicazioni militari per la tecnologia. La Defense Advanced Research Projects Agency (DARPA) immaginò la "telesurgery", che avrebbe permesso a un chirurgo di operare a distanza su soldati feriti da una distanza di sicurezza. Questo ambizioso concetto, sviluppato presso l'SRI International negli anni Novanta, divenne il crogiolo per molte tecnologie fondamentali presenti nei moderni robot chirurgici. L'attenzione si spostò sulla creazione di un sistema master-slave in cui le mani del chirurgo controllavano bracci robotici, traducendo movimenti complessi con alta fedeltà, fornendo al contempo un feedback visivo immersivo. "La scintilla iniziale per il nostro lavoro all'SRI è venuta da un'esigenza militare: come poteva un chirurgo operare un soldato sul campo di battaglia senza essere fisicamente presente?", spiega il dottor Philip Green, un visionario ingegnere americano con una distinta barba grigia e occhi luminosi e intelligenti, che indossa un trench beige sopra una camicia con colletto. Si trova davanti a una console prototipo. "Questo ci ha portato al concetto master-slave. Il chirurgo aziona un controller 'master', e un braccio robotico, lo 'slave', replica con precisione quei movimenti al capezzale del paziente. La sfida era rendere quella traduzione fluida, intuitiva e sicura, incorporando il feedback di forza e un'esperienza visiva immersiva. Stavamo progettando per un futuro in cui la distanza non sarebbe più stata una barriera per le cure chirurgiche esperte."
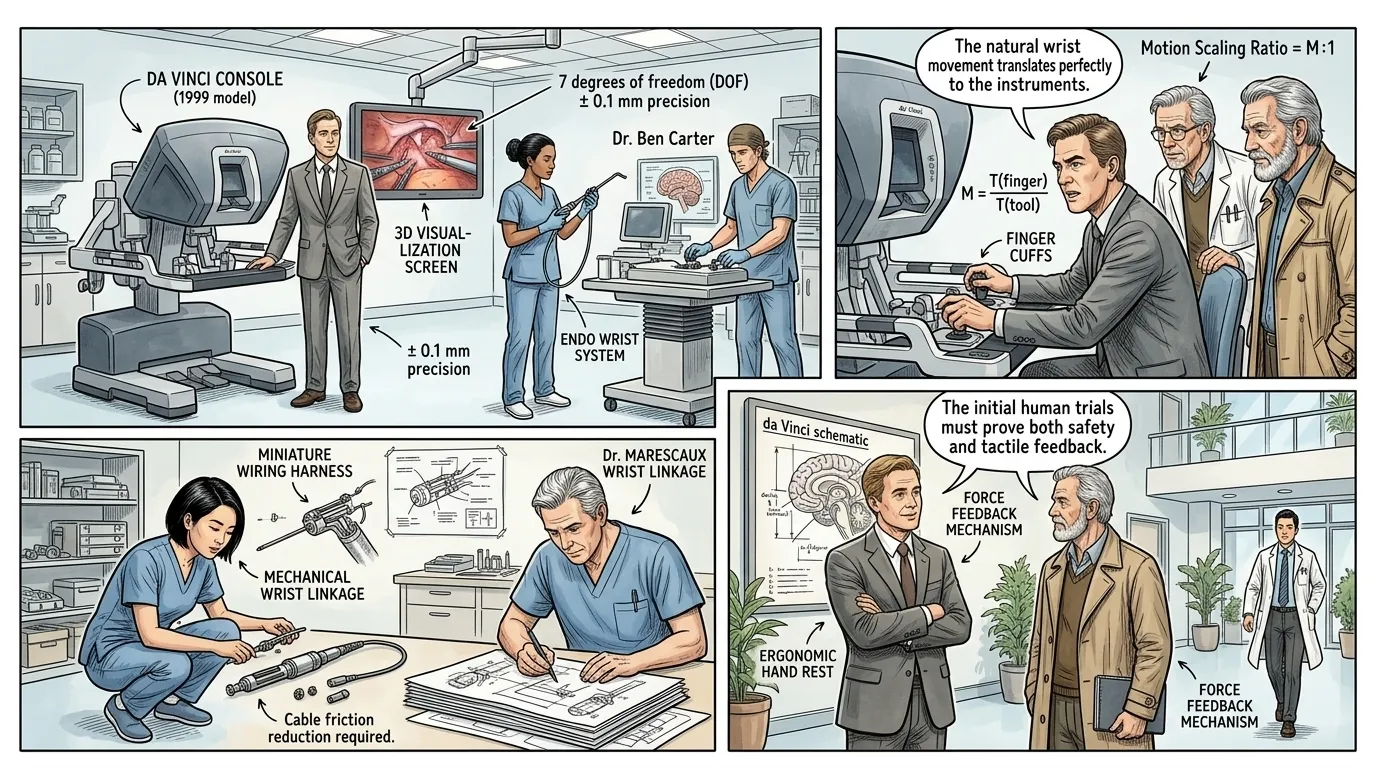
Il culmine di questi primi sforzi arrivò con il sistema chirurgico da Vinci, introdotto da Intuitive Surgical nel millenovecentonovantanove. Sfruttando la ricerca di telesurgery di SRI, il da Vinci ha trasformato la chirurgia mininvasiva. Le sue innovazioni chiave includevano gli strumenti "EndoWrist", che imitavano la piena articolazione di un polso umano, e un sistema di visione treD ad alta definizione che immergeva il chirurgo nel campo operatorio. Questa combinazione ha fornito una destrezza e una visualizzazione senza precedenti, affrontando direttamente i limiti degli strumenti rigidi e delle viste bidimensionali affrontati dai chirurghi per decenni. "Il sistema da Vinci non è stata solo un'evoluzione; è stata una rivoluzione", afferma il dottor Frederic Moll, co-fondatore di Intuitive Surgical, un uomo caucasico sicuro di sé sulla quarantina, con capelli corti e castano chiaro, vestito con un abito da lavoro, in piedi accanto a una console chirurgica da Vinci. "Abbiamo integrato quella visione treD, fornendo una percezione della profondità che mancava nella laparoscopia tradizionale. Ma il vero punto di svolta è stato l'EndoWrist. Ricordate gli strumenti rigidi? Ora, questi minuscoli strumenti si articolano in sette gradi di libertà, dando ai chirurghi un movimento naturale del polso all'interno del corpo del paziente, attraverso piccole incisioni. Questo è ciò che consente veramente un controllo intuitivo e una precisione senza pari, trasformando ciò che una volta era incredibilmente difficile in un compito gestibile e riproducibile."
Le prime sperimentazioni cliniche e la successiva commercializzazione del sistema da Vinci furono accolte con cauto ottimismo e rigorosa valutazione. Le procedure iniziali, in particolare nella chirurgia cardiaca e urologica, mostrarono il potenziale trasformativo del sistema. I chirurghi scoprirono che la filtrazione del tremore del robot, i movimenti scalati e la visualizzazione migliorata permettevano loro di eseguire operazioni complesse con maggiore precisione e meno trauma per il paziente rispetto a prima. I risultati superiori per i pazienti – ridotta perdita di sangue, degenze ospedaliere più brevi e recuperi più rapidi – iniziarono a guidarne l'adozione nei principali centri medici di tutto il mondo, sebbene la curva di apprendimento e il costo iniziale fossero considerazioni significative. "I nostri primi casi, specialmente nella prostatectomia, furono rivelatori", ricorda il dottor Jacques Marescaux, un eminente chirurgo francese, un uomo distinto sulla sessantina con capelli grigi ben pettinati, che indossa una divisa chirurgica blu, in piedi accanto a un carrello paziente da Vinci. "La destrezza migliorata e la visione tridimensionale cristallina significavano che potevamo dissezionare con una precisione senza precedenti, minimizzando il danno ai nervi e la perdita di sangue. Come Leonardo da Vinci stesso una volta osservò, 'La semplicità è l'ultima sofisticazione.' Il sistema, sebbene complesso, ci permetteva di eseguire manovre incredibilmente sofisticate con facilità intuitiva. Ha veramente semplificato l'interazione del chirurgo con l'anatomia intricata, portando a risultati significativamente migliori per i pazienti. L'investimento iniziale fu sostanziale, ma i benefici a lungo termine per i pazienti erano innegabili."
Mentre i chirurghi padroneggiavano la nuova tecnologia, le applicazioni del robot chirurgico si espansero rapidamente oltre l'urologia e la cardiologia. Ginecologia, chirurgia generale, chirurgia della testa e del collo e persino procedure toraciche iniziarono a beneficiare della maggiore precisione e della natura minimamente invasiva dell'assistenza robotica. Il sistema permetteva resezioni e ricostruzioni complesse attraverso piccole incisioni, trasformando i risultati per milioni di pazienti a livello globale. Il continuo perfezionamento delle piattaforme robotiche, unito a estesi programmi di formazione per i chirurghi, ha consolidato il posto del robot chirurgico come strumento indispensabile nella medicina moderna, spingendo continuamente i confini di ciò che era chirurgicamente possibile. "Non si trattava più solo di prostatectomie; le capacità si sono rapidamente diversificate," spiega la dottoressa Sarah Chen, una chirurga ginecologica di spicco, una donna est-asiatica sicura di sé sulla cinquantina con eleganti capelli neri corti, che indossa una divisa chirurgica blu professionale, gesticolando verso uno schermo a parete che mostra diverse procedure chirurgiche eseguite dal robot. "Potevamo eseguire isterectomie, miomectomie e resezioni complesse di endometriosi con molta meno perdita di sangue e tempi di recupero più rapidi rispetto alla chirurgia a cielo aperto. La precisione per la manipolazione delicata dei tessuti è semplicemente ineguagliabile. È una testimonianza di innovazione e formazione sostenute il fatto che queste procedure complesse siano ora eseguite routinariamente in modo robotico, a beneficio di una popolazione di pazienti molto più ampia di quanto inizialmente immaginato."
Il robot chirurgico ha fondamentalmente rimodellato la chirurgia moderna, stabilendo nuovi standard di precisione, minima invasività e recupero del paziente. La sua eredità si estende oltre la sala operatoria, influenzando la formazione chirurgica, l'innovazione dei dispositivi medici e persino l'economia della sanità. Poiché la tecnologia continua ad avanzare, i futuri sistemi robotici promettono un'autonomia ancora maggiore, un feedback aptico e l'integrazione con l'intelligenza artificiale, espandendo ulteriormente le frontiere di ciò che l'uomo e la macchina possono realizzare insieme nella delicata arte della guarigione. Il viaggio dal braccio industriale a un partner chirurgico indispensabile continua, spinto da un impegno incrollabile per il benessere del paziente. "L'impatto è stato profondo, veramente trasformativo", riflette una navigata storica della medicina, la dottoressa Evelyn Reed, una dignitosa donna afroamericana sulla sessantina con capelli striati d'argento, osservando un'esposizione di vari strumenti chirurgici robotici. "Abbiamo assistito a un passaggio da interventi altamente invasivi a procedure che danno priorità a un rapido recupero del paziente. Il robot non ha sostituito il chirurgo; ha aumentato le sue capacità, permettendogli di operare con un livello di precisione senza precedenti. Il futuro promette ancora di più: feedback aptico che permette veramente ai chirurghi di 'sentire' i tessuti, guida assistita dall'intelligenza artificiale e sistemi miniaturizzati per procedure ancora più delicate. Il robot chirurgico è una testimonianza dell'ingegno umano, della nostra implacabile spinta a migliorare la vita, un movimento preciso alla volta."