Системы Автономных Транспортных Средств
Человеческая ошибка за рулем долгое время была серьезной проблемой, определяя эпоху дорожных опасностей и неэффективности. Тем не менее, на протяжении десятилетий провидцы задумывали радикальное решение: транспортные средства, которые управляют собой, обещая будущее беспрецедентной безопасности и оптимизированной эффективности. Эта амбициозная концепция, когда-то ограниченная научной фантастикой, неуклонно продвигалась от теоретических диаграмм к ощутимой инженерной реальности, движимая неустанным стремлением к более разумной мобильности.
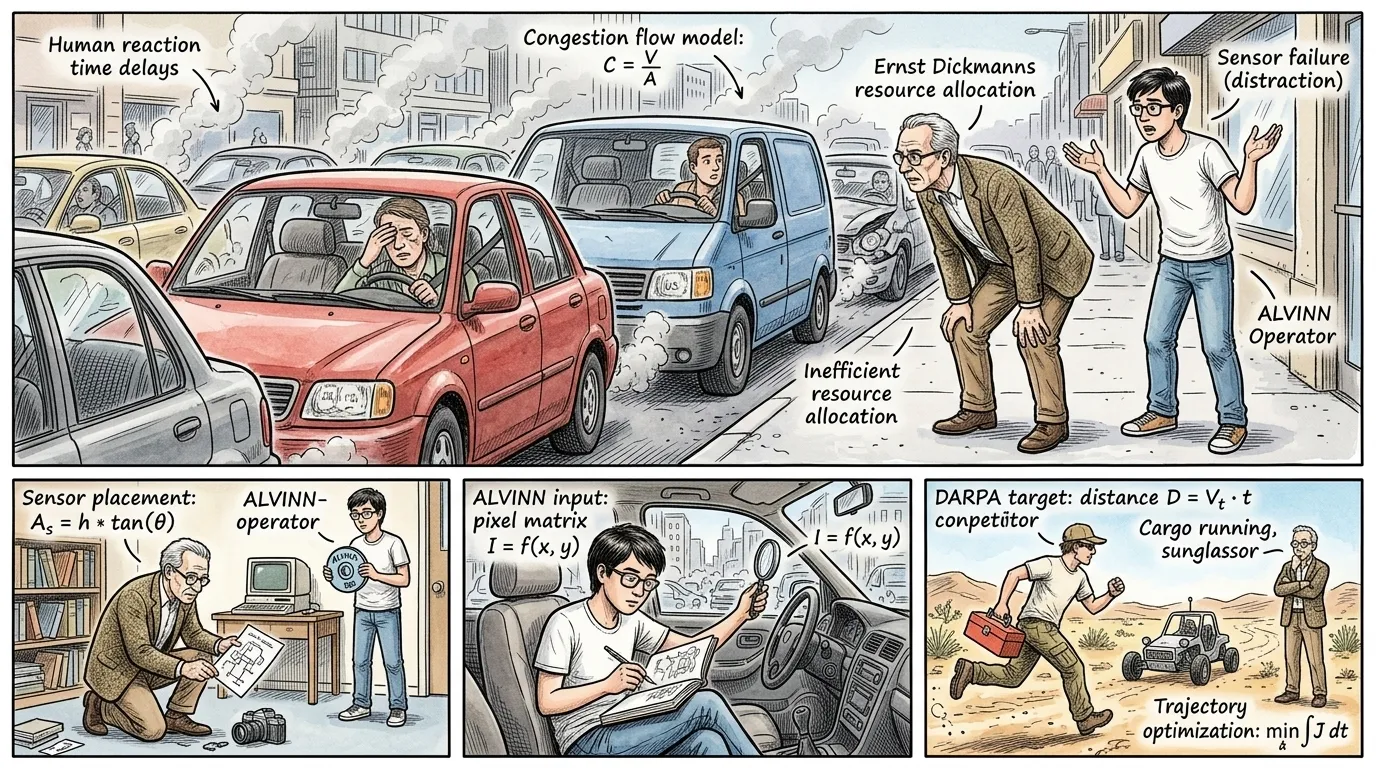
До появления передовой автоматизации глобальные транспортные системы полностью полагались на человеческую бдительность и принятие решений. Эта зависимость приносила с собой значительные ограничения: повсеместные пробки, пагубное воздействие на окружающую среду от неэффективного вождения и, что наиболее критично, разрушительное количество аварий. Человеческие факторы, такие как усталость, отвлечение внимания и замедленная реакция, делали каждую поездку потенциальным риском, подчеркивая острую необходимость в более надежной альтернативе.
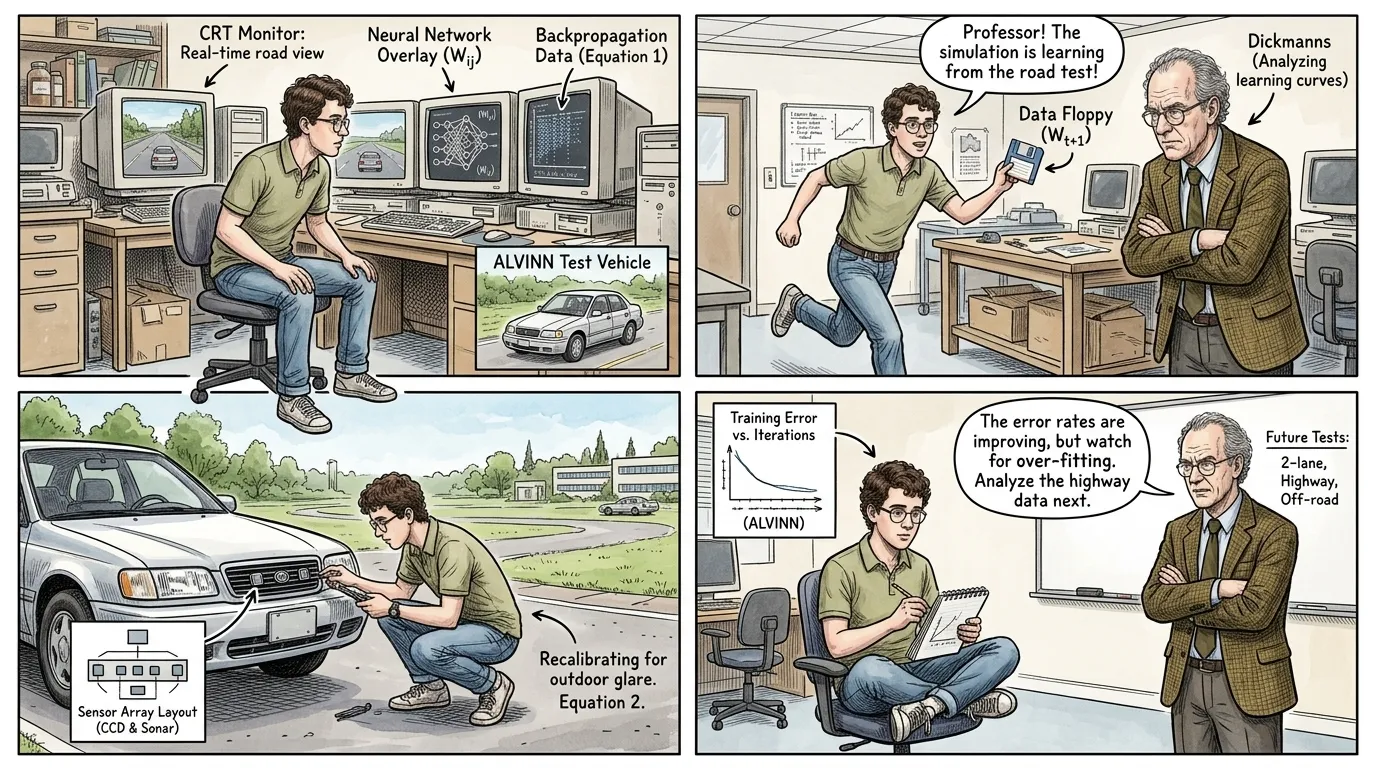
Основополагающая работа по созданию по-настоящему автономных систем вождения началась не с одного изобретателя, а благодаря совместным усилиям преданных своему делу исследовательских групп по всему миру. В конце тысяча девятьсот восьмидесятых и начале тысяча девяностых годов проект ALVINN (Autonomous Land Vehicle In a Neural Network) Университета Карнеги-Меллон стал ключевой ранней вехой. Эта новаторская инициатива продемонстрировала способность транспортного средства обучаться вождению, наблюдая за операторами-людьми, что стало решающим шагом в разработке адаптивных автономных систем.
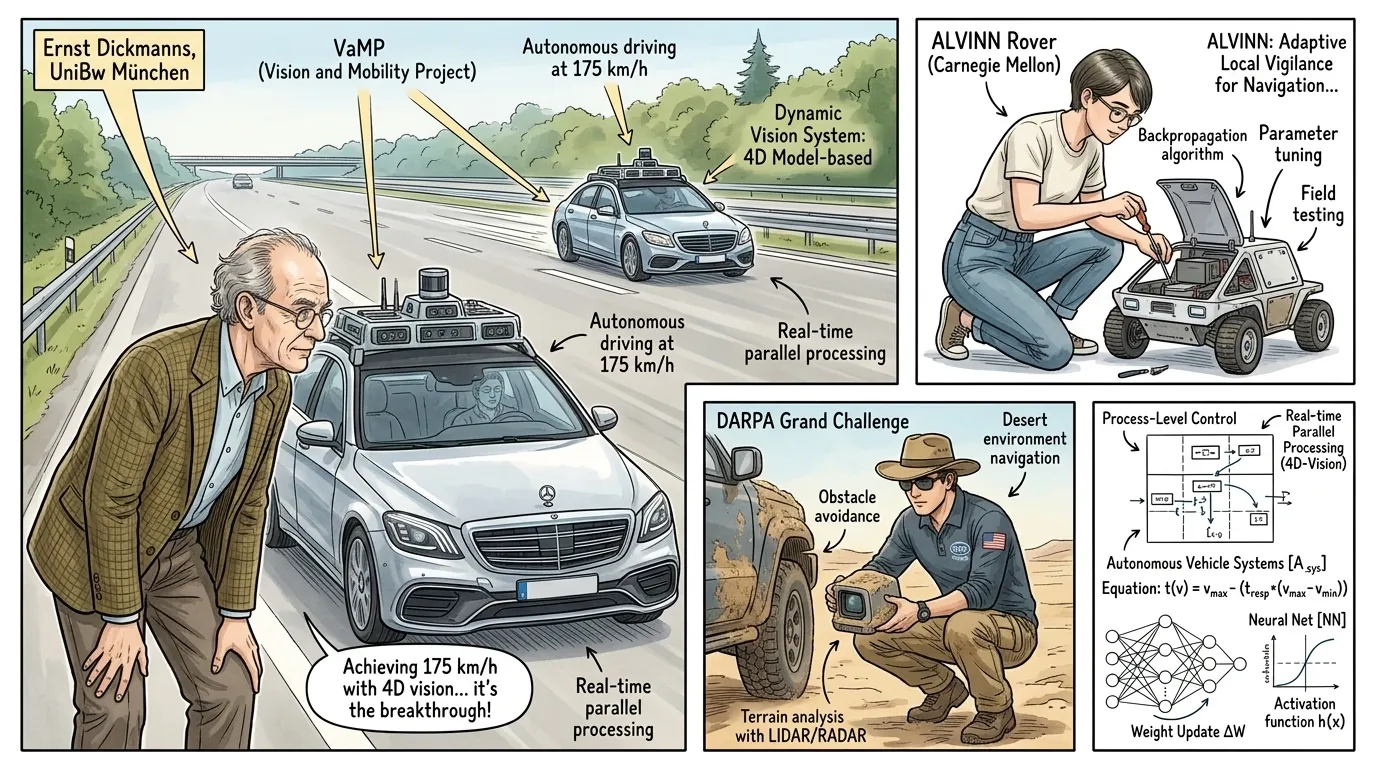
Одновременно в Германии профессор Эрнст Дикманс и его команда из Мюнхенского университета Бундесвера совершили глубокий прорыв в технологии автономных транспортных средств со своим проектом VaMP (Versuchsfahrzeug für Autonome Mobilität und Pfadplanung). К началу тысяча девятьсот девяностых годов VaMP, сильно модифицированный Мерседес-Бенц, поразил мир, продемонстрировав способность перемещаться по обычным немецким автобанам со скоростью до ста семидесяти пяти километров в час, автономно меняя полосы движения и реагируя на трафик. Это было достигнуто благодаря новаторским динамическим системам технического зрения и надёжной параллельной обработке данных в реальном времени.
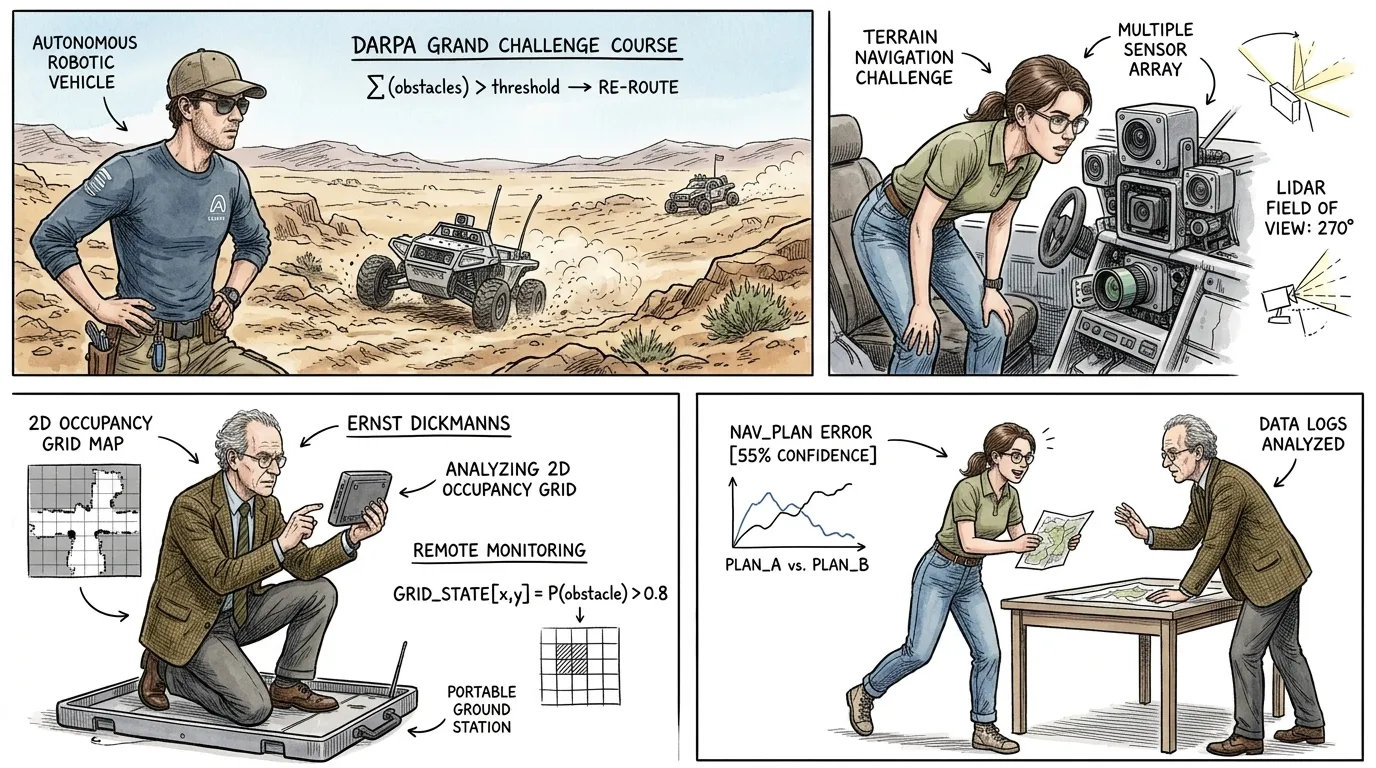
Агентство передовых оборонных исследовательских проектов США, ДАРПА, резко ускорило исследования автономных транспортных средств в середине двухтысячных годов благодаря серии своих Гранд-челленджей. Эти беспрецедентные соревнования ставили перед командами университетов и частного сектора задачу разработки транспортных средств, способных перемещаться по некартографированным пустынным местностям и сложным городским условиям полностью без участия человека. Челленджи послужили мощным катализатором, стимулируя интенсивные инновации в сенсорных технологиях, искусственном интеллекте и надежной разработке программного обеспечения, фундаментально превратив автономное вождение в глобальную гонку с высокими ставками.
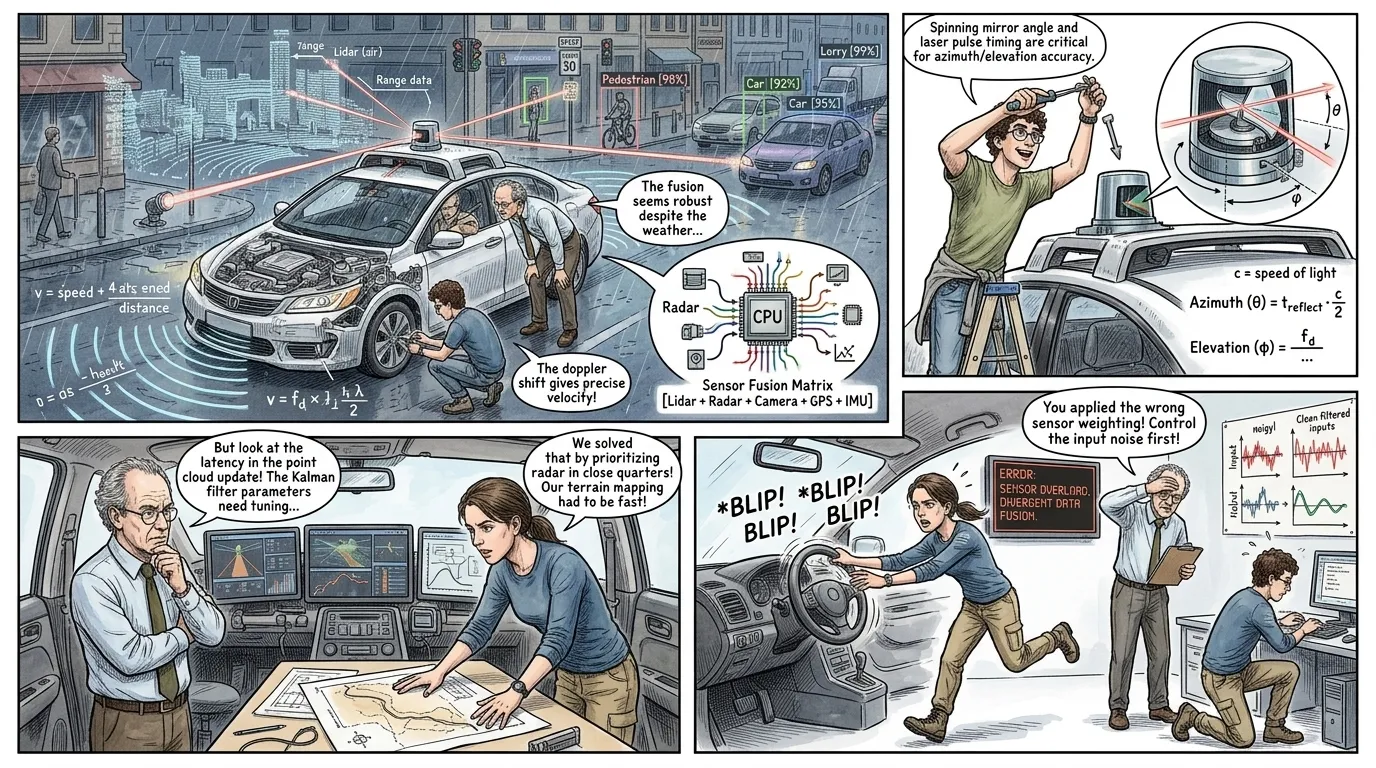
Фундаментальная способность современного автономного транспортного средства понимать свое окружение достигается благодаря сложному взаимодействию передовых датчиков. Системы лидаров генерируют высокоточные трехмерные карты облаков точек, в то время как радары надежно определяют скорость и расстояние до объектов даже в неблагоприятных погодных условиях. Одновременно с этим камеры высокого разрешения предоставляют богатые визуальные данные, интерпретируя светофоры, дорожные знаки и выполняя детальную классификацию объектов. Бесшовное слияние этих разнообразных сенсорных данных создает всеобъемлющее понимание динамичной среды в реальном времени.
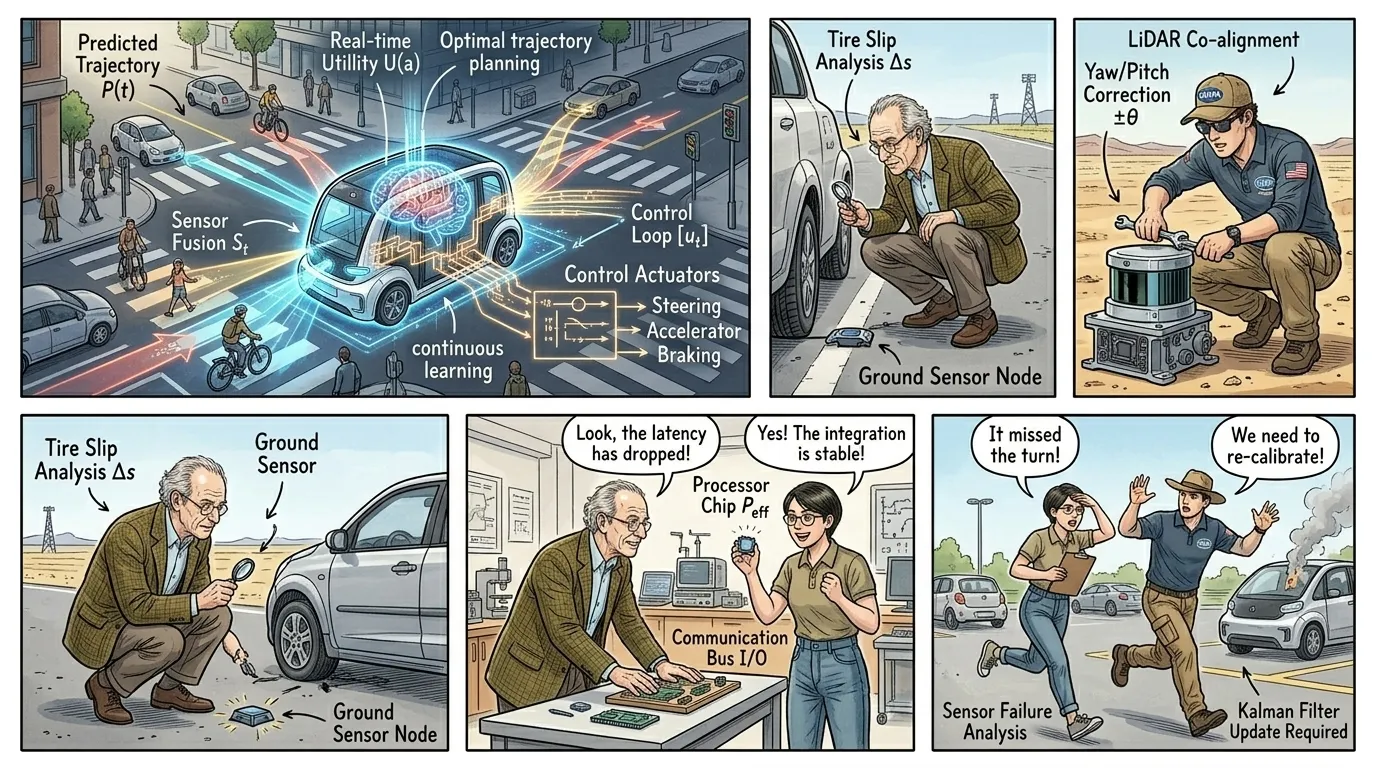
Помимо простого восприятия данных, интеллект автономного транспортного средства заключается в его сложных алгоритмах, которые интерпретируют воспринимаемую среду, предсказывают движения других участников дорожного движения и принимают безопасные и эффективные решения по вождению. Этот вычислительный «мозг» тщательно планирует оптимальные траектории, ориентируется на сложных перекрестках и точно управляет исполнительными механизмами транспортного средства для рулевого управления, ускорения и торможения. Благодаря непрерывному обучению и вычислениям в реальном времени система поддерживает динамическую осведомленность, обеспечивая плавную и отзывчивую работу.
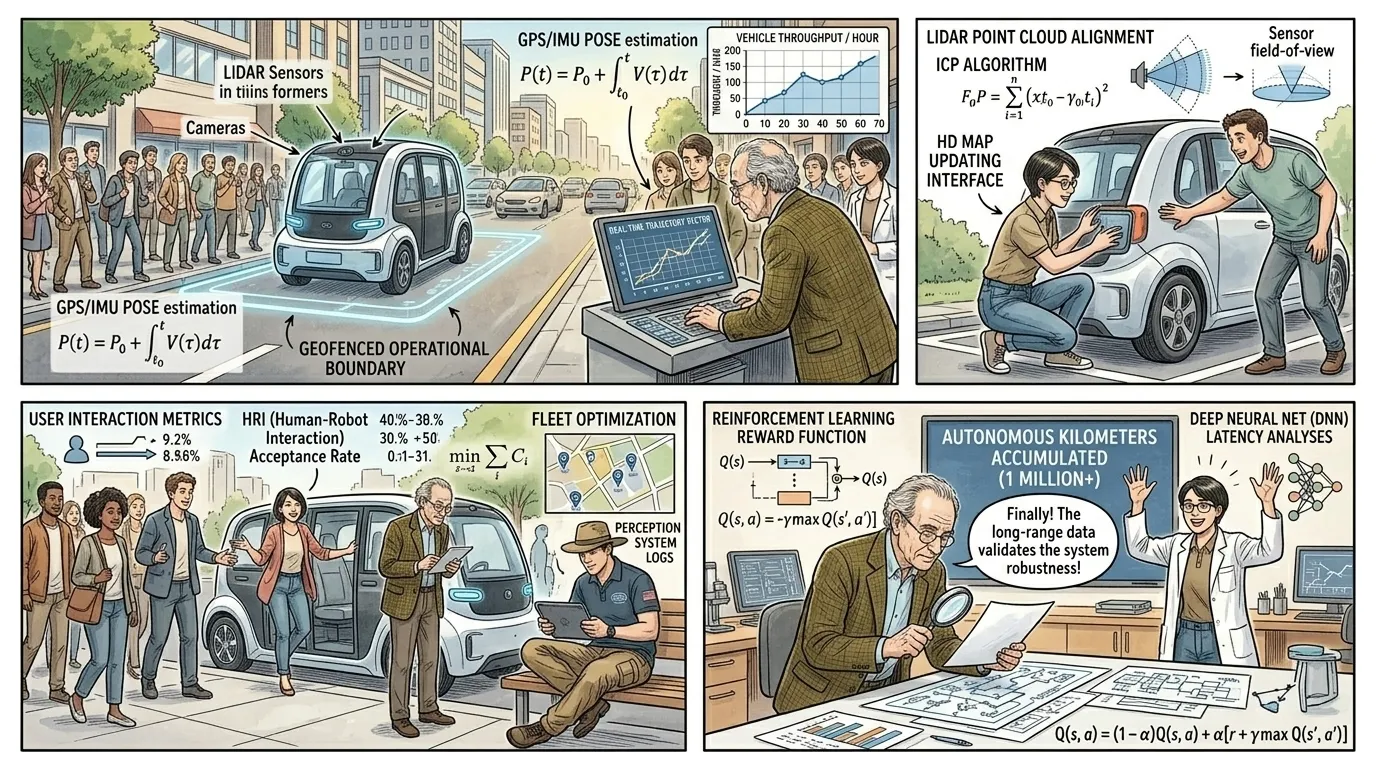
Две тысячи десятые годы ознаменовали собой поворотную эру, когда коммерческие предприятия вышли за пределы исследовательских лабораторий в сферу публичного развертывания автономных транспортных средств. Такие компании, как Waymo, начали эксплуатировать полностью беспилотные службы такси в тщательно геозонированных районах, собирая миллионы миль бесценных данных из реального мира. Эти ранние публичные испытания послужили критически важным этапом, знакомя общество с практическим потенциалом беспилотной мобильности и одновременно подчеркивая сохраняющиеся технические и социальные проблемы интеграции таких передовых систем.
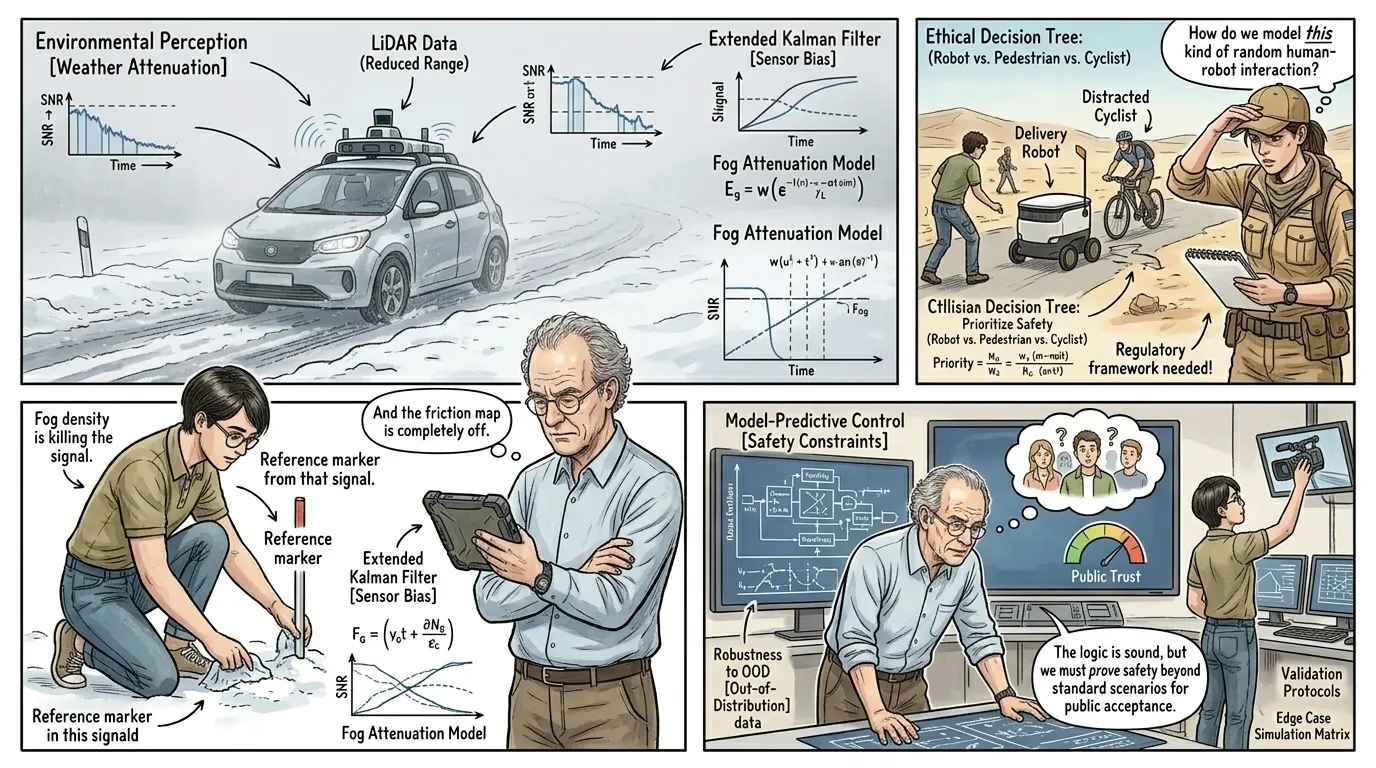
Несмотря на значительный прогресс, путь к широкой интеграции автономных транспортных средств сталкивается с огромными трудностями. Экстремальные погодные условия, крайне сложные «пограничные случаи» — необычные и непредсказуемые сценарии — и глубокие этические дилеммы, связанные с ответственностью за несчастные случаи, продолжают требовать интенсивных исследований. Укрепление общественного доверия и создание надёжных, адаптивных нормативно-правовых баз имеют первостепенное значение для беспрепятственной интеграции, побуждая разработчиков постоянно повышать надёжность искусственного интеллекта и внедрять сложные отказоустойчивые механизмы для всех операционных областей.
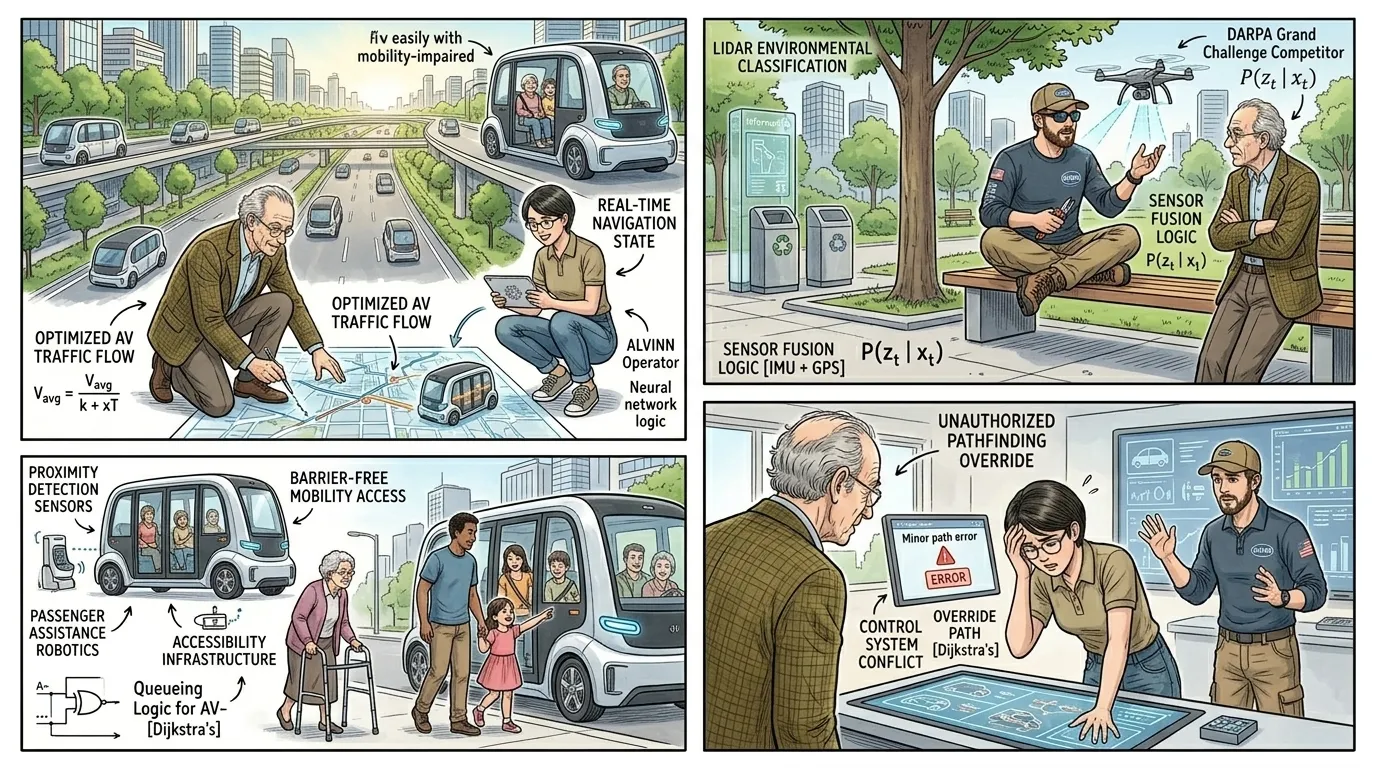
Долгосрочное влияние автономных транспортных систем обещает глубокую и далеко идущую трансформацию в глобальном транспорте, городском планировании и повседневной жизни человека. От значительно повышенной безопасности дорожного движения и существенно сниженных пробок до значительно возросшей доступности для различных групп населения и революционно новой логистической эффективности, полностью автономное будущее готово фундаментально переопределить то, как мы воспринимаем и переживаем мобильность, освобождая человеческое время и потенциально спасая миллионы жизней благодаря предотвращению несчастных случаев.