Autonomous Vehicle System — 用中文阅读
故事标题目前仍是英文,正文是中文。
人类驾驶的失误长期以来一直是一个严峻的挑战,它定义了一个充满道路危险和低效率的时代。然而,几十年来,有远见的人们构想了一个激进的解决方案:自动驾驶汽车,它预示着一个前所未有的安全和高效的未来。这个雄心勃勃的概念,曾经只存在于科幻小说中,如今在对更智能出行的不懈追求下,已稳步从理论图纸走向了切实的工程现实。
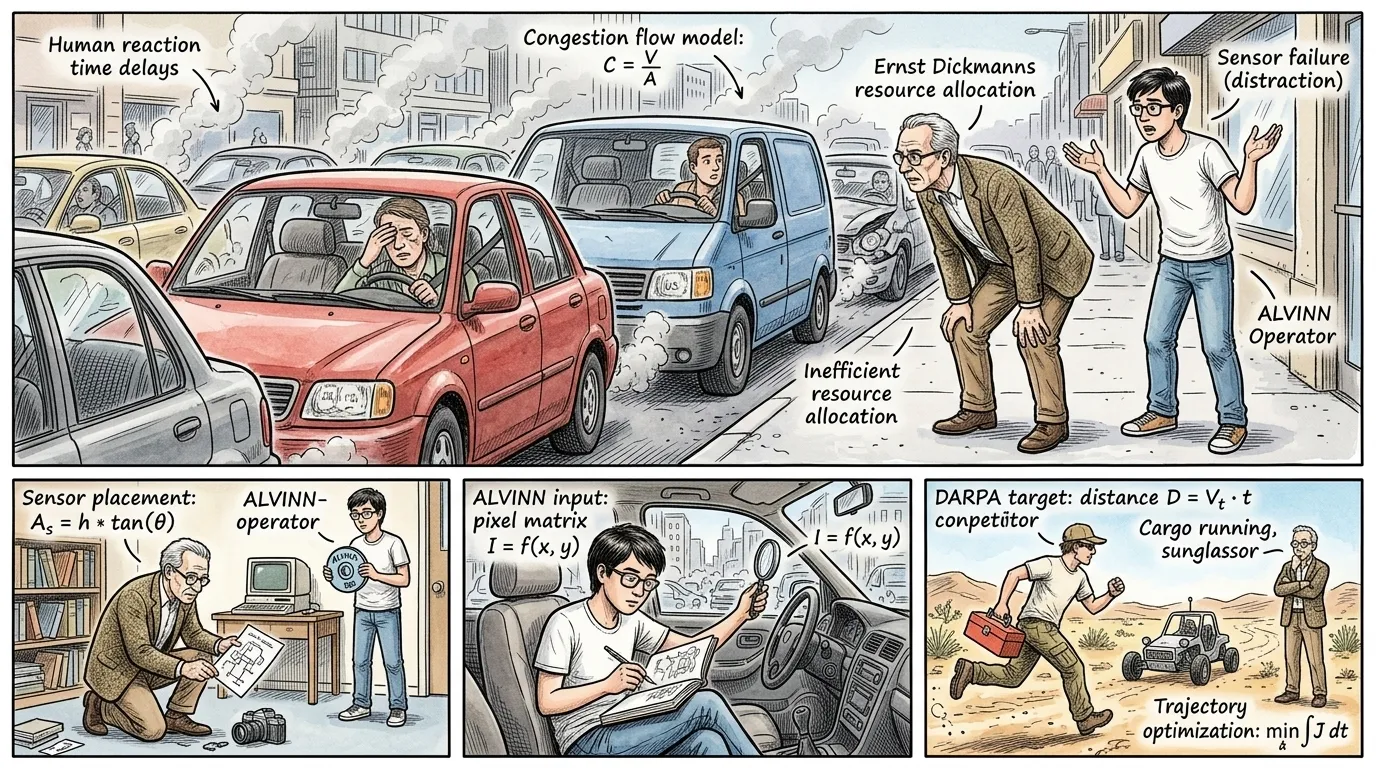
在先进自动化技术出现之前,全球交通系统完全依赖人类的警惕性和决策。这种依赖带来了显著的局限性:普遍的交通拥堵、低效驾驶对环境造成的有害影响,以及最关键的、毁灭性的事故伤亡。疲劳、分心和反应迟缓等人类因素使每一次旅程都充满潜在风险,凸显了对更可靠替代方案的迫切需求。
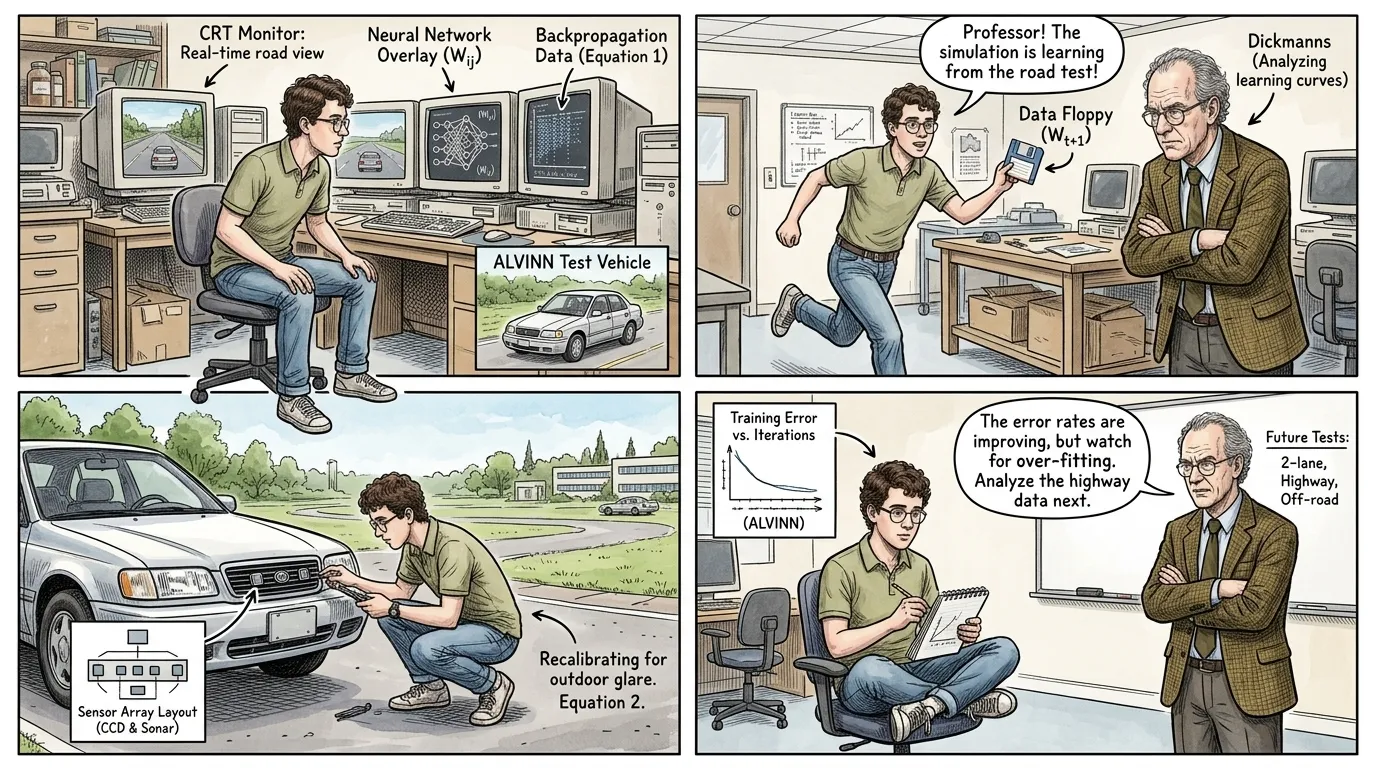
真正的自动驾驶系统的基础工作并非始于某一位发明家,而是全球各地专注研究团队通力合作的成果。在二十世纪八十年代末和九十年代初,卡内基梅隆大学的ALVINN(神经网络自主陆地车辆)项目标志着一个关键的早期里程碑。这项开创性的举措展示了车辆通过观察人类操作员来学习驾驶行为的能力,这是自适应自主系统发展中的关键一步。
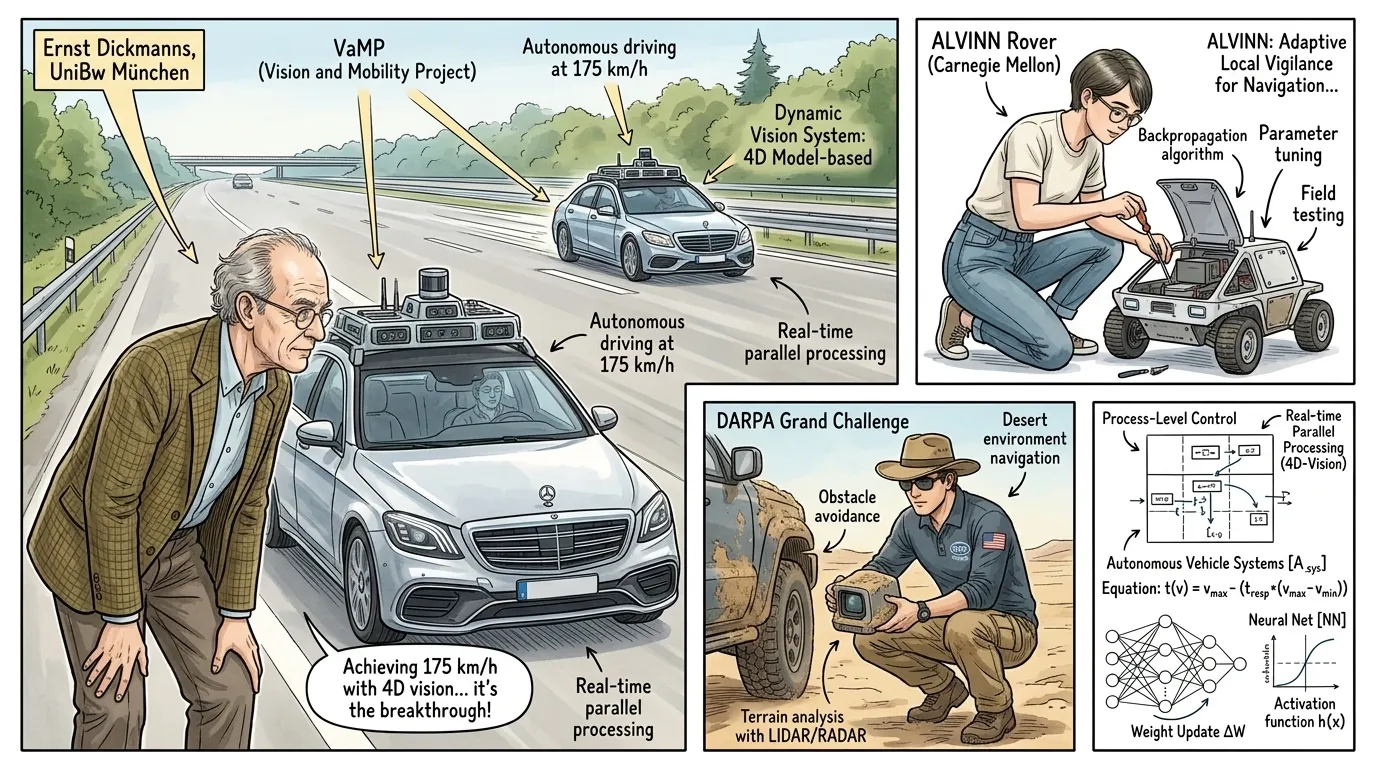
与此同时在德国,恩斯特·迪克曼斯教授和他在慕尼黑联邦国防军大学的团队,通过他们的 VaMP(自动驾驶和路径规划试验车)项目,在自动驾驶汽车技术方面取得了深刻的飞跃。到二十世纪九十年代初,VaMP,一辆经过大量改装的梅赛德斯-奔驰汽车,以其在普通德国高速公路上以高达一百七十五公里每小时的速度行驶、自主变道和对交通做出反应的能力震惊了世界。这得益于开创性的动态视觉系统和强大的实时并行处理技术。
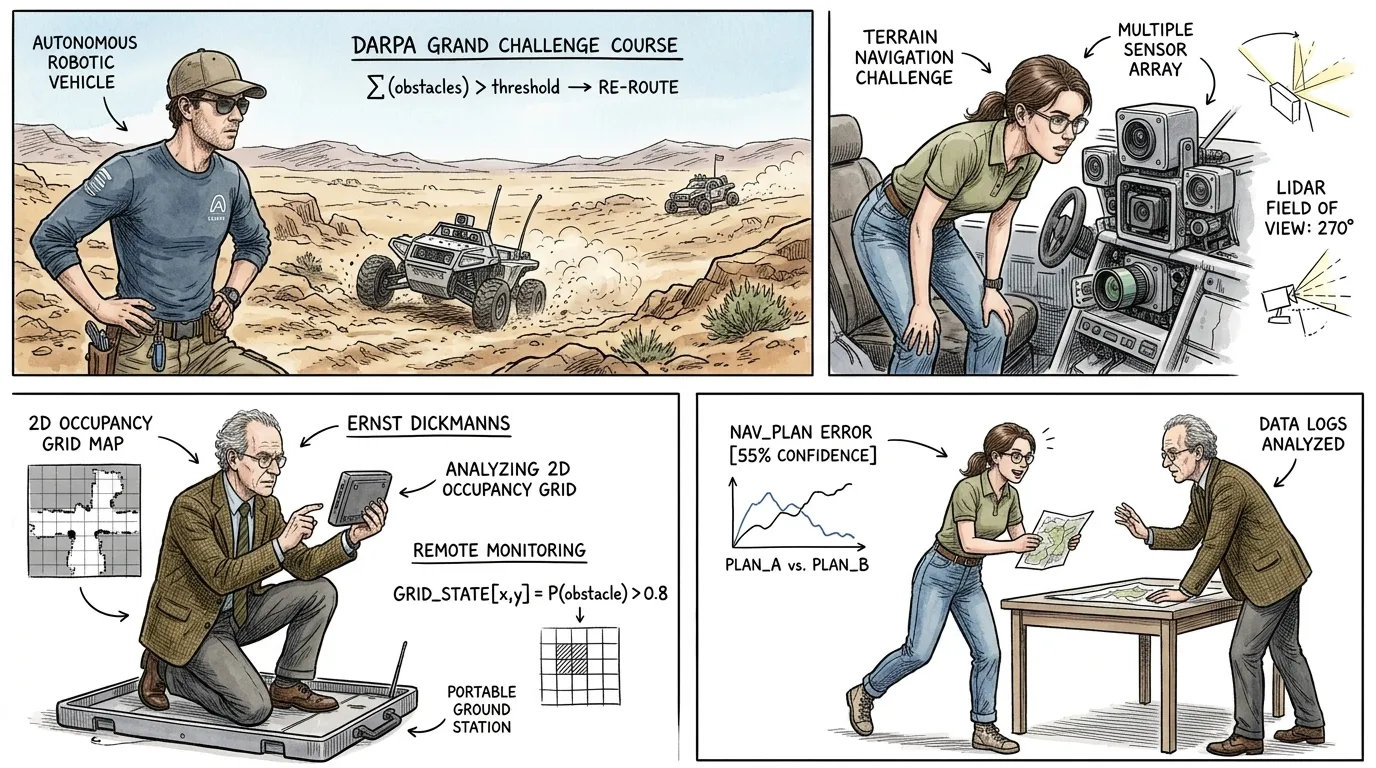
美国国防高级研究计划局(DARPA)在二十一世纪零零年代中期通过一系列“大挑战赛”,极大地加速了自动驾驶汽车的研究。这些前所未有的比赛要求大学和私营部门的团队开发出完全无需人工干预,即可在未绘制地图的沙漠地形和复杂的城市环境中导航的车辆。这些挑战赛起到了强大的催化剂作用,推动了传感器技术、人工智能和稳健软件工程领域的激烈创新,从根本上将自动驾驶转变为一场全球性的高风险竞赛。
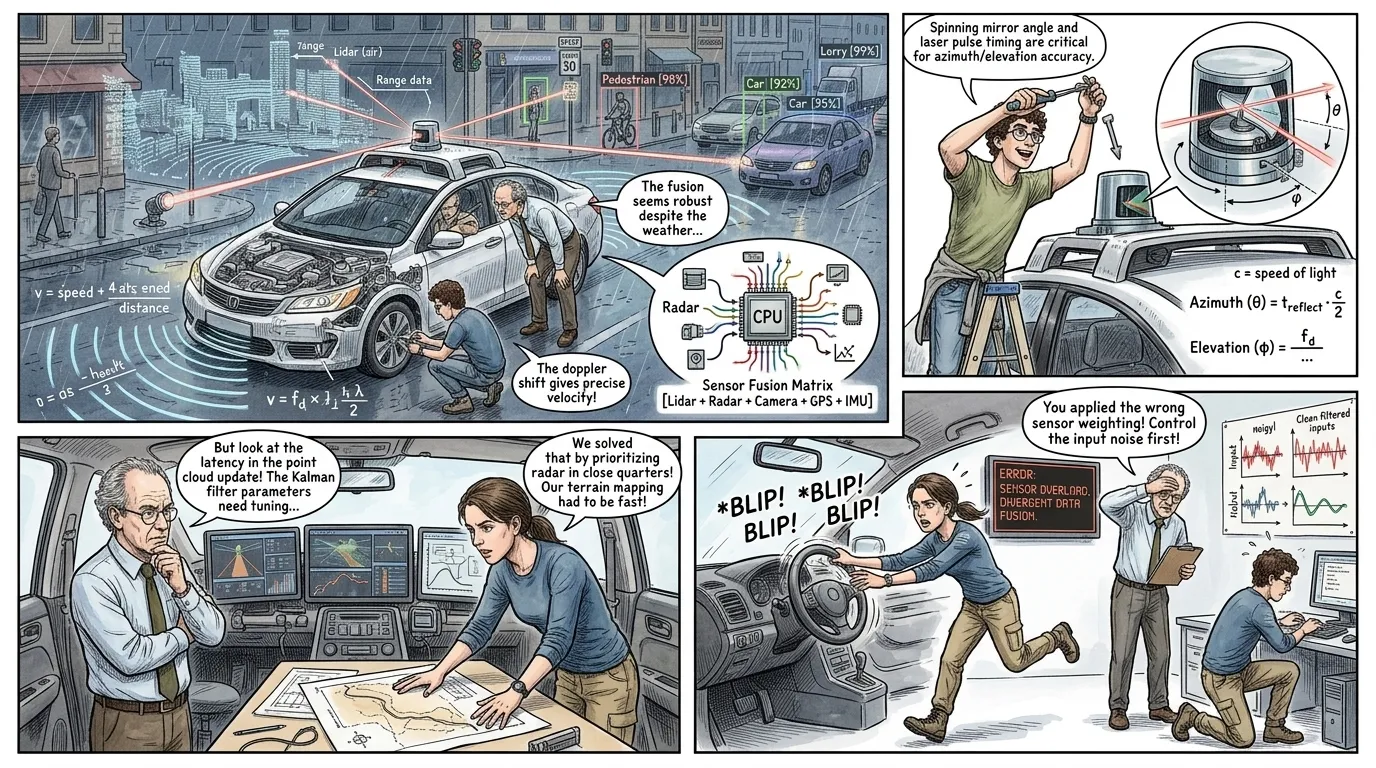
现代自动驾驶汽车理解周围环境的基本能力,是通过一系列复杂的先进传感器协同作用实现的。激光雷达系统生成高度精确的三维点云地图,而雷达即使在恶劣天气条件下也能可靠地检测物体的速度和距离。同时,高分辨率摄像头提供丰富的视觉数据,用于识别交通信号、路标,并执行详细的物体分类。这种多样化传感器数据的无缝融合,创造了对动态环境全面、实时的理解。
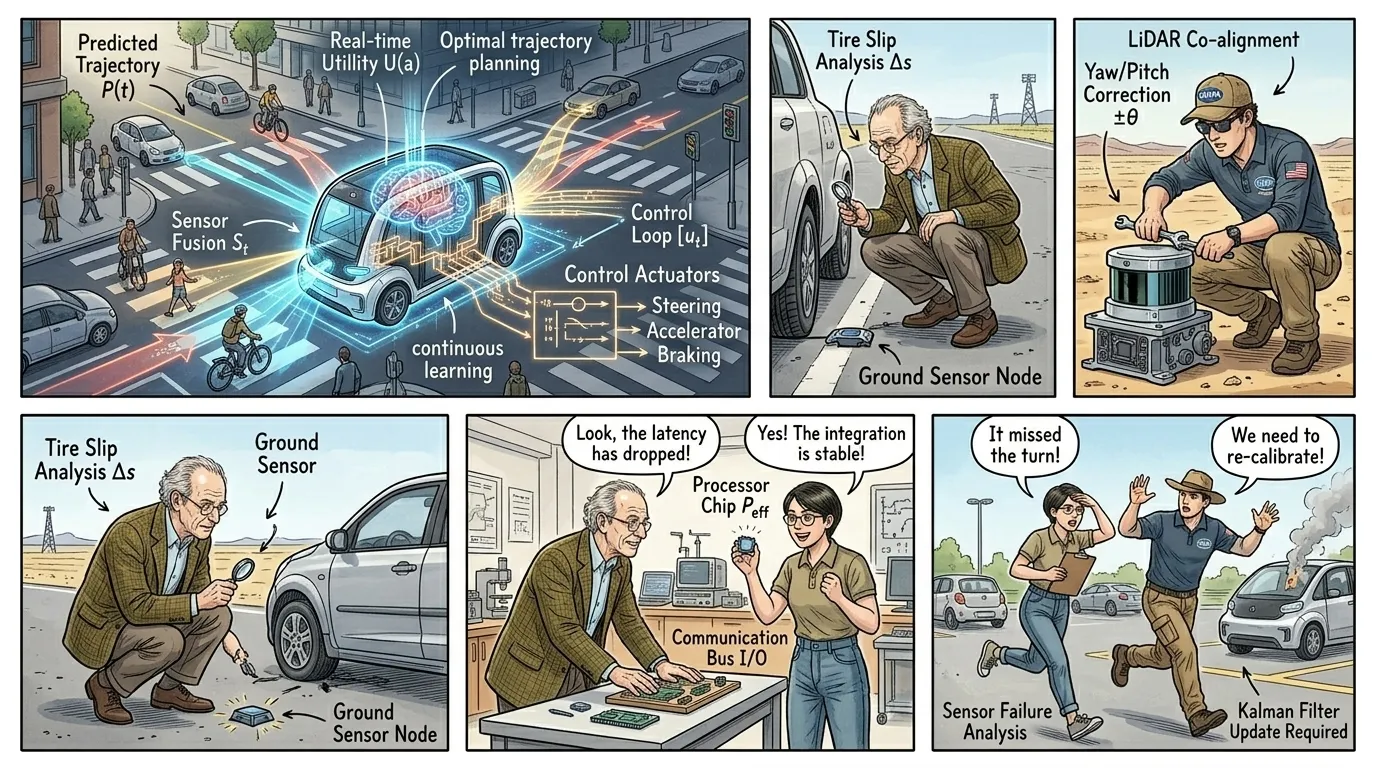
自动驾驶汽车的智能,不仅在于感知数据,更在于其复杂的算法,这些算法能够解读感知到的环境,预测其他道路使用者的动向,并做出安全高效的驾驶决策。这个计算“大脑”会精心规划最佳行驶轨迹,在复杂的交叉路口导航,并精确控制车辆的执行器进行转向、加速和制动。通过持续学习和实时计算,系统保持动态感知,确保平稳灵敏的运行。
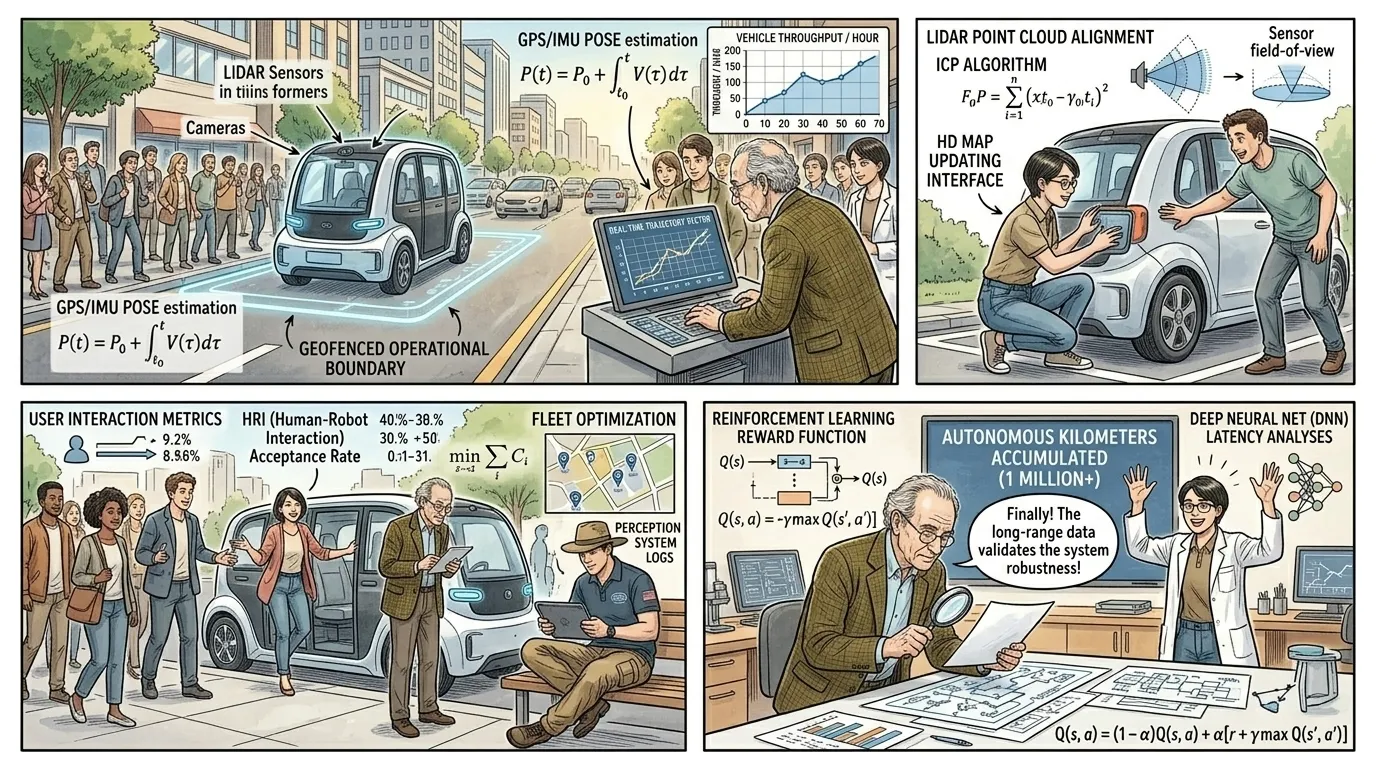
二零一零年代是一个关键时期,商业实体纷纷走出研究实验室,进入公共自动驾驶汽车部署领域。Waymo等公司开始在精心划定的地理围栏区域内运营完全无人驾驶的叫车服务,收集了数百万英里宝贵的真实世界数据。这些早期的公开试验是一个关键阶段,它让社会了解了无人驾驶出行的实际潜力,同时也凸显了整合此类先进系统所面临的持续技术和社会挑战。
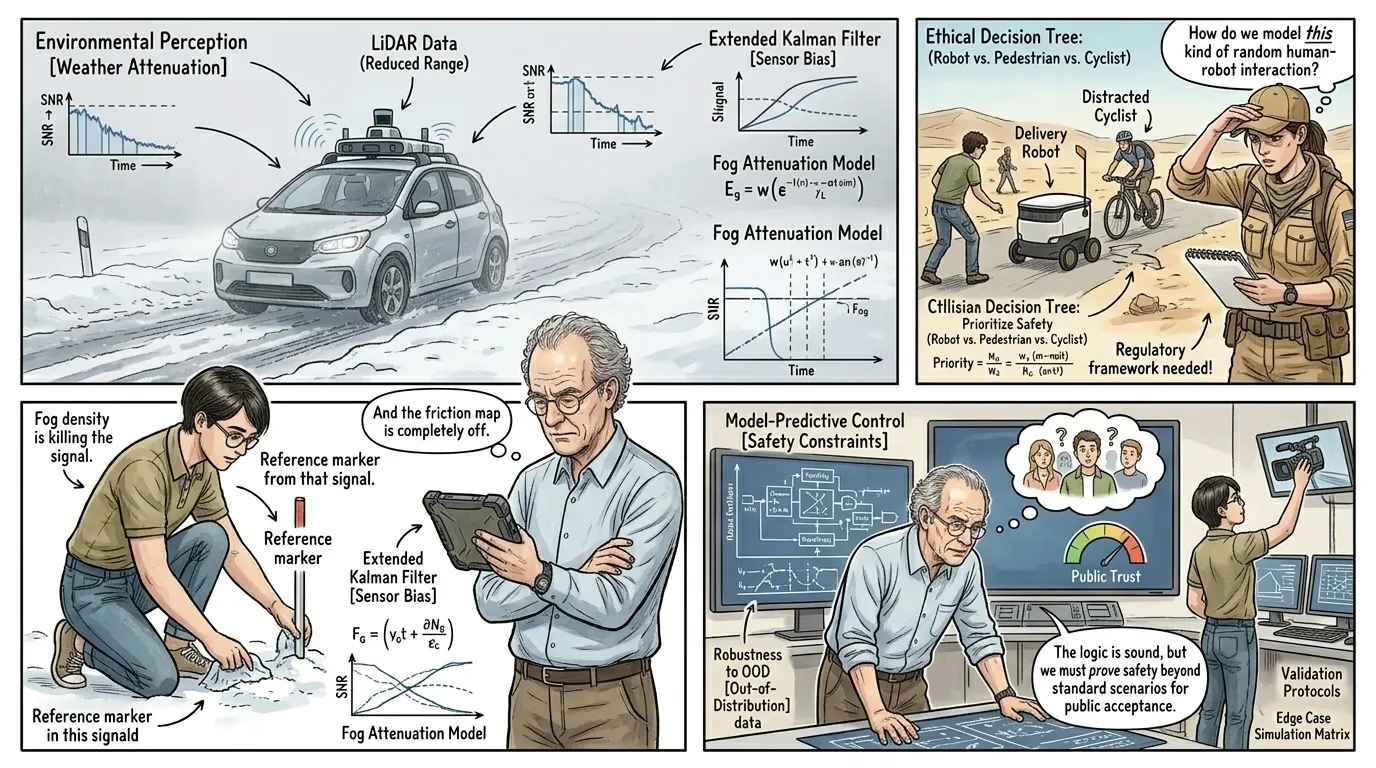
尽管取得了显著进展,但自动驾驶汽车的广泛整合之路仍面临严峻挑战。极端天气条件、高度复杂的“边缘案例”(即异常且不可预测的场景),以及围绕事故责任的深刻伦理困境,都持续需要深入研究。建立公众信任和制定强大、适应性强的监管框架对于无缝整合至关重要,这促使开发者不断提高人工智能的稳健性,并在所有操作领域实施复杂的故障安全机制。
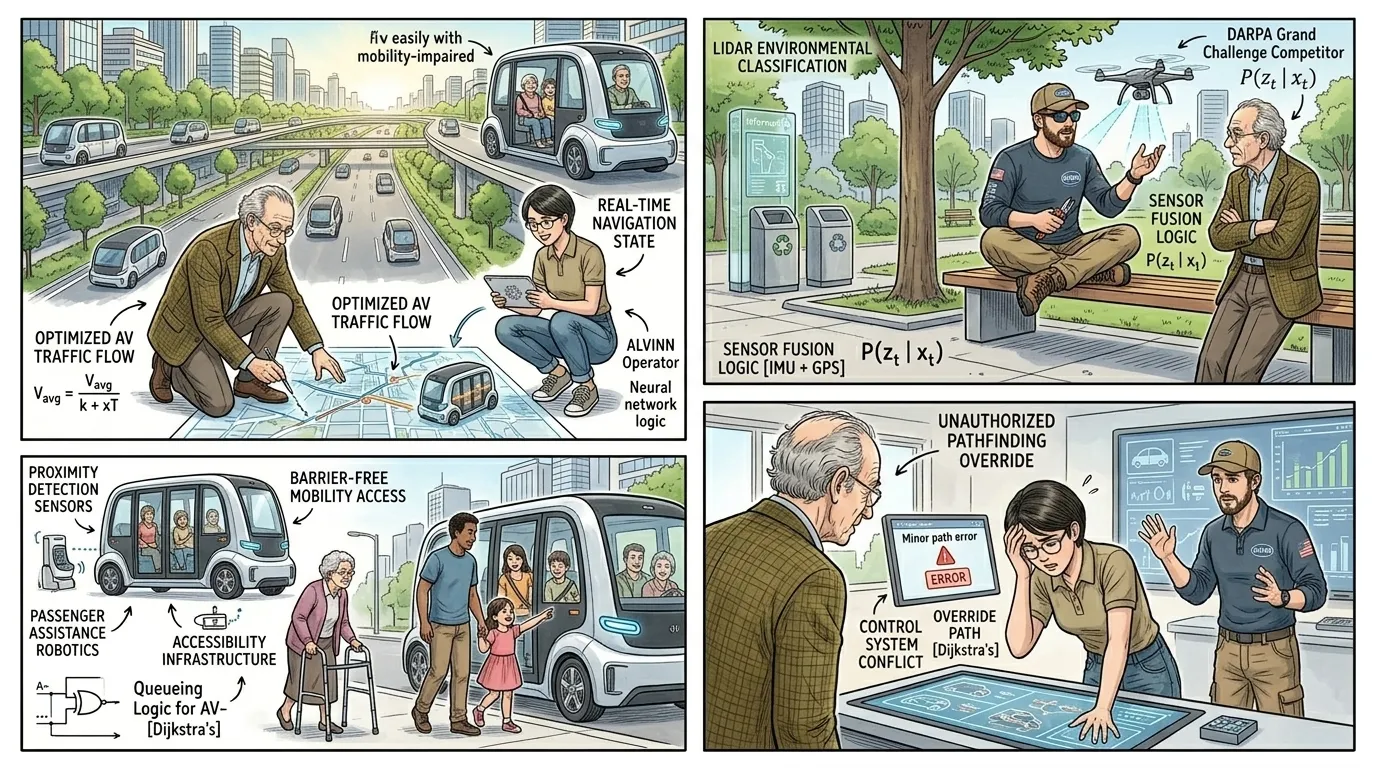
自动驾驶系统带来的长期影响,预示着全球交通、城市规划和人类日常生活将发生深刻而深远的变革。从显著提高的道路安全性、大幅缓解的交通拥堵,到极大增强的各类人群的可及性,以及革命性的全新物流效率,全自动驾驶的未来将从根本上重新定义我们对出行的认知和体验,解放人类时间,并通过事故预防,潜在地挽救数百万人的生命。